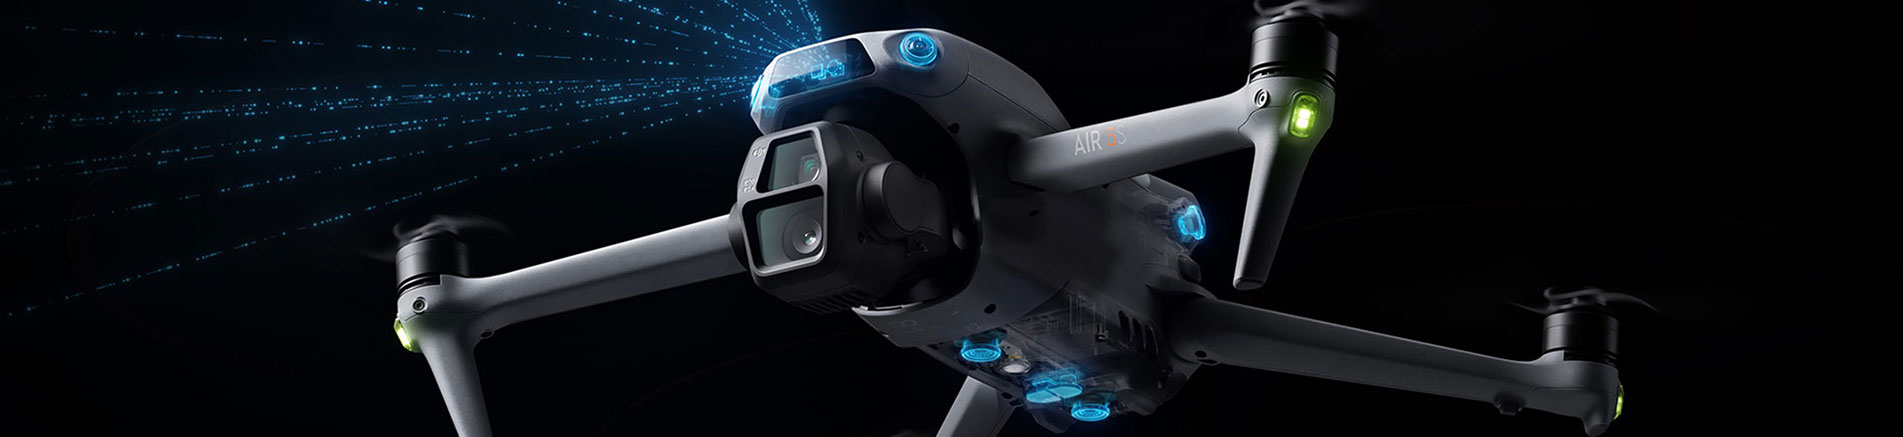
现代光电吊舱集成了多种传感器,例如高分辨率相机、红外热像仪和激光测距仪,其主要任务是从移动平台(例如无人机、直升机或舰艇)上对目标进行高精度探测、跟踪和瞄准。这项任务对吊舱的姿态稳定和指向控制提出了极其严格的要求。为了在高频动态扰动下保持稳定的姿态,确保长时间任务中的零点稳定性,并提供目标捕获和跟踪所需的快速响应能力,作为整个系统“传感核心”的惯性导航系统(INS)必须具备相应的卓越性能。
在运行过程中,光电吊舱会持续受到来自主机平台的高频振动、气动扰动以及自身内部框架伺服驱动运动的影响。惯性导航系统(INS)必须精确测量这些瞬态角运动,以便向控制系统提供实时反馈信号。这就需要一个具有高带宽采样和输出能力(通常在几百赫兹范围内)的惯性测量单元(IMU),以确保无损地采集高频姿态数据。同时,系统必须具有极低的延迟——理想情况下在毫秒级——因为任何延迟都会降低控制相位裕度,并可能导致振荡或不稳定。此外,在高度动态的环境中,惯性导航算法必须有效地补偿诸如“锥形”和“船形”运动等动态误差,以保持速度和位置计算的精度。
在缺乏外部辅助的情况下(例如,当GNSS信号受到干扰或阻挡时),惯性导航系统(INS)内部的姿态误差会随时间累积。对于设计用于长航时或远程侦察的光电吊舱,陀螺仪的漂移率直接决定了系统独立保持精度的能力。例如,战术级应用通常要求陀螺仪偏差稳定性在1°/小时以内,而高端导航级系统(例如采用光纤陀螺仪(FOG)的系统)可以实现低于0.01°/小时的稳定性。低漂移确保即使在“纯惯性”模式下(即GNSS信号不可用时),吊舱也能在数十分钟内保持满足武器级精度要求的视线稳定性。
吊舱必须对自动跟踪算法生成的操作指令或角速度指令做出快速响应。惯性导航系统(INS)必须具备足够的灵敏度和分辨率,以捕捉载体角运动中哪怕是最微小的控制偏差。这就要求使用低噪声密度和低角随机游走(ARW)的陀螺仪——例如,ARW优于0.1°/√hr——以防止噪声干扰有效信号。此外,系统启动和初始化时间是快速战术响应的关键指标;高端系统通常需要在几分钟内完成自对准并达到标称精度。
实现上述性能水平依赖于不同的惯性传感器技术,其选择过程通常需要在精度、尺寸、功耗和成本之间进行权衡。基于微机电系统 (MEMS) 技术的惯性导航系统采用陀螺仪,其偏置稳定性通常在 0.05°/小时至 3°/小时之间。这些系统具有高带宽和快速动态响应,同时还具有结构紧凑、成本效益高且功耗低于 1 瓦的优点。因此,它们被广泛应用于小型至中型无人机 (UAV) 的吊舱中——在这些无人机中,尺寸、重量和功耗 (SWaP) 至关重要——并且特别适用于由全球导航卫星系统 (GNSS) 支持的短时任务。相比之下,基于光纤陀螺仪 (FOG) 技术的高端惯性系统具有更高的精度,其陀螺仪偏置稳定性可达 0.003°/小时至 0.5°/小时。然而,光学组件需要散热管理,这使得系统总功耗超过10瓦,同时也显著增加了尺寸和成本。此类解决方案通常部署在载人飞机或大型无人机的吊舱中,以满足其长航时和高精度要求;其低漂移特性使其能够在GNSS信号受限的环境下长时间保持独立的姿态参考,从而成为战略级任务的首选。
光电吊舱的作战部署对惯性导航系统(INS)提出了多方面的要求:高频响应、超低漂移和快速启动。系统设计人员必须根据具体的任务需求,进行严格的工程权衡,以在尺寸、重量和功耗(SWaP)限制下平衡这些性能指标。无论是采用先进的微机电系统(MEMS)技术还是传统的光纤陀螺仪(FOG)解决方案,INS 的核心目标始终不变:为吊舱的“全视之眼”提供一个坚如磐石的绝对参考系,确保其在动态环境中保持稳定。
留言