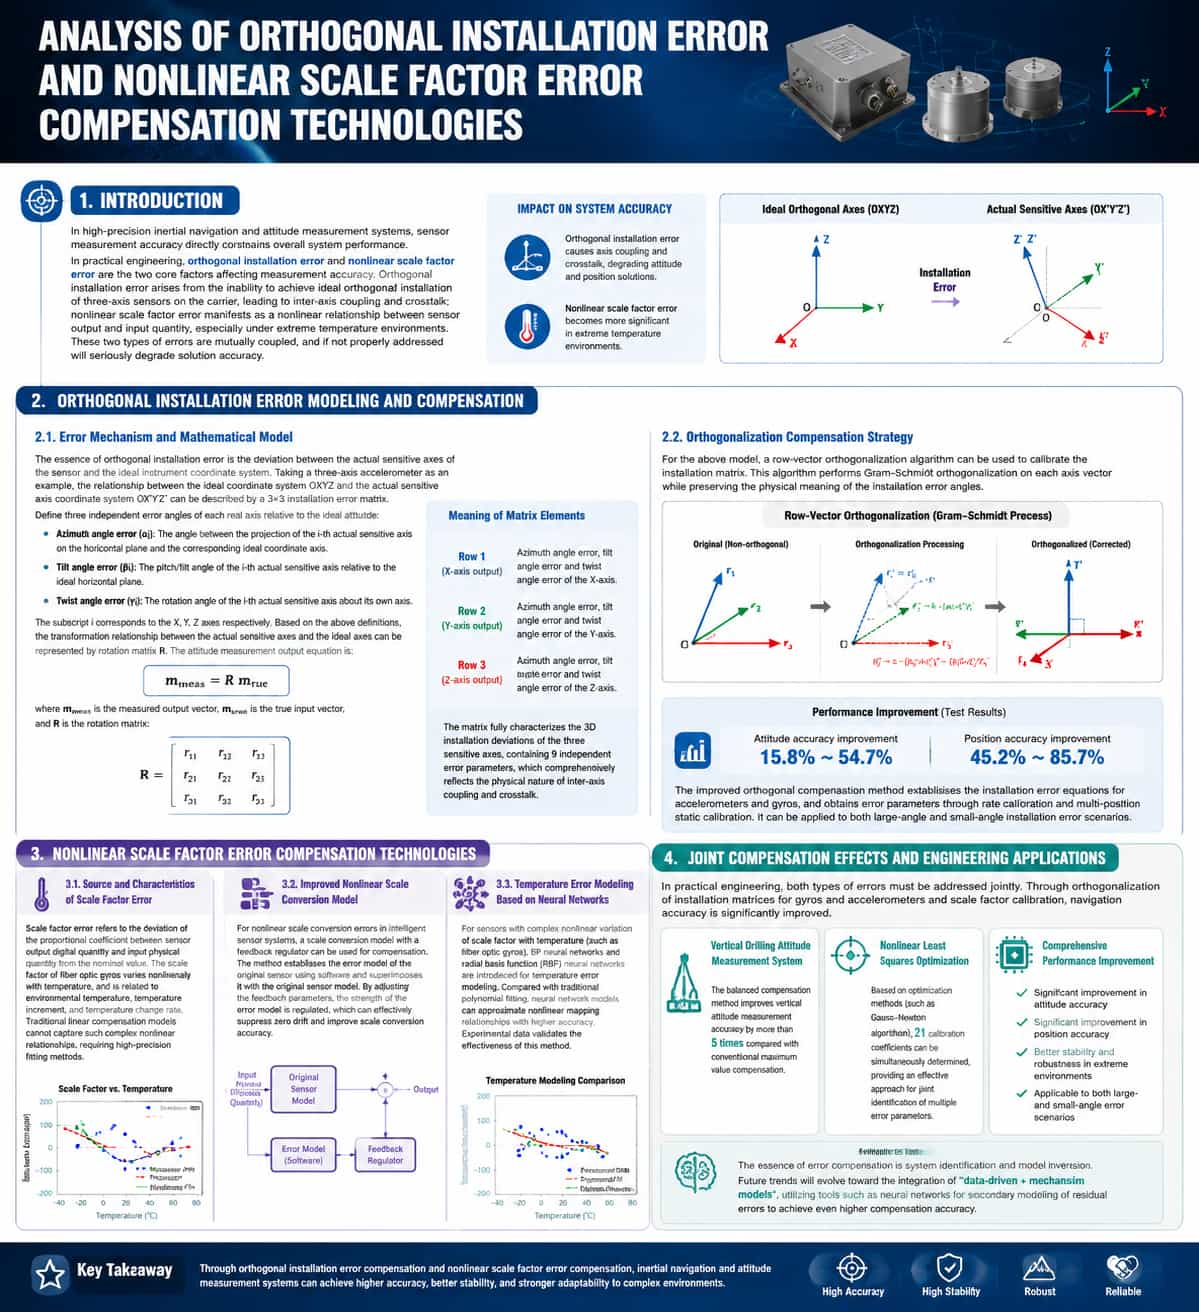
Introduction In high-precision inertial navigation and attitude measurement systems, sensor measurement accuracy directly constrains the system's overall performance. In practical engineering applications, non-orthogonal mounting errors and nonlinear scale errors are the two primary factors affecting measurement accuracy. Non-orthogonal mounting errors arise from the inability to achieve ideal orthogonal mounting of the tri-axial sensors on the carrier, resulting in inter-axis coupling and crosstalk; nonlinear scale errors manifest as a nonlinear relationship between sensor output and input, a phenomenon particularly pronounced in extreme temperature environments. These two types of errors are coupled; if not properly addressed, they can severely degrade the accuracy of the navigation solution. Modeling and Compensation of Non-orthogonal Mounting Errors Error Mechanism and Mathematical Model The essence of non-orthogonal mounting error lies in the deviation between the sensor's actual sensitive axes and the ideal instrument coordinate system. Taking a tri-axial accelerometer as an example, let OXYZ denote the ideal coordinate system and OX′Y′Z′ denote the coordinate system of the actual sensitive axes; the relationship between them can be described by a 3×3 mounting error matrix. To precisely characterize this error, three independent error angles for each actual axis relative to the ideal orientation are defined as follows: (Azimuth error): The angle between the projection of the i-th actual sensitive axis onto the horizontal plane and the direction of the ideal coordinate axis. (Tilt error): The pitch/tilt angle of the i-th actual sensitive axis relative to the ideal horizontal plane. (Torsion error): The rotation angle of the i-th actual sensitive axis about its own axis. Here, the subscript corresponds to the X, Y, and Z axes, respectively. Based on these definitions, the transformation relationship between the actual sensitive axes and the ideal axes can be represented by a rotation matrix R, and the attitude measurement output equation is: The rotation matrix R is: The specific meanings of the elements in the matrix are described as follows: Row 1 (corresponding to the actual X-axis output): represent the azimuth angle error, tilt angle error, and torsion angle error of the X-axis, respectively. Row 2 (corresponding to the actual Y-axis output): represent the azimuth angle error, tilt angle error, and torsion angle error of the Y-axis, respectively. Row 3 (corresponding to the actual Z-axis output):
阅读更多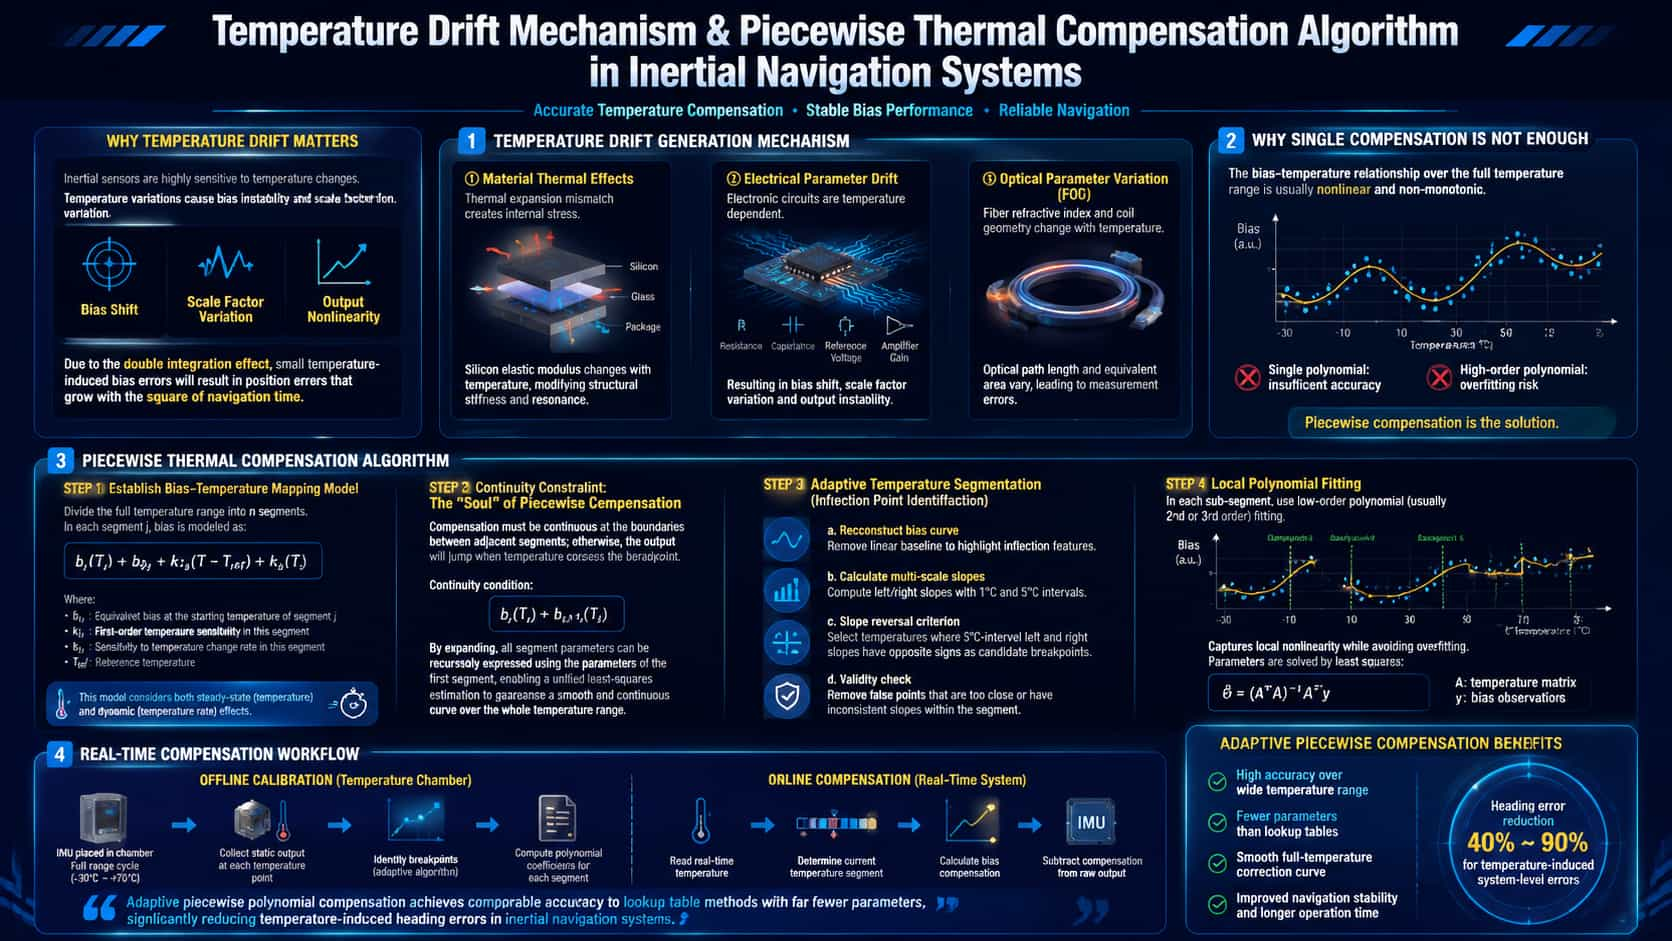
惯性导航系统(INS)的核心部件——陀螺仪和加速度计——对温度波动极其敏感。这种敏感性源于材料物理性质的温度依赖性:硅微结构的弹性模量变化;微机电系统(MEMS)封装中硅和玻璃之间热膨胀系数(CTE)不匹配引起的热应力;光纤陀螺仪中光纤折射率和线圈几何形状的变化;以及电子电路中参考电压和放大器增益的温度漂移。 由于“双重积分放大效应”,温度漂移尤为关键:温度引起的偏置偏移,在导航计算固有的双重积分作用下,会导致定位误差随导航时间呈二次方增长。研究表明,MEMS加速度计的温度漂移系数可达0.54 mg/°C,而MEMS陀螺仪在宽温度范围内的偏置不稳定性可达4.6°/h——这些数值对于战术级应用而言是不可接受的。 漂移机制可分为三种类型: · 热效应对材料的影响:硅和封装材料之间的热膨胀系数不匹配会产生热应力,从而改变传感结构的刚度和谐振频率。· 电气参数漂移:检测电路中电阻器、电容器和参考电压的温度变化会改变传感器的比例因子和零点偏移。· 光学参数变化(光纤陀螺仪):光纤折射率的变化,加上光纤线圈的热膨胀和收缩,会改变光程长度和等效面积。 分段温度漂移补偿算法的数学原理 温度漂移补偿的核心任务是建立偏差与温度之间的映射模型,即求解误差函数:研究表明,自适应分段多项式方法在补偿精度上可与查表法相媲美,且所需的补偿参数显著减少。针对温度波动引起的系统级航向效应误差,基于温度变化傅里叶展开的补偿方法可将误差降低40%至90%。
阅读更多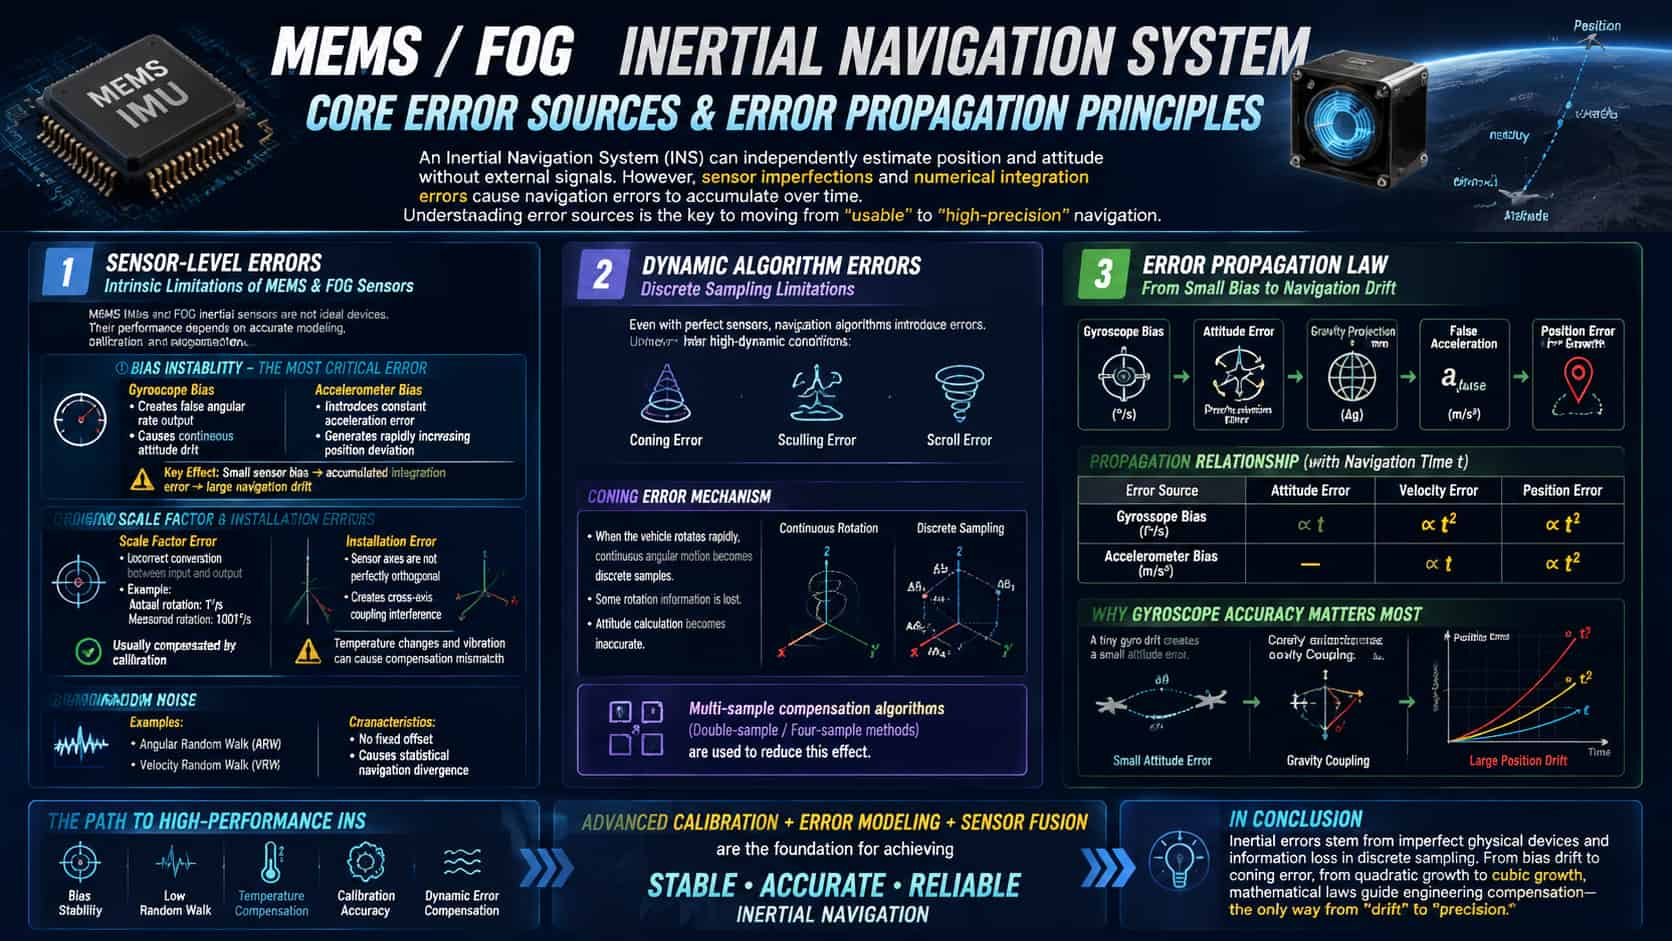
惯性导航系统的魅力在于其无需依赖任何外部信号即可自主计算位置和姿态。然而,其缺点是误差会随着时间的推移不断累积。了解这些误差的主要来源是使系统从“勉强能用”过渡到“性能卓越”的关键一步。 1. 传感器级误差:硬件的“固有缺陷” 惯性导航系统(INS)的核心部件——陀螺仪和加速度计——并非理想传感器。误差分析首先要对这些“固有缺陷”进行建模和量化。 偏差是误差的主要来源之一。陀螺仪在静止状态下输出错误的角速率会导致持续的姿态漂移,而加速度计的偏差则会在特定的力测量中直接引入恒定的偏移量。即使加速度计的偏差仅为 0.1 mg,也能在 100 秒内造成约 50 米的位置误差。偏差的危害不仅在于偏移量本身,还在于其通过双重积分的放大作用:位置误差与时间的平方成正比。 比例因子误差和安装误差均属于结构性误差。例如,比例因子不准确意味着将 1°/s 的旋转速度误判为 1.001°/s;安装误差会导致三个敏感轴并非完全正交,从而产生交叉耦合干扰。虽然此类误差通常可以通过出厂校准进行补偿,但温度波动和机械冲击会导致补偿参数失配。从动态角度来看,安装底座的角运动会在陀螺仪和加速度计的输出中引入额外的误差项——这些误差项与角速度和角加速度耦合——其影响显著,值得关注。 随机噪声(例如角度随机游走和速度随机游走)虽然不会产生恒定的偏移,但会导致导航误差表现出统计随机发散的特征。 2. 算法级动态误差:离散采样的陷阱 即使使用理想的传感器,数值积分过程本身也会引入误差。在高动态环境中——例如高频振动和剧烈机动等因素——会出现一些经典的误差,例如“锥形误差”、“划桨误差”和“滚动误差”。以锥形误差为例:当飞行器的角速度矢量在空间中快速旋转时,离散采样只能在特定的有限时刻捕捉到角度增量。因此,无法精确地重建旋转矢量的连续轨迹,导致旋转信息的丢失。多采样锥形补偿算法(例如两采样或四采样方案)专门用于减轻这种信息丢失。 3. 误差传播:从“微分”到“散度”的数学演进 惯性导航系统的基本误差传播特性可以概括如下:陀螺仪偏差引起的姿态误差随导航时间线性增长,速度误差随导航时间二次方增长,位置误差随导航时间三次方增长;同时,加速度计偏差引起的速度误差随导航时间线性增长,位置误差随导航时间二次方增长。 从基本运动学关系出发:理想情况下,位置由比力的双重积分决定: 该方程为卡尔曼滤波器等集成导航算法的校正提供了基础。 结论 惯性导航误差源于物理硬件的缺陷以及离散采样固有的信息丢失。从偏差漂移到锥形误差,从二次发散到三次发散,数学公式揭示的原理为基于工程的补偿指明了方向——这标志着惯性导航系统从“漂移”发展到“精确”的关键路径。
阅读更多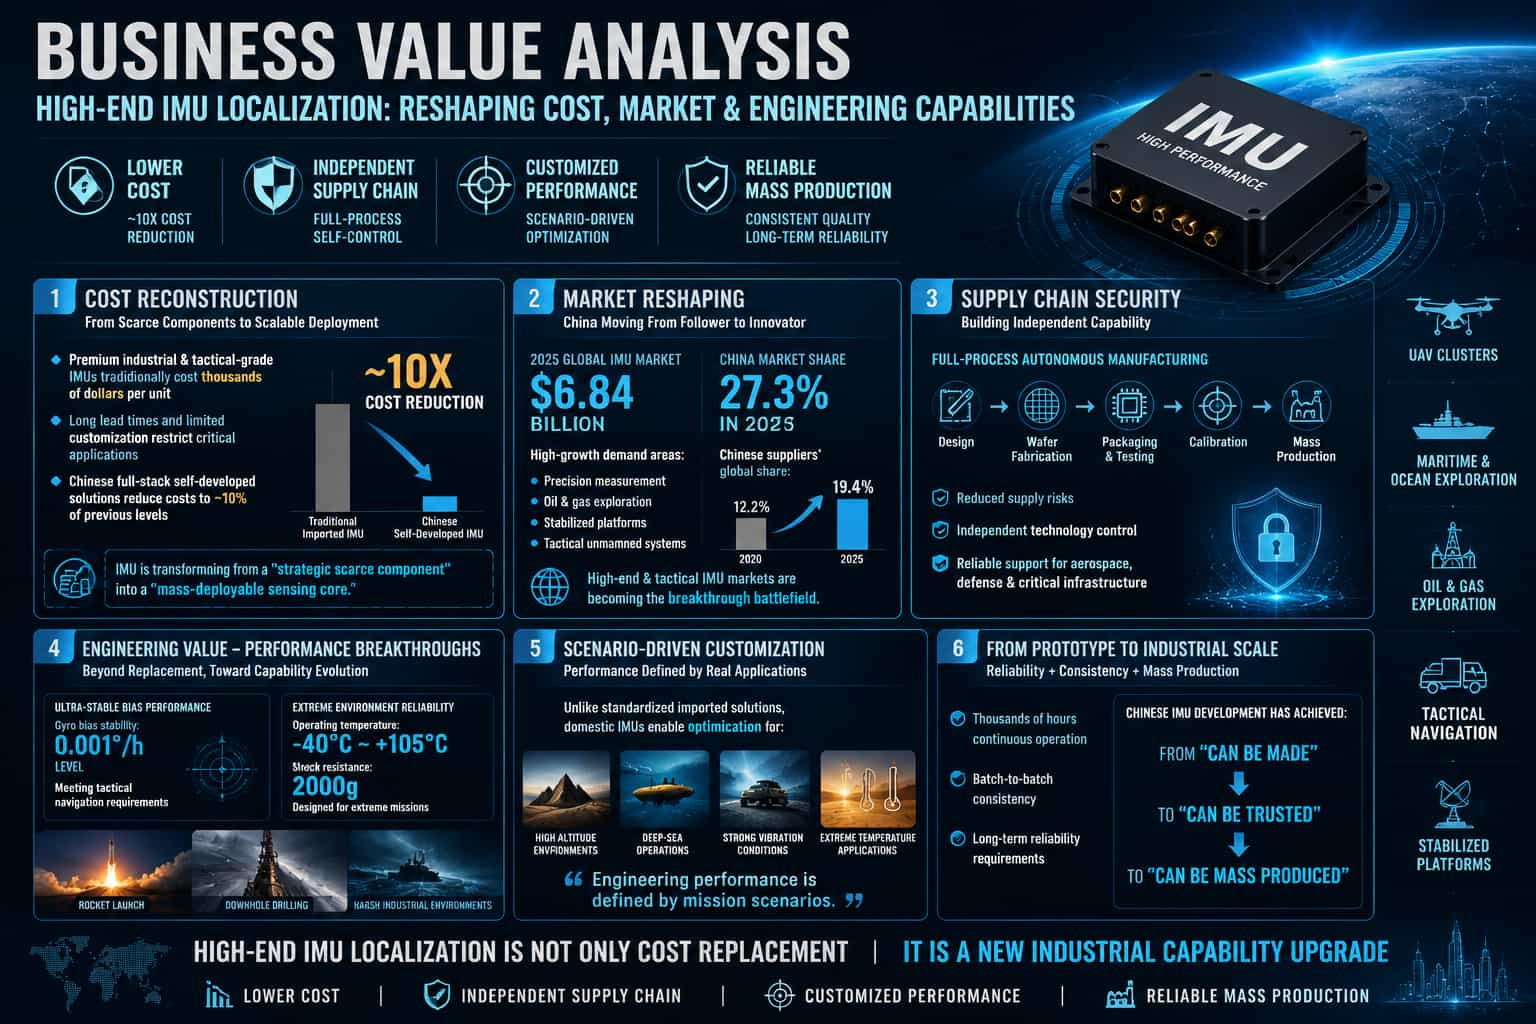
长期以来,高端MEMS惯性测量单元(IMU)的采购渠道十分有限;用户只能从少数几家国际供应商中选择,接受标准化的现成产品,忍受漫长的交货周期,并支付高昂的价格。本地化供应解决方案的出现正在改变这一现状。除了性能指标符合标准外,国内IMU供应商还在四个关键维度上提供差异化价值,深刻影响着工业、机器人和自主系统市场的采购决策。 成本:从高额保费到经济可行性 成本是供应多元化的主要驱动因素。高端惯性测量单元(IMU)市场长期以来一直呈现出供应集中、价格僵化的特点。国内供应商的成本优势主要来源于以下三个层面: 在制造领域,先进工艺(例如晶圆级封装)显著提高了良率,有效分摊了每颗芯片的制造成本。在校准效率方面,全自动生产线采用批量并行测试,大幅降低了传统逐件校准所需的时间和设备成本。在供应链方面,从芯片设计到封装和测试的整个价值链本地化,最大限度地减少了中间商、物流成本和关税。规模化生产后,国产产品的价格可以达到同类进口产品的50%至70%,从而将物料清单(BOM)总成本降低30%至60%。 对于最终用户而言,这意味着在同等性能下,采购成本更低,而且长期成本结构更可预测。 **配送:从数月等待到灵活安排** 进口惯性测量单元(IMU)交货周期长一直是个难题。高端MEMS IMU的交付通常需要数周甚至数月的时间。全球供应链的波动会进一步延长交货周期,甚至导致中断。 本地化供应的优势体现在两个方面:在产能方面,国内已建成多条全自动校准生产线,确保产能规划不受国际贸易环境的影响;在响应速度方面,国内制造商可将样品交付时间缩短至几天。从元器件选型和设计到调试和验证,本地技术支持团队提供涵盖研发到量产的全生命周期支持,从而显著加快产品上市速度。 对于工期紧张的开发项目而言,这些交付优势往往比单纯的价格更具吸引力。定制化:从标准化到按需配置 进口的惯性测量单元(IMU)大多是标准化的现成产品,用户只能接受固定的规格。而国内供应商则突破了这一限制,提供了更大的定制灵活性:硬件方面,尺寸、安装方式、连接器类型和供电电压均可定制;软件方面,通信协议、数据输出格式和寄存器映射均可定制;性能方面,测量范围、滤波带宽、校准温度范围,甚至专有的误差补偿模型等参数,都可以针对特定应用场景进行优化。 这种灵活性对于两类用户来说尤为重要:一类是需要对现有系统进行改造的用户,定制化可以最大限度地减少系统修改;另一类是在特殊条件下运行的用户,定制化可以最大限度地提高特定场景下的性能。 支持:从技术文档到系统赋能 在全球竞争的背景下,技术支持能力不仅取决于响应速度,还取决于构建一个能够深度赋能用户的技术生态系统。 在全面且国际化的文档方面,国内供应商提供基于实际案例的完整数据手册、应用说明、参考设计和集成指南,并提供中英文版本,确保全球工程师能够高效地进行元器件选型和设计。在开放的技术生态系统方面,国内供应商通常提供完全开放的寄存器手册、通信协议栈源代码和校准工具链,使用户能够深度掌控产品行为,而无需依赖供应商的封闭式API。这种开放性提供了进口产品通常缺乏的独特价值,使其尤其适合具有深度系统定制需求的研发团队。在专业支持团队方面,拥有丰富行业经验的工程师在售前阶段协助用户进行精准的选型和方案评估,并在研发阶段帮助解决硬件软件集成和数据融合等复杂问题。这种专业的协作有效降低了用户的系统集成风险,并缩短了产品上市时间。 对于要求严苛的工业级和汽车级应用,全面的技术文档、开放的技术生态系统和专业的技术协作共同确保了高质量的交付。 结论 成本、交付、定制和支持——这四大优势构成了一个完整的价值循环:成本优势降低了采购门槛,交付优势确保了项目进度,定制优势满足了差异化需求,支持优势消除了技术障碍。
阅读更多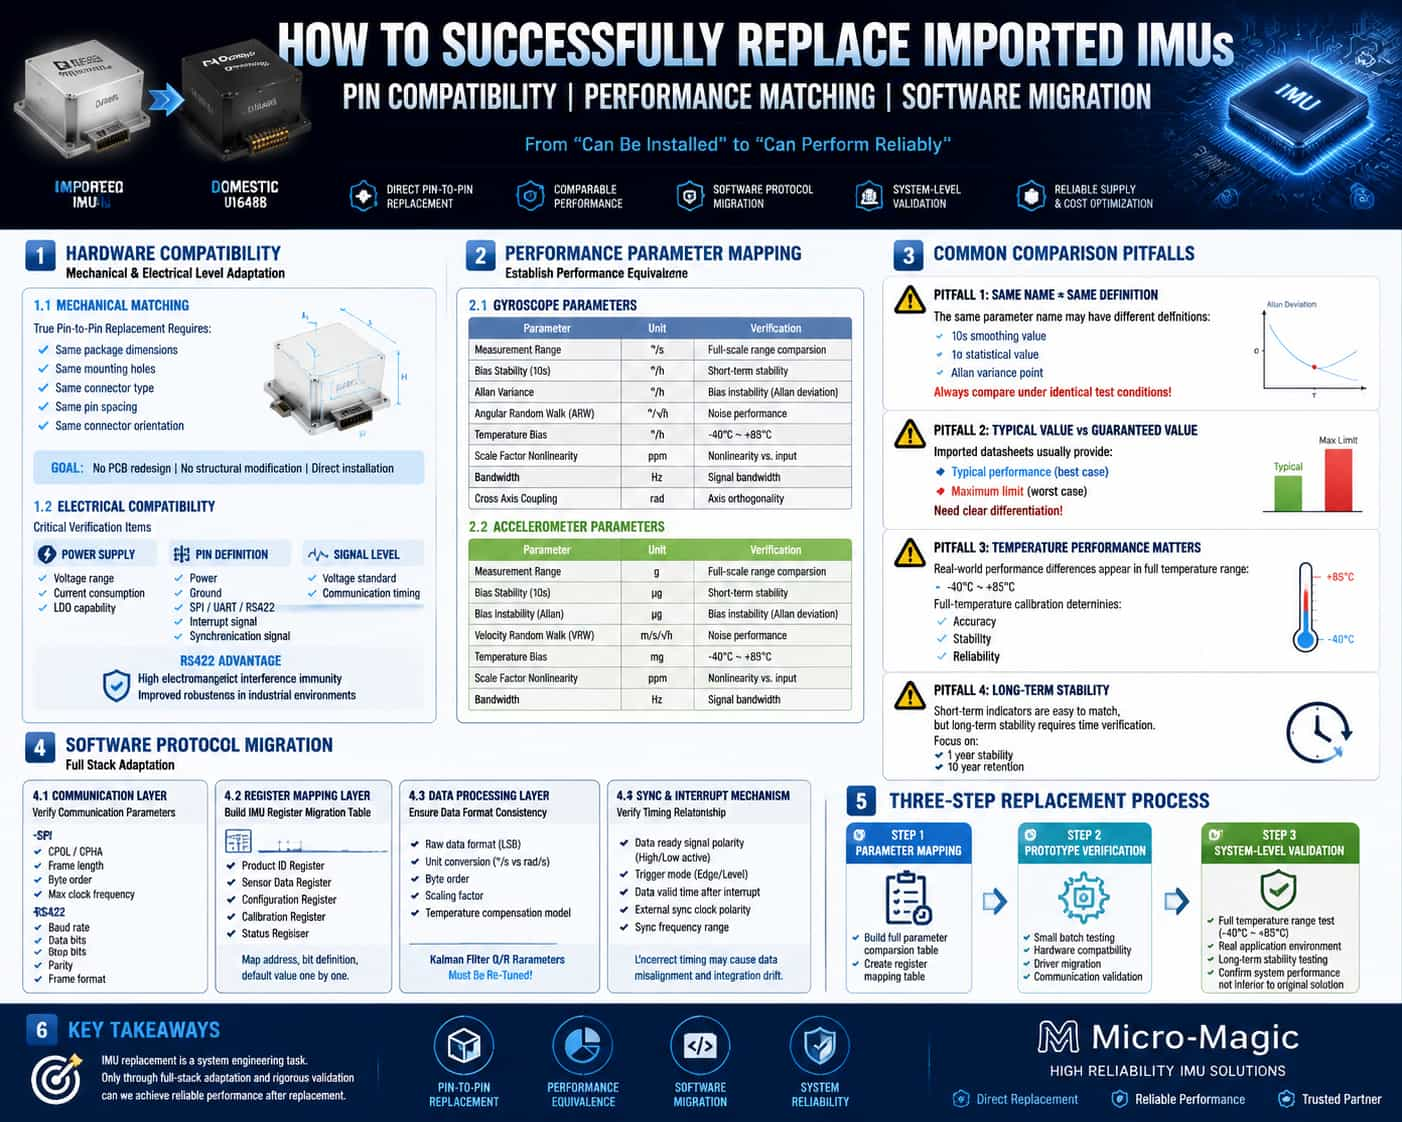
1. 介绍 更换惯性测量单元 (IMU) 远比简单地更换芯片复杂得多。IMU 更换涉及多个系统层面的调整,包括机械安装、电气连接、通信协议、寄存器映射和数据处理流程。本文系统地概述了 IMU 更换过程中的实际步骤和技术注意事项,重点关注三个方面:硬件引脚兼容性、性能参数基准测试和软件协议迁移。 2. 引脚兼容性:机械和电气适配 2.1. 机械尺寸和安装接口 引脚兼容性的第一层是机械兼容性。高端惯性测量单元 (IMU) 通常采用模块化封装;物理尺寸、安装孔位置和连接器类型直接决定了“即插即用”的可行性。为了在不修改 PCB 或外壳的情况下实现替换,这些机械参数必须完全匹配。 实际上,需要核实的关键因素包括:模块尺寸(长度、宽度、高度)、安装孔直径和位置、连接器型号和引脚间距,以及连接器方向和锁定机制。虽然一些替代产品的尺寸经过优化,有利于新设计,但这些变化可能会给现有系统中的直接替换带来安装问题,可能需要设计适配器支架。 2.2. 电气引脚定义和信号电平 机械兼容性之后,接下来是电气兼容性。核心验证项目包括:电源电压和功耗、引脚功能定义(电源、接地、通信接口、中断/同步信号)以及信号电平标准。以SPI接口为例,一些替代产品采用RS-422差分接口。RS-422的共模噪声抑制比超过80 dB,比单端信号提高了30-40 dB,这对于高电磁干扰环境(例如工业电机驱动器)中的系统鲁棒性至关重要。然而,RS-422和SPI之间的转换涉及协议层的重新设计,而不仅仅是更换几根导线那么简单。 2.3 电源和时序考虑因素 引脚兼容性方面,上电时序和功耗差异是最常被忽略的方面。如果替换产品的功耗高于原产品,则必须验证现有电源的低压差线性稳压器 (LDO) 的负载能力。上电初始化时序的差异也至关重要;某些替代产品可能需要更长的上电稳定时间,这就需要在主机控制器中增加延迟,然后再开始数据读取。此外,某些模块在上电瞬间会出现脉冲噪声,因此需要在电源输入端添加滤波电容。 3. 参数基准测试:性能指标的精确映射 3.1. 参数基准测试的关键维度 参数标杆分析的本质是建立替代产品与原产品之间的“性能等效关系”。关键标杆分析维度包括: 陀螺仪:测量范围(°/s)、偏置稳定性(°/h)、偏置不稳定性(°/h,Allan 方差)、角度随机游走(°/√h)、全温偏置(°/h)、比例因子非线性(ppm)、带宽(Hz)和交叉耦合(rad)。 加速度计:测量范围(g)、偏置稳定性(μg)、偏置不稳定性(μg,Allan 方差)、速度随机游走(m/s/√h)、全温偏置(mg)、比例因子非线性(ppm)和带宽(Hz)。 3.2. 基准测试中的关键陷阱 陷阱一:指标定义不同。虽然所有指标都可能被标记为“偏差稳定性”,但有些制造商使用10秒平滑值,有些使用1σ统计值,还有一些使用艾伦方差图的拐点值。必须在相同的测试条件下进行比较。 误区二:典型值与最大值。进口产品的数据手册通常会列出典型值和最大值,而替代产品可能只标明上限值(≤)。在基准测试过程中,区分“典型性能”和“保证性能”至关重要。 误区三:忽略全温性能。室温下的基准参数测试相对简单;真正的性能差距往往体现在整个工作温度范围(-40°C 至 85°C)内。进口产品受益于涵盖整个温度范围的出厂校准,这是其卓越性能的关键因素。如果替代产品仅在室温下进行校准,则其在极端温度下的性能可能会显著下降。 陷阱四:长期稳定性。数据手册中的短期指标易于衡量,但长期指标(例如一年的稳定性或十年的留存率)需要时间验证。这代表了替代产品最难克服的“工程成熟度障碍”。4. 软件协议移植:从物理层到应用层的全栈适配 软件移植是IMU替换中最复杂且最常被低估的环节。即使引脚和参数完全匹配,如果软件层不兼容,系统也无法运行。 4.1 通信协议层 首先,必须确认通信接口类型(SPI、I2C、UART 或 RS422)及其具体参数。以 SPI 为例,需要检查的参数包括时钟极性 (CPOL) 和时钟相位 (CPHA)、帧长度(8/16/32 位)、数据字节序(大端/小端)以及最大时钟频率。在 SPI 通信中,“传输间延迟”(即两个 SPI 命令之间的最小间隔)必须正确处理,以避免数据读取失败。对于 RS422,需要验证波特率、数据位、停止位、奇偶校验位和帧格式等参数。 4.2 注册映射层 这是软件移植的核心挑战。不同厂商生产的惯性测量单元(IMU)在寄存器地址分配、数据格式和控制位定义方面几乎不可能完全一致。 需要移植的关键寄存器类别包括:产品标识寄存器(用于验证通信链路)、传感器数据寄存器(地址和位宽可能不同)、配置寄存器(测量范围、滤波、采样率)、校准寄存器(用于偏差和比例因子校正的地址)以及状态寄存器(错误标志和数据就绪标志的位定义)。实际上,应创建一个“寄存器映射表”,将原产品中每个关键寄存器的地址、位定义和默认值映射到替代产品。对于替代产品中不存在的功能,必须在驱动程序层进行适配,或者移除相关的调用。 4.3 数据处理层 传感器数据的原始输出格式(LSB 与物理单位)、测量单位(°/s 与 rad/s)、字节顺序和比例因子可能存在差异。如果替代产品直接输出物理量,而原产品输出原始 LSB 值,则必须在驱动层添加单位转换接口。误差补偿模型也可能不同;例如,导入的产品可能内置一阶多项式补偿,而替代产品可能支持更高阶的温度补偿模型,这就需要扩展补偿接口。卡尔曼滤波器的 Q 和 R 噪声矩阵必须根据替代产品的随机游走特性重新校准;原始参数不能直接重用。 4.4. 同步和中断机制 数据就绪信号的极性(高电平有效/低电平有效)、触发模式(边沿/电平)和时序关系(数据就绪信号与有效数据之间的延迟)等参数可能有所不同。外部同步时钟的极性和频率范围也必须进行验证。操作不当会导致数据采集时序不匹配,并造成姿态估计的累积误差。 5. 结论 IMU更换是一项系统性的工程任务,远比简单的“引脚对引脚”元件互换复杂得多。在硬件层面,必须验证机械尺寸、引脚分配和上电时序的完全兼容性。在参数层面,需要在相同的测试条件下进行逐点比较,尤其要关注其在整个温度范围内的性能和长期稳定性。在软件层面,需要进行全栈适配,涵盖从通信协议和寄存器映射到数据处理流水线的所有方面。 在实践中,建议采用“三步走”策略:首先,建立全面的参数对比表和寄存器映射表;其次,使用小批量样品进行硬件兼容性验证和驱动程序移植;最后,在全温度范围和实际运行条件下进行系统级性能验证,以确认更换组件后的系统整体性能不逊于原方案。只有通过这一过程,才能成功地从“更换部件”过渡到实现“最佳系统性能”。
阅读更多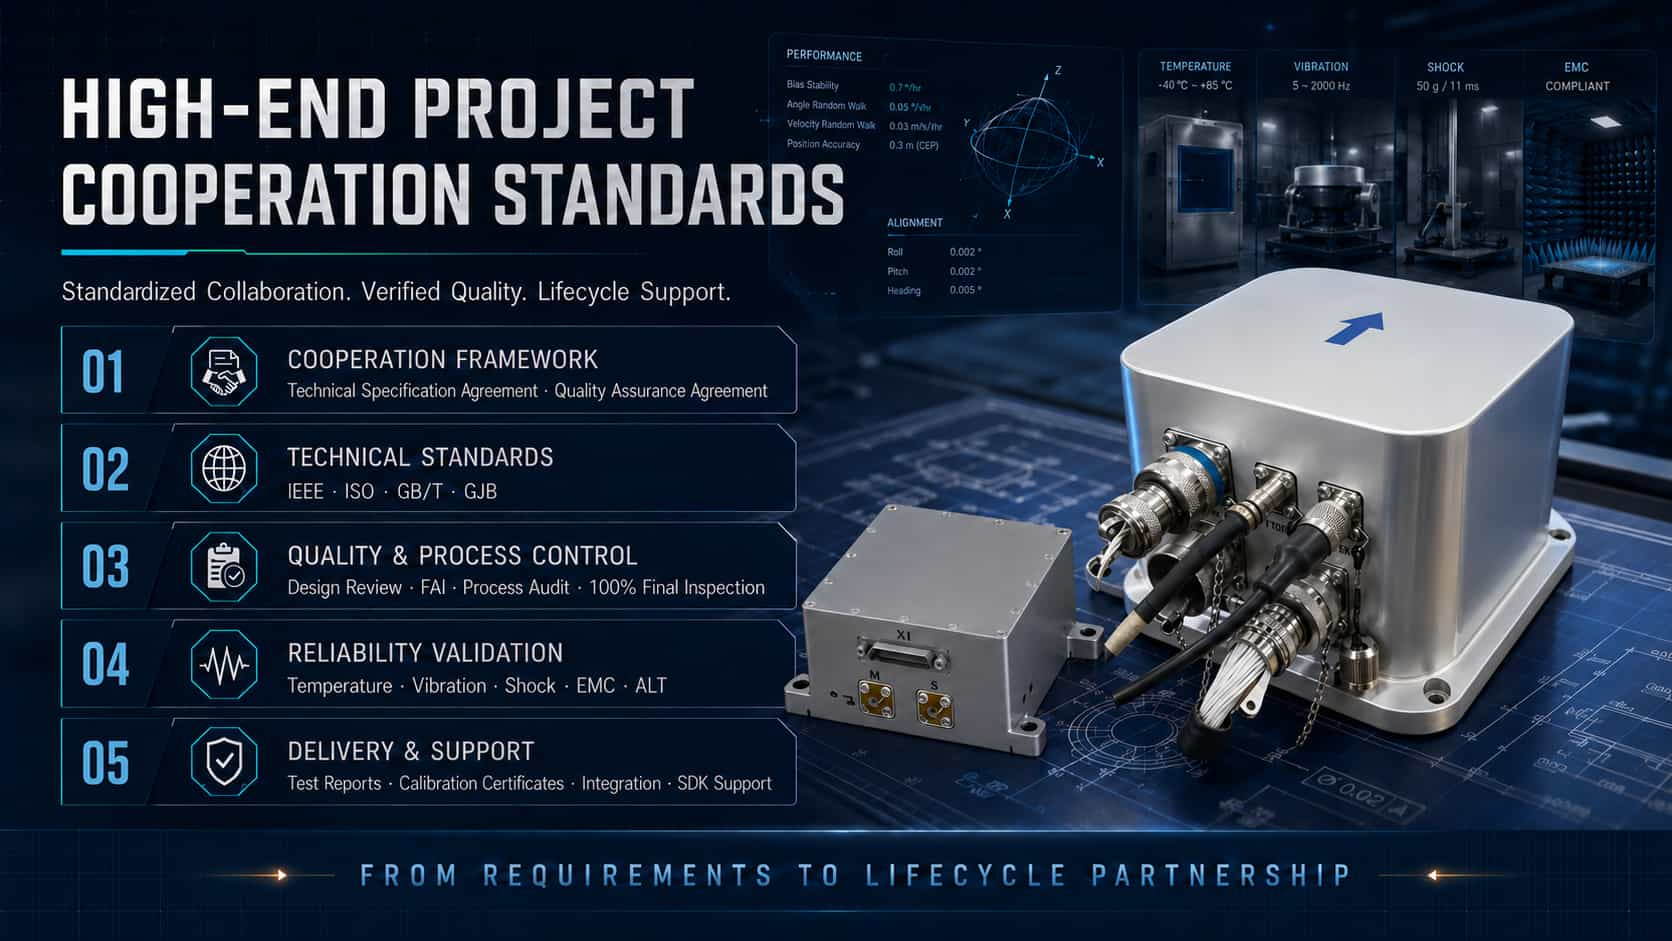
惯性传感器——包括加速度计、陀螺仪和惯性测量单元(IMU)——是航空导航、制导和控制系统的核心组件;它们的性能和可靠性直接决定着飞行安全和任务的成功。航空领域涉及惯性传感器的项目需要进行全生命周期管理,涵盖从鉴定和认证、交付和验收、定制研发到技术支持的各个环节。本文将基于国际标准系统和工程实践,对这四个方面进行技术分析。1. 航空项目资格航空惯性传感器要进入适航市场,必须经过一系列严格的鉴定和认证流程。这些流程涵盖多个方面,包括硬件环境适应性、软件安全性、硬件设计保证和技术标准验证。环境适应性认证:RTCA DO-160《机载设备环境条件和测试程序》是航空电子硬件环境测试的核心标准,并被国际标准化组织 (ISO) 认可为事实上的国际标准 ISO-7137。该标准定义了涵盖从轻型通用航空飞机和直升机到大型喷气式客机和超音速飞机等各种机载设备的最低环境测试条件和程序。DO-160 包含 20 多项测试,包括温度、振动、冲击、湿度、海拔、防水防尘、盐雾和防霉、电磁兼容性 (EMI/EMS)、雷击效应、静电放电以及电源输入和电压瞬变。软件和硬件认证:DO-178《机载系统和设备认证中的软件考虑因素》是航空软件安全认证的黄金标准。它将软件分为A至E级,其中A级适用于最关键的飞行安全功能。DO-254《机载电子硬件设计保证指南》则针对复杂电子硬件的设计保证问题。惯性导航产品的认证通常要求软件符合DO-178B/C A级标准,硬件符合DO-254 A级标准。技术标准指令 (TSO):TSO 是美国联邦航空管理局 (FAA) 发布的最低性能标准;制造商必须获得 TSO 授权 (TSOA) 后,其设备才能安装在已认证的飞机上。与惯性导航系统相关的 TSO 包括 TSO-C4c(陀螺仪)、TSO-C5f(姿态航向参考系统)、TSO-C6e(方向陀螺仪)、TSO-C88b(自动驾驶仪)和 TSO-C201(姿态航向参考系统)等。 GJB 参考标准:中国军用惯性传感器项目的资质认证主要依据 GJB 9001C 质量管理体系、装备制造单位资质评审和 GJB 150 系列环境测试标准;从技术上讲,这些标准与 MIL-STD 和 DO 系列标准有着共同的渊源。 2. 交付规格惯性传感器的交付规范涵盖产品检验、验收标准、包装和运输以及文件交付,确保从工厂发货到飞机安装的整个过程中的质量控制和可追溯性。检验与验收:航空级惯性传感器的交付检验分为工厂检验(全参数性能测试和全温标定)、验收检验(到货后复测)和鉴定检验(型号合格证测试)。机载惯性导航系统规范涵盖技术要求、测试方法、检验规则以及包装/运输;民用无人机惯性测量单元规范则详细说明了分类等级和维护要求。包装和运输:军用惯性导航设备的包装遵循 MIL-STD-2073-1(军用 B 级单件包装)标准,该标准规定了防止腐蚀和机械损伤的方法,以确保设备在储存和多次运输过程中的完整性;标识符合 MIL-STD-129 标准。民用航空应用则参考 DO-160 及相关规范,其中概述了防潮、防震和防静电的具体要求。文档交付:交付物通常包括产品规格书、测试报告(环境测试、电磁兼容性测试、寿命测试等)、校准证书、符合性声明 (DoC)、用户手册和维护手册。对于根据 DO-178/DO-254 认证的产品,还需要完整的软件/硬件设计保证数据包。3. 定制开发航空应用通常需要高度定制的惯性传感器;不同的平台(固定翼飞机、旋翼机、无人机)和任务剖面(民用航空、军事、科学研究)对精度、尺寸、重量、功耗(SWaP)、接口协议和环境适应性提出了不同的要求。硬件定制:定制开发包括传感器选择和配置(在 MEMS、光纤或激光陀螺仪等技术之间进行选择)、外形尺寸和机械接口的定制(例如,修改外壳以适应特定的安装空间)、连接器选择(例如,MIL-Spec 38999 滤波连接器)以及环境适应性设计增强(抗振动和抗冲击性、宽工作温度范围)。软件和算法定制:这包括通信协议(RS-232/422/485、ARINC、CAN 等)的定制、数据输出格式和速率的配置、传感器融合算法的优化,以及针对杠杆效应和安装方向的编程。一些供应商还提供非标测试系统和专用软件工具的定制开发服务。定制流程:典型的定制开发工作流程包括需求分析、解决方案设计、原型制作、环境验证(例如 DO-160 测试)、系统集成和飞行测试。许多供应商拥有端到端的内部制造能力——从 MEMS 晶圆制造到 IMU 校准——从而确保定制产品的质量控制。 4. 技术支援技术支持是惯性传感器全生命周期服务的关键组成部分,涵盖从选型咨询和系统集成到现场调试、故障诊断和维护/校准的整个流程。选型与集成支持:供应商通常会提供评估套件,帮助客户在项目初期验证性能。技术团队会在整个过程中为客户提供协助,从传感器选型和接口匹配到系统集成,解决数据融合、坐标系转换和误差补偿等工程难题。部分制造商提供全天候技术支持,涵盖从选型、集成到数据融合的整个工作流程。校准和维护服务:惯性传感器在长期使用后需要定期校准,以补偿偏差漂移和比例因子变化。持有航空认证(例如 EASA Part 21G 和 EN9100 质量管理体系)的供应商可提供符合航空标准的校准和维护服务。部分制造商还提供平均故障间隔时间 (MTBF) 数据。全生命周期合作伙伴关系:领先的惯性传感器供应商提供的不仅仅是标准产品;他们建立的合作伙伴关系涵盖产品的整个生命周期——从概念设计、原型制作和适航认证支持,到批量生产交付和长期维护。这种模式降低了客户的项目风险,缩短了研发周期,同时确保了航空惯性传感器在严苛的运行环境中持续可靠运行。 5. 结论 惯性传感器在航空领域的应用已建立起一套完善的体系,涵盖从认证(DO-160/DO-178/DO-254/TSO)和交付规范(MIL-STD-2073包装和验收检验)到定制研发(灵活的硬件/软件适配)和技术支持(全生命周期服务)的各个方面。理解并有效利用这一多层次的标准和服务框架,对于惯性传感器在航空项目中的成功应用至关重要。
阅读更多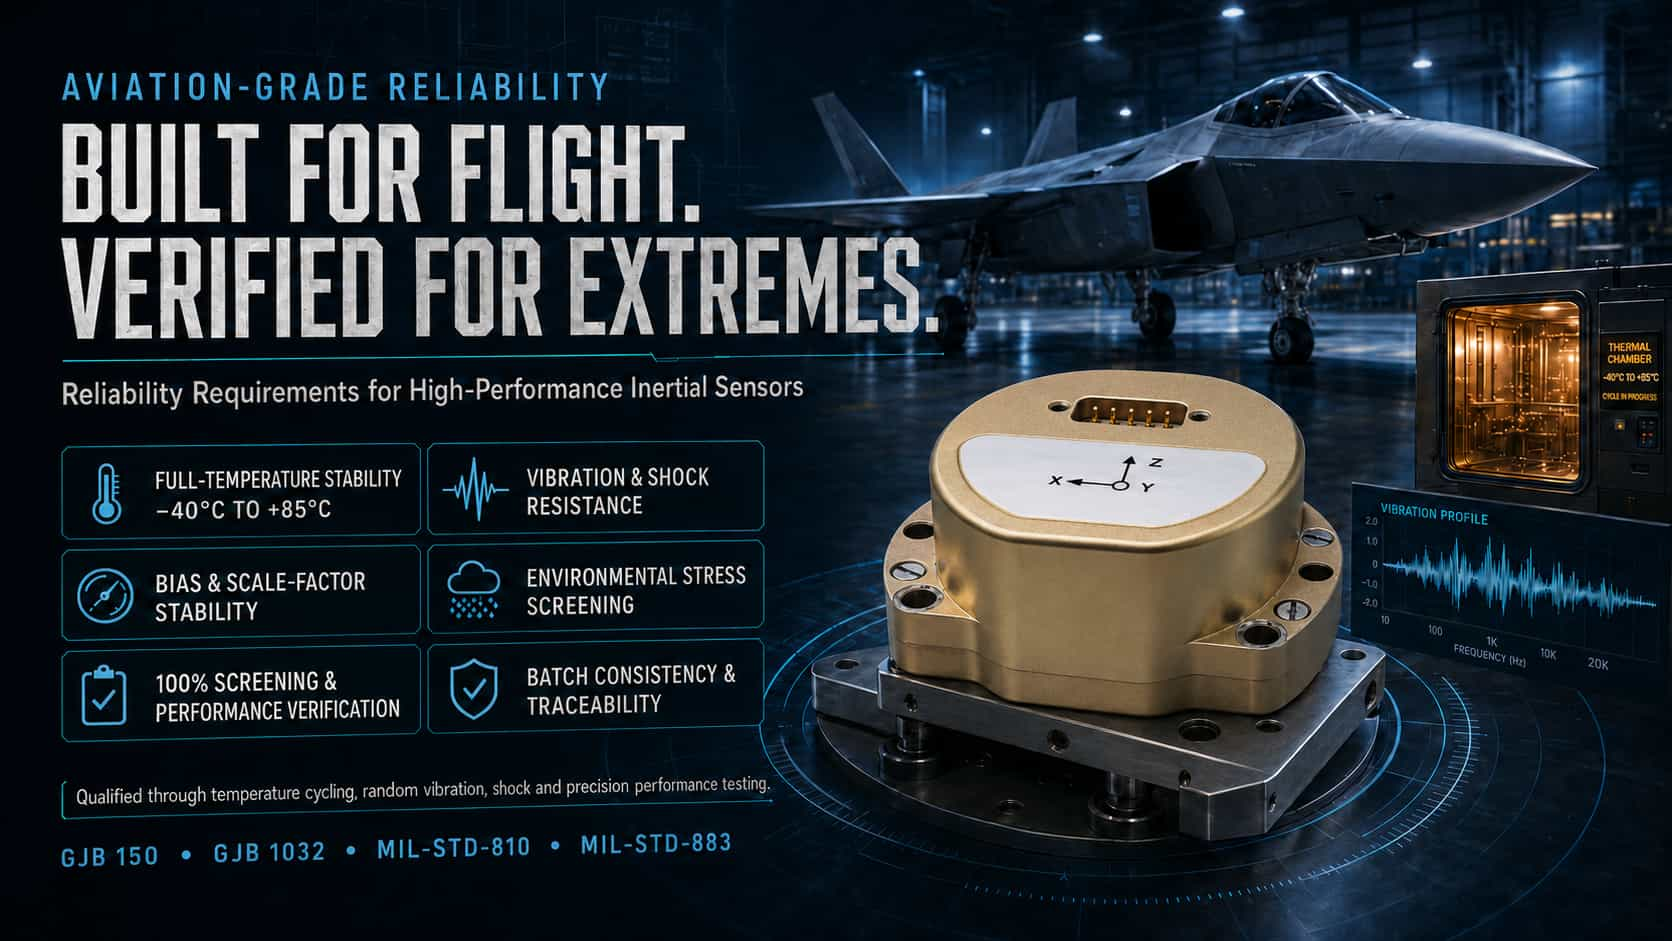
惯性传感器——包括加速度计、陀螺仪和惯性测量单元(IMU)——是航空、航天、海事和国防领域导航、制导和控制系统的核心组件;它们的环境适应性和长期可靠性直接决定着武器系统的作战效能。军用级惯性传感器必须经过严格的环境应力筛选(ESS),即施加适当的环境应力(例如热载荷和机械载荷),以加速潜在内部缺陷的显现,从而实现故障消除。国际国防和航空航天工业已建立了一套全面的惯性传感器测试和验证框架,其依据包括美国军用标准(MIL-STD)、ISO、IEEE 和航空电子标准 RTCA DO-160 等标准。本文从标准框架和技术要点两个角度分析了三种关键测试类别——高/低温循环、振动/冲击和老化筛选。 1. 高/低温循环测试 高低温循环测试旨在评估惯性传感器在交替极端温度下的性能稳定性和结构完整性。温度波动会导致关键参数(例如传感器偏差和比例因子)发生漂移,从而影响系统的整体精度。 国际标准:MIL-STD-810 概述了高低温暴露测试程序,涵盖运行和存储条件。MIL-STD-883 中,方法 1010(温度循环)规定了“B 条件”,即温度范围为 -55°C 至 125°C,循环次数最多为 100 次;方法 1011 则详细说明了热冲击测试程序。在航空电子领域,RTCA DO-160 第 5 节专门规定了温度变化测试程序。此外,ISO 16063-34:2019 从传感器校准的角度规定了固定温度下的灵敏度测试方法,温度范围为 -190°C 至 800°C。 技术要点:温度循环测试的关键参数包括温度范围(例如,-55°C 至 +85°C 或 +125°C)、温度变化速率、保温时间和循环次数。在实际测试中,通常的温度范围为 -55°C 至 +85°C,保温时间为 30 分钟,温度变化速率为 5–10°C/min。选择合适的温度变化速率至关重要:过高的温度变化速率可能超过器件的热惯性极限,导致误报故障;而过低的温度变化速率则可能无法有效检测缺陷。关于性能评估,循环测试后必须测量偏置稳定性、比例因子重复性等参数;例如,特定的惯性导航系统要求在 -55°C 至 +85°C 的温度范围内,姿态角输出误差 ≤0.15°。MIL-STD-810 标准强调根据平台类型(例如,固定翼飞机、旋翼机、车辆)定制测试方案。 2. 振动和冲击试验 振动和冲击试验模拟惯性传感器在发射、飞行、着陆和运输过程中所经历的机械环境,验证其在动态载荷下的结构完整性和输出精度。 国际标准:MIL-STD-810 方法 514(振动)和方法 516(冲击)是该领域的核心标准。方法 514.7 规定了随机振动测试(例如,25 grms,10 小时随机振动测试)的程序和频谱密度要求。MIL-STD-202 方法 213 概述了机械冲击测试程序(例如,50 g,11 ms 半正弦脉冲)。ISO 16063 系列标准为振动和冲击传感器校准提供了方法论基础:第 21 部分涵盖通过参考传感器比较进行振动校准;第 22 部分涵盖冲击校准;第 43 部分涵盖基于模型参数识别的加速度计校准。RTCA DO-160 第 8 节涵盖 5 Hz 至 2000 Hz 范围内的正弦振动和随机振动。 技术要点:振动测试通常包含两种模式:正弦扫描和随机振动。随机振动的功率谱密度必须根据平台类型进行调整——例如,需要在 20 Hz 至 2000 Hz 的频率范围内达到 0.04 g²/Hz 的谱密度。冲击测试通常采用半正弦脉冲,其特征参数包括 50–400 g 的峰值加速度和 2–35 ms 的持续时间。在测试过程中,必须在振动或冲击条件下实时监测传感器输出,并特别注意零点偏差漂移、比例因子变化和信号中断等异常情况。MIL-STD-810 强调,测试严苛程度应基于测量的环境数据,而不是任意选择;这种“数据驱动”的方法在工程实践中值得密切关注。 3. 衰老筛查测试 老化筛选(也称为环境压力筛选,或 ESS)是一个关键过程,它利用加速的环境压力来消除容易在早期失效的产品,并确保批次的一致性。 国际标准:MIL-STD-883 方法 1010(温度循环)是组件级筛选的核心方法,通常与随机振动测试相结合。行业实践中常用的筛选条件包括 250 次循环、-40°C 至 85°C 的温度范围以及 73 分钟的保温时间。MIL-STD-810 从系统级环境测试的角度规定了施加组合应力的方法。尽管 RTCA DO-160 侧重于适航认证,但其环境测试程序也可作为航空级传感器筛选的重要参考。阿伦尼乌斯模型在国际上被广泛用于预测加速寿命试验 (ALT) 中的使用寿命。中国的 GJB 1032A-2020 在筛选理念上与 MIL-STD-883 非常接近,但对循环次数和温度变化率的具体要求有所不同(例如,GJB 通常规定温度变化率为 15°C/min)。 技术亮点:老化筛选通过“温度加速”和“振动激励”相结合的方式,暴露潜在缺陷(例如焊点裂纹、芯片分层或键合线断裂)。温度变化速率通常设定在 5°C/min 至 15°C/min 之间,保温时间足以确保器件温度稳定(通常为 30-60 分钟)。筛选应力水平必须保持在产品设计强度极限范围内,以确保有效触发缺陷,而不会诱发无关的失效模式。对于高可靠性惯性器件,加速寿命测试可以将数年的运行应力压缩到几周内,从而可以通过建模进行使用寿命外推。在筛选过程中,每个器件都需要进行全参数测试(包括零偏压、比例因子、阈值等),以确保批次一致性。 结论 高低温循环、振动/冲击测试和老化筛选各自发挥着独特而互补的作用:温度循环评估极端温度波动下的零偏稳定性和结构抗疲劳性;振动和冲击测试验证动态载荷下的输出精度和机械完整性;老化筛选通过加速应力暴露潜在缺陷(如焊点裂纹或芯片分层),从而确保产品在批次层面的可靠性。 在实际应用中,有三点需要注意:首先,测试设备的精度至少应比被测参数的公差高三倍,以确保结果可靠;其次,测试条件必须根据具体的平台类型(例如,固定翼飞机、旋翼机、车辆或船舶)进行适当调整,而不是盲目应用通用标准,否则可能导致过度测试或测试不足;第三,应灵活整合并应用各项标准——MIL-STD 提供通用的环境框架,ISO 提供校准方法,IEEE 提供传感器测试规程,DO-160 则概述了具体的适航要求。只有透彻理解各项标准的适用范围并有效地结合运用,才能保证惯性传感器在恶劣环境下的可靠运行。
阅读更多
介绍 机械臂的绝对定位精度——从毫米级到亚毫米级的转变——受到多种误差源的限制:几何参数偏差(占比超过80%)、传感器漂移、弹性形变和通信抖动。仅依靠单传感器输入或纯运动学控制不足以满足动态、高精度性能的需求。尤其是在高速运动或存在视觉遮挡的情况下,惯性测量单元(IMU)——以其高频运行、自主性和零延迟的特点——是姿态估计的基石。当前的技术发展趋势倾向于多源传感器融合、智能标定和高实时同步的结合。 高精度定位和传感技术 联合编码器编码器决定关节角度反馈的精度。关键指标:分辨率和精度不可混淆。光学编码器可达到 5 角秒的精度和 23 位分辨率;磁性编码器具有强大的抗污染能力;高端系统采用双编码器配置以消除反冲的影响。 惯性测量单元(IMU)——姿态估计的核心惯性测量单元 (IMU) 集成了三轴陀螺仪和加速度计,可直接测量末端执行器的角速度和线加速度。陀螺仪集成可提供相对姿态数据,更新频率超过 1 kHz,远超视觉系统;而加速度计则在静态状态下提供绝对重力参考,用于校准集成漂移。然而,IMU 存在陀螺仪集成漂移(闲置 10 分钟后可达 30°)和加速度计运动噪声的问题;解决这些问题是传感器融合的核心挑战。IMU 的独特优势在于其独立于外部信号,且不受遮挡或延迟引起的抖动的影响,使其成为机械臂末端执行器高频姿态感知不可或缺的自主传感器。 六轴力传感器这些传感器可同时测量三个力分量和三个扭矩分量,从而实现混合力/位置控制。其精度为0.5%,重复性误差为0.1%,适用于精密装配和研磨等接触式作业。 视觉系统双目视觉系统可配置为“眼在手”或“眼对手”模式,定位精度可达1.2毫米,方向精度可达0.15°,但其精度受限于刷新率(30-60赫兹)和遮挡问题。惯性测量单元(IMU)可用于在视觉帧之间进行高频姿态插值。外部校准设备激光跟踪仪(提供微米级精度)可作为运动学校准、参数识别和精度验证的参考工具。 姿态估计与传感器融合 态度表示方法欧拉角虽然直观,但存在万向节锁问题;当俯仰角 θ = ±90° 时,自由度会丢失。四元数:q = q₀ + q₁i + q₂j + q₃k,满足 q₀² + q₁² + q₂² + q₃² = 1。旋转运算:p' = qpq⁻¹四元数无奇异性,且允许平滑插值,因此成为现代机器人系统的标准姿态表示方法。IMU姿态估计的核心在于求解四元数微分方程。 IMU姿态估计基础:四元数微分方程利用角速度 ω = [ωₓ, ωᵧ, ωᵨ]ᵀ 更新四元数:q̇ = ½ q ⊗ ω离散化(一阶积分): qₖ₊₁ = qₖ ⊗ (cos(‖ω‖Δt/2), (ω/‖ω‖)sin(‖ω‖Δt/2))该方程是所有基于IMU的姿态估计算法的基础。 互补滤波和马奥尼算法 互补滤波将陀螺仪积分(高频可靠)与加速度计数据(低频可靠)融合在一起:θ(t) = α·θ_gyro(t) + (1-α)·θ_acc(t) (α 通常介于 0.98 到 0.995 之间)Mahony 滤波器引入 PI 闭环校正:陀螺仪漂移通过误差项 *e* 进行补偿——该误差项由加速度计测量值 *a_m* 和重力参考值 *g_ref* 的叉积导出——其中 *e* = *a_m* × *g_ref* 且 *ω_corr* = Kₚ*e* + Kᵢ∫*e*dt。该方法计算效率高,广泛应用于嵌入式系统中,用于实时估计安装在机械臂末端执行器上的惯性测量单元(IMU)的姿态。扩展卡尔曼滤波器(EKF)——最优融合框架EKF 使用陀螺仪积分进行预测,并使用加速度计数据(以及基于磁力计和编码器的正向运动学)进行观测。状态向量定义为 x = [qᵀ, b_gᵀ]ᵀ(姿态四元数 + 陀螺仪偏差)。预测:$\dot{\hat{x}} = f(\hat{x}, \omega_m - b_g)$, $P = FPF^T + Q$更新(使用加速度计观测到的重力矢量):$K = PH^T (HPH^T + R)^{-1}$$\hat{x}^+ = \hat{x} + K(z - h(\hat{x}))$扩展卡尔曼滤波器(EKF)能够在线估计陀螺仪偏差,显著抑制长期漂移。将惯性测量单元(IMU)数据与编码器或视觉系统紧密耦合的EKF是实现机械臂末端执行器高精度姿态估计的标准架构。 多源融合战略异构传感器在数据、特征或决策层面进行融合。作为一种高频内部传感器,惯性测量单元(IMU)通常与编码器(低频、高精度角度数据)、视觉系统(绝对位置,但帧率较低)和六轴力传感器(接触信息)结合使用,形成松耦合或紧耦合系统。混合融合是目前实现微米级精度的主流方法,其中IMU提供不可或缺的实时参考。 误差分析与校准补偿 几何误差的主导地位传统的数字全息投影模型依赖于理想化的假设。扩展模型(例如多维全息投影和连续投影投影)引入了额外的几何参数。使用激光跟踪仪进行校准可以将最大位置误差降低约 80%。 IMU误差校准MEMS惯性测量单元(IMU)需要进行校准,以消除偏差、比例因子、串扰和温度漂移。加速度计通常采用工厂六位校准法进行校准,而陀螺仪则使用速率转台进行校准。在机械臂系统中,可以利用运动学约束(例如静态相位检测)来在线更新IMU偏差,从而有效抑制积分漂移。 激光跟踪仪校准过程机器人沿预设点集行进,激光跟踪器记录末端执行器的坐标;随后识别并补偿运动学参数偏差。校准后,双臂协作机器人的绝对定位精度从 6.85 毫米提高到 1.36 毫米。 非几何误差和动态补偿传统模型无法充分描述非几何因素,例如关节弹性、热变形和摩擦。数据驱动的标定方法(例如神经网络、高斯过程)能够从测量数据中学习误差映射。集成惯性测量单元(IMU)、编码器和六轴力传感器的补偿模型,结合自适应控制,可以将末端执行器的平均定位误差降低至0.15毫米,并实现0.07毫米的重复性。 实时通信和多轴同步 多轴协调需要确定性地传输控制指令。EtherCAT 工业以太网总线采用“即时处理”机制;其分布式时钟 (DC) 同步误差低至 ±200 ns,抖动为 ±5 μs。IMU 数据必须通过高带宽接口(例如 SPI)以 ≥1 kHz 的速率输入到主控制器,并与 EtherCAT 周期同步,以确保姿态融合和运动控制之间严格的频率同步。 趋势与结论 高精度机械臂定位正朝着多模态传感、基于人工智能的动态补偿和实时边缘计算相结合的新范式发展。作为高频自主姿态感知的核心组件,惯性测量单元(IMU)与编码器、视觉系统和力传感器深度集成,将在高速、高动态场景中发挥日益不可或缺的作用。要实现亚毫米级甚至微米级的绝对定位精度,需要对传感、计算、校准和同步这四个层面进行协同优化。
阅读更多
目前主流的惯性导航系统技术主要分为两大类:基于微机电系统(MEMS)的惯性导航和基于光纤干涉原理的惯性导航。这两种技术在物理原理、性能指标、成本结构和应用场景等方面存在根本差异。本文对这两种技术进行了全面、多维度的比较,旨在帮助工程师在选择过程中做出明智的决策。一、运行原理的根本差异MEMS惯性导航系统采用硅微加工技术在芯片上制造可移动的微型质量块;当载体移动时,惯性力会使这些质量块发生位移,并通过电容变化产生电信号——这是一种完全固态的设计,没有旋转部件。光纤惯性导航系统则依赖于萨格纳克效应,其中一束激光在光纤线圈内被分成两束沿相反方向传播的光束;载体旋转会在两束光之间产生光程差,并通过干涉检测计算角速度。灵敏度随光纤线圈长度的增加而提高。这些原理上的差异决定了每种技术的固有特性:MEMS 系统作为“固态质量”传感器发挥作用——对振动不敏感,但受制造精度限制——而光纤系统作为“光学干涉仪”发挥作用,能够实现高精度,但会受到光纤长度和温度的显著影响。二、核心性能参数比较偏置稳定性是衡量惯性导航精度的主要指标。MEMS惯性导航的典型值范围为0.5°/h至10°/h;虽然高端战术级产品可以达到0.05°/h至0.1°/h,但它们已接近该技术的精度极限。相比之下,光纤惯性导航系统的偏置稳定性通常在0.01°/h至0.1°/h之间,高端产品甚至可以达到0.001°/h(角秒级)。在需要纯惯性导航且持续时间从几分钟到几十分钟的场景中,光纤系统展现出明显的优势。角度随机游走反映了白噪声对姿态积分的影响。MEMS惯性导航系统的典型值范围为0.1°/√h至0.5°/√h,而光纤系统可实现低至0.001°/√h至0.01°/√h的值。这意味着在短时动态机动过程中,光纤惯性导航系统的姿态输出更加平滑,抖动更小。比例因子非线性:对于MEMS惯性导航系统,该值通常在0.1%到1%之间,而光纤系统可以达到0.001%到0.01%。这种非线性优势对于高动态机动(例如导弹或战斗机执行的机动)至关重要。全温偏置误差:MEMS硅材料具有较高的温度系数;若不进行补偿,MEMS惯性系统的热漂移可达数十甚至上百°C/h/°C。现代高端MEMS产品采用集成温度补偿和多项式拟合技术,将热漂移降低至1°C/h/°C以内。光纤系统也对温度敏感,但可通过对称绕线技术部分降低光纤线圈本身的温度系数;结合精确的温度控制,可将全温误差控制在0.01°C/h/°C以下。振动校正误差:MEMS惯性系统在高频、强振动下容易出现直流漂移——这是其固有缺陷。光纤系统由于没有移动的质量块,因此具有优异的抗振性能,在振动环境下保持精度远优于MEMS系统。启动时间和响应特性:MEMS惯性系统上电后立即输出数据,启动时间在毫秒级。光纤系统需要预热和稳定期(通常为几十秒到几分钟),因为光源和光纤线圈必须达到热平衡;否则,会出现明显的零点漂移。三、成本结构和价格范围MEMS惯性系统受益于大规模半导体制造工艺,因此单位成本非常低。消费级MEMS IMU芯片的价格在3美元至15美元之间,工业级模块(具有温度补偿和校准功能)的价格在100美元至500美元之间,而战术级MEMS惯性系统(包括算法)的价格约为1000美元至3000美元。光纤惯性系统的成本主要取决于光纤线圈、精密绕线工艺、光源(超导激光二极管,SLD)和光电探测器。光纤线圈需要高精度绕线,这导致人工和设备成本高昂,而且与芯片不同,无法享受规模经济效益来降低价格。低精度光纤陀螺仪(FOG)模块(偏置稳定性在1°/h范围内)的价格约为2,000至5,000美元;中等精度单元(0.1°/h范围)的价格约为8,000至20,000美元;而高精度单元(0.01°/h或更高精度)的价格可能超过50,000至100,000美元。就成本结构而言,MEMS 器件的边际成本极低,因此适合大规模部署;相反,光纤惯性导航系统 (INS) 的单位成本很高,尽管其性能上限远远超过 MEMS。四、尺寸、重量和功耗高精度工业级MEMS惯性导航系统(INS)单元通常采用微型模块化设计,边长通常仅为30-60毫米。其紧凑的结构(不含冗余光学元件)使其能够直接集成到风力涡轮机平台或小型主机设备中,安装空间占用极小。相比之下,光纤INS单元集成了光纤线圈、激光光源、光解调电路和热控结构;因此,它们的尺寸通常为100-200毫米,体积是MEMS单元的5-10倍,需要较大的安装空间,并且不适合集成到紧凑型设备中。MEMS惯性导航系统采用硅基MEMS技术,总重量通常在20克至80克之间。这种超轻重量不会对海上浮式平台或轻型安装结构造成额外负载,使其成为轻型安装和无应力安装的理想选择。然而,光纤惯性导航系统具有复杂的光学结构、厚重的金属外壳和隔热组件,导致总重量达到500至2000克。如此大的重量限制了它们在重型固定平台上的应用,使其不适用于需要轻量化设计或严格负载限制的监测场景。MEMS惯性导航系统由芯片电路驱动,功耗极低——在稳定状态下通常仅为0.3至2瓦。它们支持长期电池供电和持续(24/7)低功耗监测,使其成为部署在缺乏持续电源的偏远地区或远洋环境中的轻型设备的理想选择。相比之下,光纤惯性导航系统需要持续供电来驱动激光光源、光信号解调模块和温度控制模块。它们的基本工作功率通常在 10 到 30 瓦之间——比 MEMS 系统高几十倍——而且它们需要辅助散热结构,这限制了它们只能在具有稳定市电和充足功率容量的固定工程平台上使用。五、环境适应性和可靠性MEMS惯性导航系统是全固态器件,无任何移动部件,具有很高的理论可靠性。然而,在高冲击(>10,000g)和剧烈振动条件下,硅质质量块可能会粘连或断裂。军用级MEMS单元采用特殊封装,可承受高达20,000g的冲击。其标准工作温度范围为-40°C至85°C,通过筛选可扩展至-55°C至125°C。光纤惯性导航系统也缺乏运动部件;由于光纤线圈主要由玻璃纤维制成,因此与MEMS系统相比,它具有更优异的抗冲击和抗振动性能。然而,线圈对弯曲和应力较为敏感,封装不当会导致光损耗增加。光纤系统具有更高的环境适应性,使其适用于深海潜艇压力、船舶持续运动和高G发射环境等极端条件。综合比较概要MEMS惯性导航系统在尺寸、重量、功耗、成本和启动速度方面表现出色,但在最大精度和抗振动漂移方面略逊一筹。光纤系统在超高精度、长期稳定性和抗环境干扰方面优势显著,但在尺寸、功耗、成本和启动时间方面竞争力稍弱。选择哪种系统没有绝对的“对错”之分,关键在于其适用性:首先确定精度要求,然后考虑环境限制,最后评估经济因素。
阅读更多
在惯性导航和运动控制项目中,传感器偏差、热漂移和噪声是影响系统性能的三大核心误差源。以下章节将从工程角度概述它们的表现形式、对系统的影响以及缓解策略。 1. 偏见 偏差是指传感器在零输入条件下的恒定静态输出。在工程应用中,偏差直接影响长期积分精度和对准能力:· 长期导航精度:陀螺仪偏差通过积分线性累积成角度误差;偏差越大,航向漂移越快。加速度计偏差通过双重积分转化为位置误差,成为主要误差源——尤其是在没有外部校正的纯惯性航位推算中。· 初始对准和寻北:高精度寻北需要从地球角速度(约 15°/h)中提取指向北方的分量;如果陀螺仪偏差过大,信号将被淹没,从而无法进行有效的对准。·姿态和倾斜测量:加速度计偏差直接导致俯仰角和横滚角出现持续偏移,影响静态水平姿态精度。 工程缓解措施:· 单事件校准/补偿:上电后进行静态采样和平均,然后减去恒定偏移值。· 定期校准:对于重复性较差的传感器,每次使用前进行静态基座或索引校准。· 工厂级热补偿:记录各种温度下的偏差值,以建立查找表或多项式模型。 2. 热漂移 热漂移是指由温度变化引起的传感器偏差或比例因子的变化。在宽温工作环境下,热漂移引起的误差通常比室温偏差大一到两个数量级:· 环境温度波动:昼夜温度变化、季节变化和设备自发热会导致传感器输出缓慢漂移,使预先校准的偏差值失效,并导致积分误差随时间累积。· 水下/深空温度梯度:温度的快速变化——例如当潜水器下潜或航天器进入/离开阴影区时——会因热漂移而导致突发误差,进而可能导致集成导航滤波器发散。· 温度范围内的性能下降:许多传感器在室温下表现出优异的性能,但其零偏差性能在高温或低温下会显著下降,在极端环境下可能导致系统完全失效。 工程对策:· 全温校准 + 嵌入式补偿:传感器输出在工作温度范围内于热室中实时捕获;拟合温度曲线(多项式或分段线性),芯片或导航计算机根据当前温度进行实时校正。· 恒温控制:在高端应用(例如战略级惯性导航系统)中,加热器将 IMU 保持在恒定温度(例如 70°C),以消除温度波动,但代价是增加功耗和延长启动时间。· 在选择时优先考虑全温零偏差稳定性:许多供应商只提供室温规格——这可能会对项目产生误导——因此,要求提供全温性能数据至关重要。 3. 噪音 噪声是指传感器输出中随机的、高频的波动,通常用随机游走系数或噪声密度来表征。其影响主要体现在短期动态特性和系统稳定性方面: · 短期动态精度:叠加在真实信号上的噪声会降低瞬时信噪比 (SNR),这种影响在振动或高速旋转期间尤为明显。· 控制回路激励:高噪声水平会引入高频抖动,导致执行器(如电机或控制面)频繁响应;这会增加能耗,并可能引发机械共振。· 综合导航收敛:在卡尔曼滤波中,噪声特性决定了状态估计的收敛速度和稳态方差;过多的噪声迫使滤波器更加依赖外部辅助数据,这意味着如果 GNSS 锁定丢失,纯惯性误差将迅速增长。· 双重积分放大效应:在垂荡测量或航位推算中,噪声在双重积分后被大幅放大,导致轨迹漂移或信号尖峰。 工程对策:· 模拟/数字滤波:低通滤波器截止频率是根据系统带宽设置的(通常是信号带宽的 1.5 到 2 倍),但这会引入相位滞后。· 选择合适的采样率:采样率并非越高越好;过采样需要抗混叠滤波,以防止高频噪声混叠到低频范围内。· 系统级设计:在控制算法中采用观测器或高阶滤波方法(例如互补滤波或卡尔曼滤波)来抑制噪声的影响。 4. 对项目工程师的关键建议· 根据应用的温度和动态范围选择参数;仅将室温规格作为参考,并坚持获取全温性能数据和艾伦方差曲线。· 将偏置补偿(静态校准)和温度传感器的接口集成到硬件和软件设计中。· 在真实的温度和振动条件下进行测试和验证,而不是仅仅依赖于室温下的静态测试。·平衡偏置、温度漂移和噪声:对于长耐久性应用,优先考虑偏置和温度漂移;对于高动态应用,优先考虑噪声和带宽。
阅读更多
在惯性导航、运动控制和高精度姿态测量领域,惯性传感器(陀螺仪和加速度计)的性能直接决定了整个系统的精度上限。对于工程师而言,理解数据手册中关键参数的实际意义及其对最终应用的影响,对于元件选型和系统设计至关重要。本文从实际应用的角度深入分析了四个核心工程参数:偏置稳定性、随机游走、偏置重复性和比例因子非线性。一、偏差稳定性1. 定义和物理意义偏差稳定性是指传感器输出在静态条件下围绕其平均值波动的程度;它通常由艾伦方差曲线上的最小值点(或平坦区域)来表征。对于陀螺仪,单位通常为°/h(度/小时);对于加速度计,单位为mg或μg。它反映了传感器在长时间静态运行期间输出的稳定性。偏置稳定性为 0.01°/h 的光纤陀螺仪意味着其平均输出在一小时内的波动约为 0.01 度;这对于导航级惯性导航系统而言是一项关键的性能指标。2. 工程测试方法将传感器安装在高精度转台上,确保其完全静止,且环境温度稳定(例如,置于温度控制在 25 ± 0.1°C 的恒温箱内)。连续采集静态数据数小时(至少 4 至 24 小时)。计算 Allan 方差,并提取平滑时间 (τ)(例如 1 秒、10 秒和 100 秒)下的标准偏差;最佳偏差稳定性值对应于斜率为 -0.5 的曲线段与平坦区域之间的过渡点。3. 对系统的影响偏差稳定性直接影响长期导航精度,并决定惯性积分过程中角度误差的累积速率;例如,1°/h 的漂移会导致一小时内航向误差约为 1°。此外,高精度寻北需要极低的偏差稳定性(≤0.01°/h),才能有效地从地球自转速率(15°/h)中提取指向北方的分量。4. 工程误解与思考并非所有平滑时间都遵循相同的标准;不同的制造商可能基于 10 秒或 100 秒的平滑时间来报告稳定性,因此在进行比较时必须对平滑时间进行标准化。温度的影响远大于静态波动;在整个工作温度范围内,偏差变化可能比静态稳定性大一到两个数量级。因此,工程应用必须关注经过全温度补偿后所达到的等效稳定性。二、随机漫步1. 定义和物理意义随机游走是指由白噪声积分产生的随机误差。对于陀螺仪,这被称为角随机游走(ARW),单位为°/√h;对于加速度计,这被称为速度随机游走(VRW),单位为m/s/√h或(m/s)/√h。它表征了传感器输出中高频白噪声的能量强度。对于角速率为 0.01°/√h 的陀螺仪,白噪声在一小时积分时间内引入的角度误差的标准偏差为 0.01° × √1 = 0.01°;然而,如果积分时间为 0.01 小时(36 秒),则误差为 0.01 × √0.01 = 0.001°。误差与时间的平方根成正比。2. 工程测试方法该参数也可通过艾伦方差分析获得。当 τ 值较小时(通常
阅读更多
惯性传感器是一种仅依靠物体固有的物理定律,无需任何外部信号(例如 GPS 或 Wi-Fi)即可测量物体在空间中运动状态的装置。其核心部件是加速度计和陀螺仪;这些装置通常协同工作,有时还会辅以磁力计来辅助进行方向校正。1. 加速度计:感知“惯性和重力”加速度计测量物体在特定方向上的线性加速度,也就是其速度的变化率。以最常见的MEMS电容式加速度计为例:想象一个微小的“测试质量块”悬挂在一个微型外壳内,由弹簧支撑。当整个传感器加速时,由于惯性,测试质量块会向相反方向移动,导致弹簧伸长或压缩。这种微小的位移会被转换成电容的变化(距离越近,电容越大),从而可以计算出加速度。根据广义相对论,重力等同于加速度;因此,当传感器静止且平放时,它会记录到9.8 m/s²的恒定读数(重力加速度)。智能手机正是通过感知重力方向来判断其处于“横屏”还是“竖屏”模式。然而,加速度计存在一个关键的局限性:它们无法区分重力和运动引起的加速度。例如,如果智能手机垂直向上加速,其读数将超过 9.8 米/秒²;相反,在自由落体过程中,读数将接近于零。2. 陀螺仪:感知“旋转”陀螺仪测量物体绕特定轴旋转的角速度,即物体旋转的速度。以MEMS振动陀螺仪为例,这种装置利用了被称为科里奥利效应的物理现象:想象一下,一个微型音叉或测试质量块被驱动快速来回振动。当整个传感器旋转时,这个振动的质量块会受到一个力——科里奥利力——该力垂直于振动方向和旋转轴。这个力会导致质量块产生微小的横向位移;通过测量这个位移的大小,就可以计算出旋转的角速度。陀螺仪的价值在于它无需外部参考;它本身就能够测量自身的旋转。这种能力使其比指南针或水平仪等设备更强大:指南针容易受到磁场干扰,水平仪需要重力参考,而陀螺仪则完全独立运行。3. 为什么必须将两者结合起来?——惯性导航原理单独使用加速度计或陀螺仪存在固有的挑战;然而,通过将两者与数据融合算法相结合,即可实现惯性导航。陀螺仪提供有关当前姿态和旋转速度的信息(例如,“方位角为北偏东30°,旋转速度为每秒5°”),而加速度计则报告沿各个轴的加速度(例如,“向上加速度为2 m/s²,向前加速度为0.5 m/s²”)。但是,要从这些读数中减去重力分量,必须知道由陀螺仪提供的当前姿态。具体的计算过程如下:对陀螺仪的角速度进行积分,得到姿态(俯仰角、横滚角和偏航角);利用该姿态信息,从加速度计读数中减去重力分量,得到真实的运动加速度;对该运动加速度进行一次积分,得到速度;再次对速度进行积分,得到位移(位置变化)。因此,只要知道初始位置、速度和姿态,惯性导航系统就可以在任何运动过程中持续计算并输出当前位置和姿态,完全独立于外部信号运行。4. 必须解决的固有缺陷——漂移惯性传感器存在一个不可避免的缺陷:累积积分误差,通常称为“漂移”。加速度计会产生微小的噪声;当积分以计算速度时,该误差会被放大一次;当再次积分以计算位移时,误差会急剧增大。同时,陀螺仪在角速度测量中也会引入微小的误差;当积分以计算角位置时,该误差会随时间线性增长。因此,纯惯性导航系统会在几秒到几分钟的时间内产生显著偏差。虽然昂贵的光纤或激光陀螺仪(通常用于飞机和导弹)可以长时间保持精度,但手机中常见的廉价MEMS传感器可能在短短几秒钟内漂移几米。因此,必须定期利用其他绝对测量传感器(例如GPS接收器、磁力计、气压计或摄像头)来校正惯性传感器的累积误差。5. 日常生活中的普遍应用惯性传感器广泛应用于日常生活和高科技领域:在手机中,它们可以实现屏幕旋转(加速度计感知重力)、计步(加速度计检测行走时的震动)以及游戏中的方向控制(陀螺仪);在汽车电子稳定程序(ESP)中,它们可以检测车辆是否甩尾或打滑,从而实现对单个车轮的瞬时制动;在无人机和机器人中,它们可以保持稳定的悬停状态并辅助自主导航(尤其是在GPS信号丢失时);在VR/AR头显中,它们可以精确追踪头部细微的运动,从而最大限度地减少晕动症;在航空航天和导弹系统中,它们在飞行最后阶段或GPS信号失效或受到干扰时,作为主要的制导机制。总而言之,惯性传感器利用“测试质量块的惯性”测量加速度,并利用“振动质量块的科里奥利效应”测量角速度。通过结合这些测量值并进行积分计算,它们可以自主确定物体的位置、速度和姿态,而无需依赖任何外部信号——尽管这种能力也带来了固有的缺点,即随着时间的推移会累积漂移误差。
阅读更多留言