惯性导航系统(INS)的核心部件——陀螺仪和加速度计——对温度波动极其敏感。这种敏感性源于材料物理性质的温度依赖性:硅微结构的弹性模量变化;微机电系统(MEMS)封装中硅和玻璃之间热膨胀系数(CTE)不匹配引起的热应力;光纤陀螺仪中光纤折射率和线圈几何形状的变化;以及电子电路中参考电压和放大器增益的温度漂移。
由于“双重积分放大效应”,温度漂移尤为关键:温度引起的偏置偏移,在导航计算固有的双重积分作用下,会导致定位误差随导航时间呈二次方增长。研究表明,MEMS加速度计的温度漂移系数可达0.54 mg/°C,而MEMS陀螺仪在宽温度范围内的偏置不稳定性可达4.6°/h——这些数值对于战术级应用而言是不可接受的。
漂移机制可分为三种类型:
· 热效应对材料的影响:硅和封装材料之间的热膨胀系数不匹配会产生热应力,从而改变传感结构的刚度和谐振频率。
· 电气参数漂移:检测电路中电阻器、电容器和参考电压的温度变化会改变传感器的比例因子和零点偏移。
· 光学参数变化(光纤陀螺仪):光纤折射率的变化,加上光纤线圈的热膨胀和收缩,会改变光程长度和等效面积。
分段温度漂移补偿算法的数学原理
温度漂移补偿的核心任务是建立偏差与温度之间的映射模型,即求解误差函数:
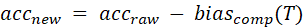
研究表明,自适应分段多项式方法在补偿精度上可与查表法相媲美,且所需的补偿参数显著减少。针对温度波动引起的系统级航向效应误差,基于温度变化傅里叶展开的补偿方法可将误差降低40%至90%。
留言