惯性导航系统的魅力在于其无需依赖任何外部信号即可自主计算位置和姿态。然而,其缺点是误差会随着时间的推移不断累积。了解这些误差的主要来源是使系统从“勉强能用”过渡到“性能卓越”的关键一步。
1. 传感器级误差:硬件的“固有缺陷”
惯性导航系统(INS)的核心部件——陀螺仪和加速度计——并非理想传感器。误差分析首先要对这些“固有缺陷”进行建模和量化。
偏差是误差的主要来源之一。陀螺仪在静止状态下输出错误的角速率会导致持续的姿态漂移,而加速度计的偏差则会在特定的力测量中直接引入恒定的偏移量。即使加速度计的偏差仅为 0.1 mg,也能在 100 秒内造成约 50 米的位置误差。偏差的危害不仅在于偏移量本身,还在于其通过双重积分的放大作用:位置误差与时间的平方成正比。
比例因子误差和安装误差均属于结构性误差。例如,比例因子不准确意味着将 1°/s 的旋转速度误判为 1.001°/s;安装误差会导致三个敏感轴并非完全正交,从而产生交叉耦合干扰。虽然此类误差通常可以通过出厂校准进行补偿,但温度波动和机械冲击会导致补偿参数失配。从动态角度来看,安装底座的角运动会在陀螺仪和加速度计的输出中引入额外的误差项——这些误差项与角速度和角加速度耦合——其影响显著,值得关注。
随机噪声(例如角度随机游走和速度随机游走)虽然不会产生恒定的偏移,但会导致导航误差表现出统计随机发散的特征。
2. 算法级动态误差:离散采样的陷阱
即使使用理想的传感器,数值积分过程本身也会引入误差。在高动态环境中——例如高频振动和剧烈机动等因素——会出现一些经典的误差,例如“锥形误差”、“划桨误差”和“滚动误差”。以锥形误差为例:当飞行器的角速度矢量在空间中快速旋转时,离散采样只能在特定的有限时刻捕捉到角度增量。因此,无法精确地重建旋转矢量的连续轨迹,导致旋转信息的丢失。多采样锥形补偿算法(例如两采样或四采样方案)专门用于减轻这种信息丢失。
3. 误差传播:从“微分”到“散度”的数学演进
惯性导航系统的基本误差传播特性可以概括如下:陀螺仪偏差引起的姿态误差随导航时间线性增长,速度误差随导航时间二次方增长,位置误差随导航时间三次方增长;同时,加速度计偏差引起的速度误差随导航时间线性增长,位置误差随导航时间二次方增长。
从基本运动学关系出发:理想情况下,位置由比力的双重积分决定:
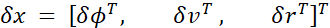 该方程为卡尔曼滤波器等集成导航算法的校正提供了基础。
结论
惯性导航误差源于物理硬件的缺陷以及离散采样固有的信息丢失。从偏差漂移到锥形误差,从二次发散到三次发散,数学公式揭示的原理为基于工程的补偿指明了方向——这标志着惯性导航系统从“漂移”发展到“精确”的关键路径。
留言