隧道、矿井和地下管线等密闭空间是典型的“定位黑洞”。全球导航卫星系统(GNSS)信号无法穿透岩石、土壤或混凝土结构,而依赖预先部署基础设施的Wi-Fi和超宽带(UWB)等解决方案在紧急情况或长距离隧道中往往不切实际。惯性导航系统(INS)以其完全自主性和对外部信号的独立性,已成为地下机器人定位的核心技术。
惯性导航系统由三轴加速度计和三轴陀螺仪组成。其基本定位原理涉及运动学方程的积分:
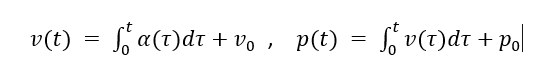
加速度计测量作用于车辆上的比力;在补偿重力后,即可得到加速度。陀螺仪测量角速度,用于更新姿态矩阵,从而将加速度转换到导航坐标系中。然而,任何微小的传感器偏差都会随着时间的推移而累积,并呈二次方增长:
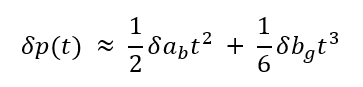
这里,$\delta a_b$ 代表加速度计偏差,$\delta b_g$ 代表陀螺仪偏差。这些偏差会在短短几分钟内导致数十米的误差。
步行机器人或轮式移动机器人的运动特点是周期性停顿——即足部接触地面或车轮完全停止的时刻——在此期间,平台的实际速度为零。零速更新(ZUPT)正是利用这一限制来周期性地修正惯性导航中的误差。
检测逻辑:实时监测加速度的方差和角速度的大小。如果这些值在连续若干个采样点内保持在特定阈值以下,则判定系统处于稳态。
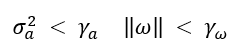
更新方法:将静止期间获得的速度观测值设为零,并将其用作扩展卡尔曼滤波器 (EKF) 的测量更新,以估计和补偿陀螺仪偏差、加速度计偏差和姿态误差。
EKF 是基于惯性导航的 ZUPT(零速度更新)方案的标准融合框架,其状态向量包括位置、速度、姿态四元数和传感器误差:
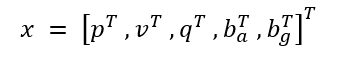
预测步骤:使用原始IMU数据作为输入,通过惯性导航机制传播状态:
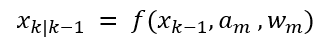
更新步骤:当 ZUPT 检测到稳态时,构建速度观测方程
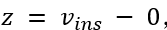
计算卡尔曼增益,并更新状态矩阵和协方差矩阵。
在实际的地下煤矿部署中,基于上述方法的微型惯性导航系统(INS)实现了8小时的连续自主挖掘,定位误差小于5厘米。这一结果有效地验证了在封闭环境中长时间使用纯惯性导航系统的工程可行性。在一条公用设施隧道内约200米长的路线上进行的测试中,一种结合惯性导航和基于地图的校正的混合方法将终端偏差限制在0.1米左右,直线段的偏差通常保持在0.2米以下;这凸显了地图约束在抑制漂移方面的重要作用。此外,在隧道环境中进行的视觉数据与惯性导航融合实验表明,与仅使用视觉的系统相比,定位精度提高了约70%。这进一步强调了惯性导航作为多传感器融合框架中基础定位源的核心价值。
纯惯性导航系统凭借其独特的优势——无需依赖外部基础设施——为GPS信号受限的地下环境中的机器人定位提供了可靠的基础。通过有效集成零速更新(ZUPT)和扩展卡尔曼滤波器(EKF),可以有效降低典型行人或轮式运动过程中的误差累积,从而支持矿井巡检、公用设施隧道勘探和应急救援等关键应用。
留言