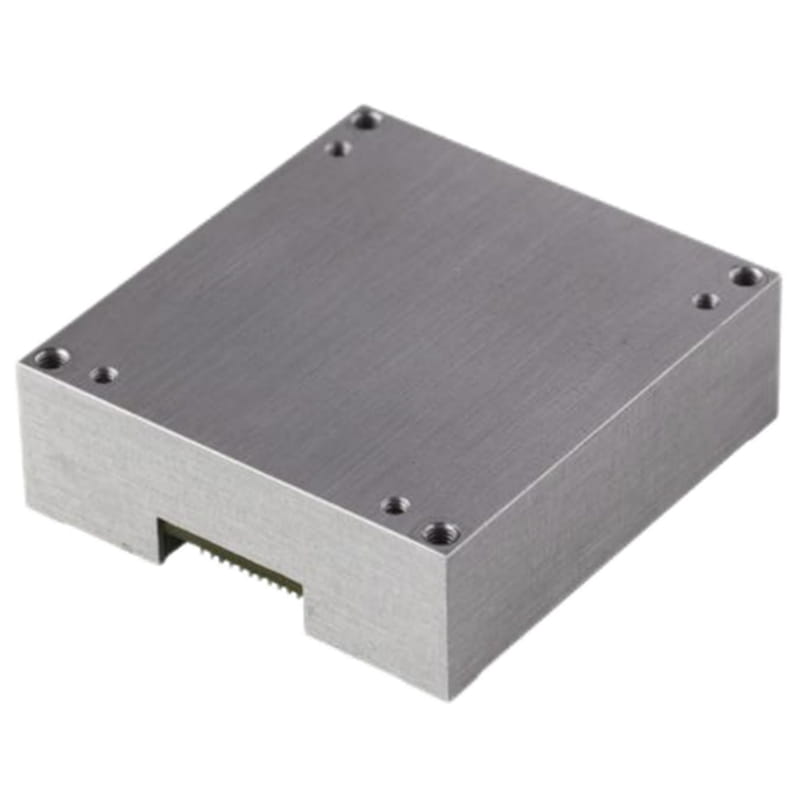
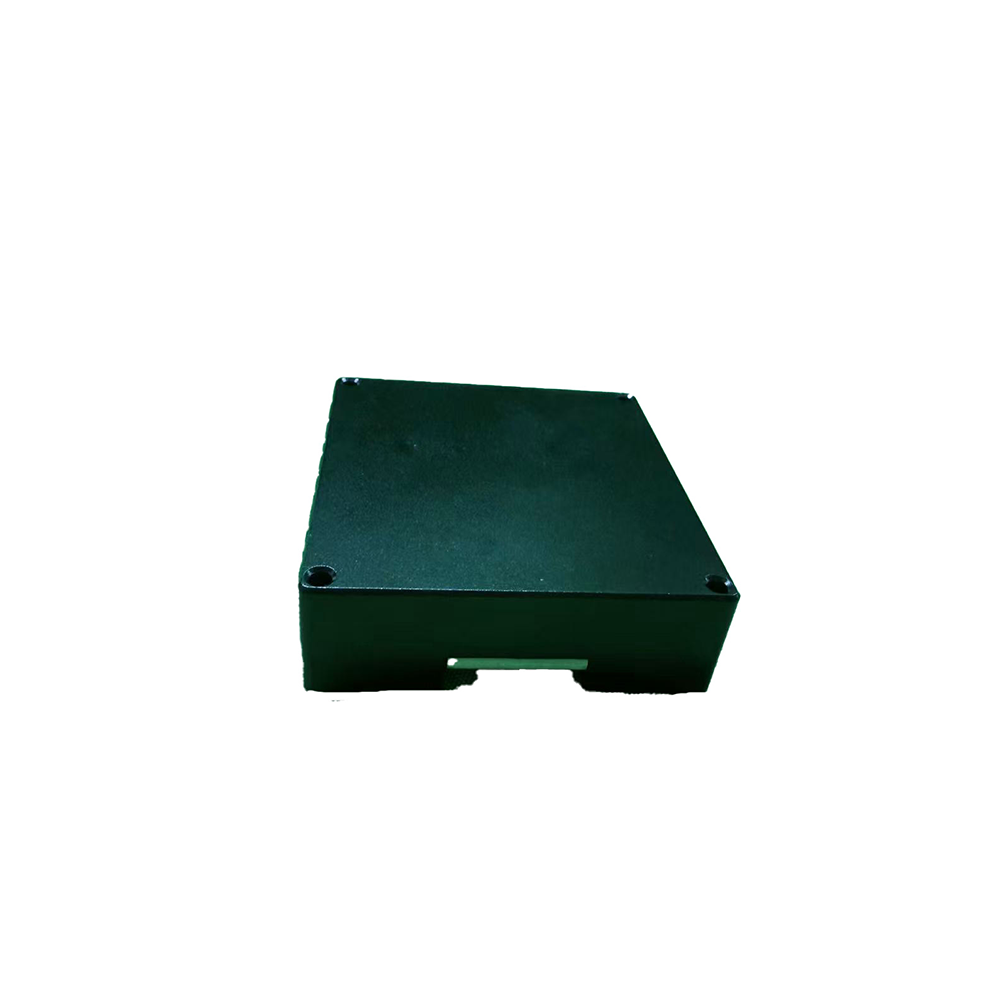
U16495-C 内置三轴陀螺仪和三轴加速度计,用于测量载体的三轴角速率和三轴加速度。经误差补偿(包括温度补偿、安装偏差补偿、非线性补偿等)后,陀螺仪和加速度计的数据通过串口按照约定的通信协议输出。这些数据可用于载体的精确导航、控制和动态测量。该产品采用高精度 MEMS 惯性器件,具有体积小、过载能力强、可靠性高、硬度高等特点,即使在恶劣环境下也能精确测量运动载体的角速率和加速度信息。
零件编号 :
U16495-C订单(最小起订量) :
1产品系列及参数
| 索引项 | U16495-C | 单元 | |
| 陀螺仪 | • 测量范围:X、Y、Z | ± 450 | 度/秒 |
| • 偏差不稳定性 | 0.5 | 摄氏度/小时 | |
| • 随机游走 | 0.03 | º/√ 小时 | |
| • 非线性 | 300 | 每百万 | |
| • 正交性 | 200 | 每百万 | |
| • 带宽 | 268 | Hz | |
| 账户 | • 测量范围:X、Y、Z | ± 20 | g |
| • 偏差不稳定性 | 15 | μg | |
| • 随机游走 | 0.03 | 米/秒/√小时 | |
| • 非线性① | 300 | 每百万 | |
| • 正交性 | 200 | 每百万 | |
| • 带宽 | 268 | Hz | |
| 基本参数 | • 尺寸 | 47.0*44.0*14.0 | mm |
| • 重量 | <50.0 | g | |
| • 电压 | 3.3 | 直流电压 | |
| • 功耗 | <1 | W | |
| • 界面 | SPI | ||
| • 输出频率 | 1000 | Hz | |
| • 工作温度 | -40~+85 | 摄氏度 | |
| • 储存温度 | -55~+105 | 摄氏度 | |
| • 振动 | 6.06克(20-2000赫兹) | ||
| • 令人震惊 | 1500克/0.5米 | ||
| 注:①精度范围:±1克 | |||
生产过程
更多类似产品


产品尺寸

应用场景
常问问题
U16488 是我们自主研发的十轴 MEMS 惯性传感器模块。它由三轴陀螺仪、三轴加速度计、三轴磁力计和气压计组成,具有高精度和高分辨率,能够捕捉细微的振动和倾斜。强大的程序输出使其能够感知大动态范围内的动作。所有模块出厂前均经过超宽温度范围的精密温度补偿和独立校准,确保每个模块在各种极端工作条件下都能稳定运行,并保证产品性能的高度一致性。
查看更多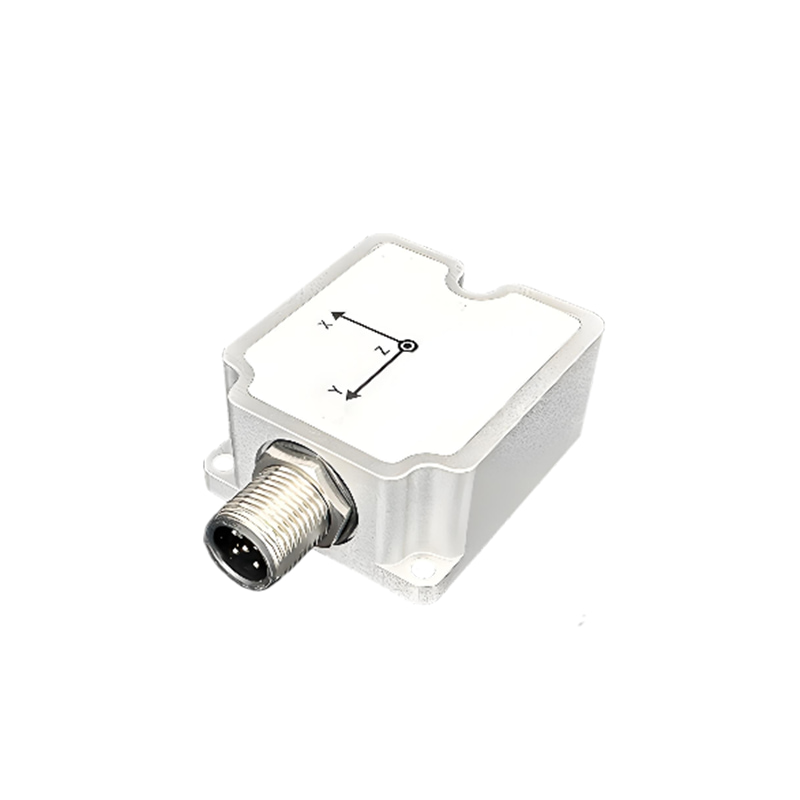
U3700系列是一款IMU/VRU/AHRS传感器,由阵列式MEMS-IMU和磁力计组成。它配备了自主研发的自适应扩展卡尔曼滤波、IMU噪声动态分析算法和载体运动状态分析算法,能够在高动态条件下满足姿态角精度要求,并降低航向角漂移。 每个传感器在出厂前都会经过精细的补偿,包括温度、零点偏差、比例因子和交叉轴补偿。 U3700系列传感器可通过UART(RS-232/TTL)、RS-485、CAN等多种接口传输数据,并具备丰富的用户配置选项。U3700系列可通过外部触发与系统同步,也可通过同步输出功能与雷达、摄像头等外部系统同步。多功能上位机(GUI)可帮助用户快速评估产品,功能包括但不限于模块配置、数据显示、固件升级、数据记录等。
查看更多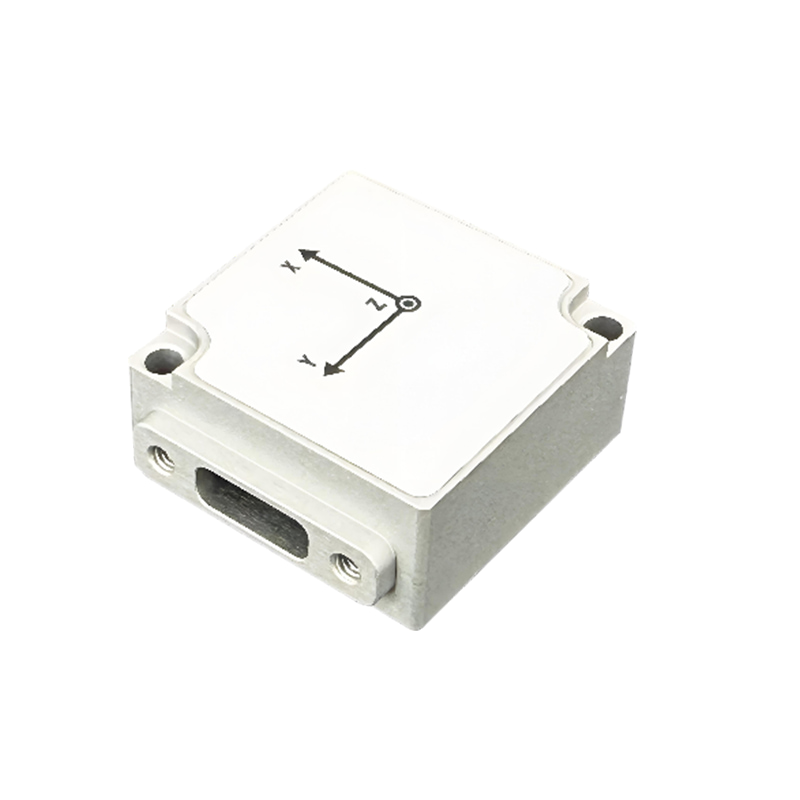
U3600系列产品是由阵列式MEMS-IMU、磁力计和气压计组成的IMU/VRU/AHRS传感器,并配备了自主研发的自适应扩展卡尔曼滤波、IMU噪声动态分析算法和载体运动状态分析算法,能够满足高动态条件下的姿态角精度要求,并降低航向角漂移。 所有传感器在出厂前均经过精细补偿,包括温度补偿、零点偏差补偿、比例因子补偿和交叉轴补偿。U3600系列传感器通过USB接口传输数据,并具有丰富的用户配置选项。多功能上位机(GUI)可帮助用户快速评估产品,包括但不限于模块配置、数据显示、固件升级、数据记录等。
查看更多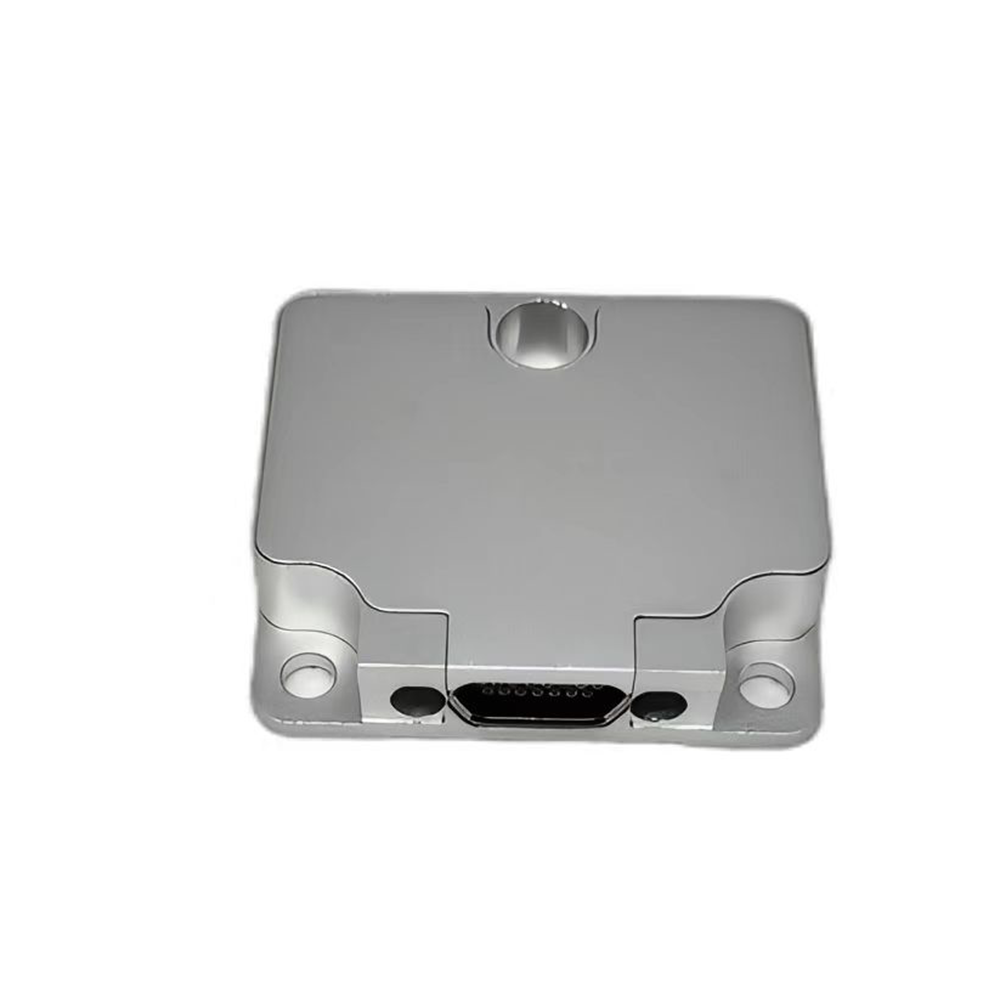
U6300 IMU 是一款基于微机电系统 (MEMS) 技术的惯性测量单元 (IMU)。它内置高性能三轴 MEMS 陀螺仪和三轴 MEMS 加速度计,支持输出角速度、加速度和姿态角等信息。 U6300 具有高可靠性和强大的环境适应性,是 STIM300 的理想替代品。它通过了最严格的测试,在噪声、零点稳定性、非线性和温度漂移方面均表现出色。该产品可广泛应用于智能驾驶、工程、民用及特种无人机、AGV(自动导引车)、铁路、移动通信和人员导航等领域。
查看更多
U6488系列惯性测量单元(IMU)内置三轴陀螺仪和三轴加速度计,用于测量载体的三轴角速率和三轴加速度。经误差补偿(包括温度补偿、安装偏差补偿、非线性补偿等)后,陀螺仪和加速度计的数据通过串口按照约定的通信协议输出。它们可用于载体的精确导航、控制和动态测量。本产品采用高精度MEMS惯性器件,具有体积小、过载能力强、可靠性高、硬度高等特点,即使在恶劣环境下也能精确测量运动载体的角速率和加速度信息。 U6488系列包含四款型号:U6488-B、U6488-C、U6488-D和U6488-E。这四款型号外观和接口性能一致。除U6488-E外,其余型号均内置三轴磁力计和数字气压计。
查看更多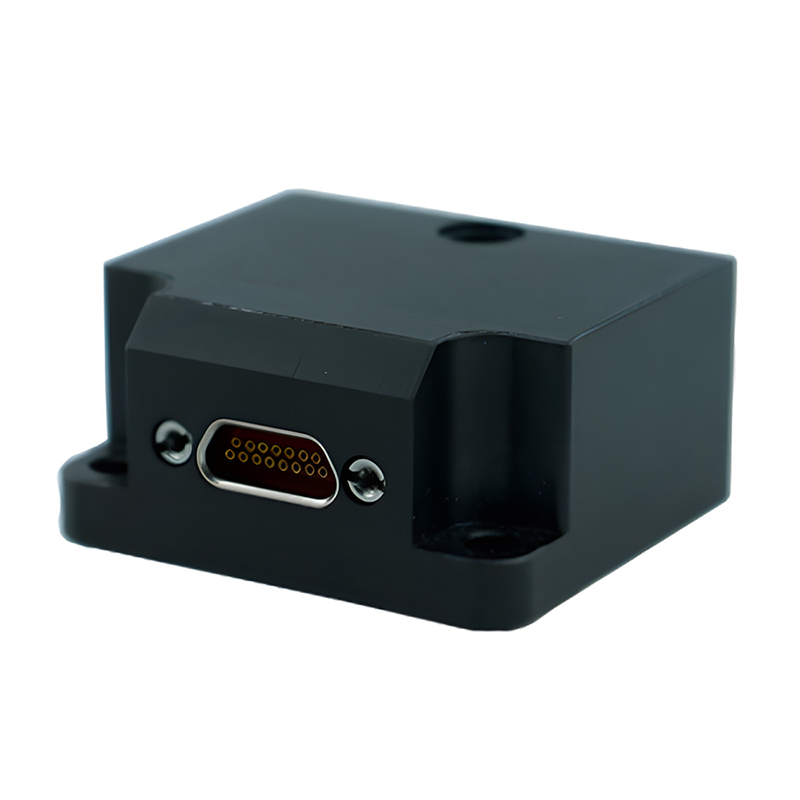
U7000系列高精度 MEMS-IMU 这是一款高可靠性、高性价比的六轴MEMS惯性传感器组合,可广泛应用于以惯性导航和姿态稳定性为代表的导航、控制和测量领域。该系列MEMS惯性测量单元可根据用户需求配置不同的软硬件。对于某些惯性导航应用,可使用高精度或高动态MEMS陀螺仪替代普通陀螺仪,以最大程度地满足不同用户的需求。
查看更多
U5000 MEMS惯性测量模块是一款高可靠性、高性价比的六轴MEMS器件。 惯性测量模块U5000系列惯性测量模块广泛应用于车辆、船舶和无人机等导航、控制和测量领域。该系列模块将高性能MEMS陀螺仪和MEMS加速度计集成于独立结构中。系统选用的陀螺仪和加速度计代表了MEMS惯性器件领域的领先水平。三轴MEMS陀螺仪用于感知载体的角运动,而三轴MEMS加速度计用于感知载体的线加速度。该系统可在所有温度参数下对零点位置、比例因子、非正交误差和加速度相关项进行内部补偿,从而在长时间内保持高测量精度。 U5000系列惯性测量模块可根据用户需求配置不同的硬件和软件。
查看更多
U3500系列是一款IMU/VRU/AHRS传感器,由高性能MEMS-IMU、磁力计和增强型单轴陀螺仪组成。它配备了自主研发的自适应扩展卡尔曼滤波器、IMU噪声动态分析算法和载体运动状态分析算法,能够在高动态条件下满足姿态角精度要求,并降低航向角漂移。 每个传感器在出厂前都会经过精细的补偿,包括温度、零点偏差、比例因子和交叉轴补偿。 U3500系列传感器通过UART接口传输数据,并具有丰富的用户配置选项。如果需要CAN接口,用户需自行集成CAN收发器电路。U3500系列可通过外部触发与系统同步,也可通过同步输出功能与雷达、摄像头等外部系统同步。多功能上位机(GUI)可帮助用户快速评估产品,功能包括但不限于模块配置、数据显示、固件升级、数据记录等。
查看更多留言