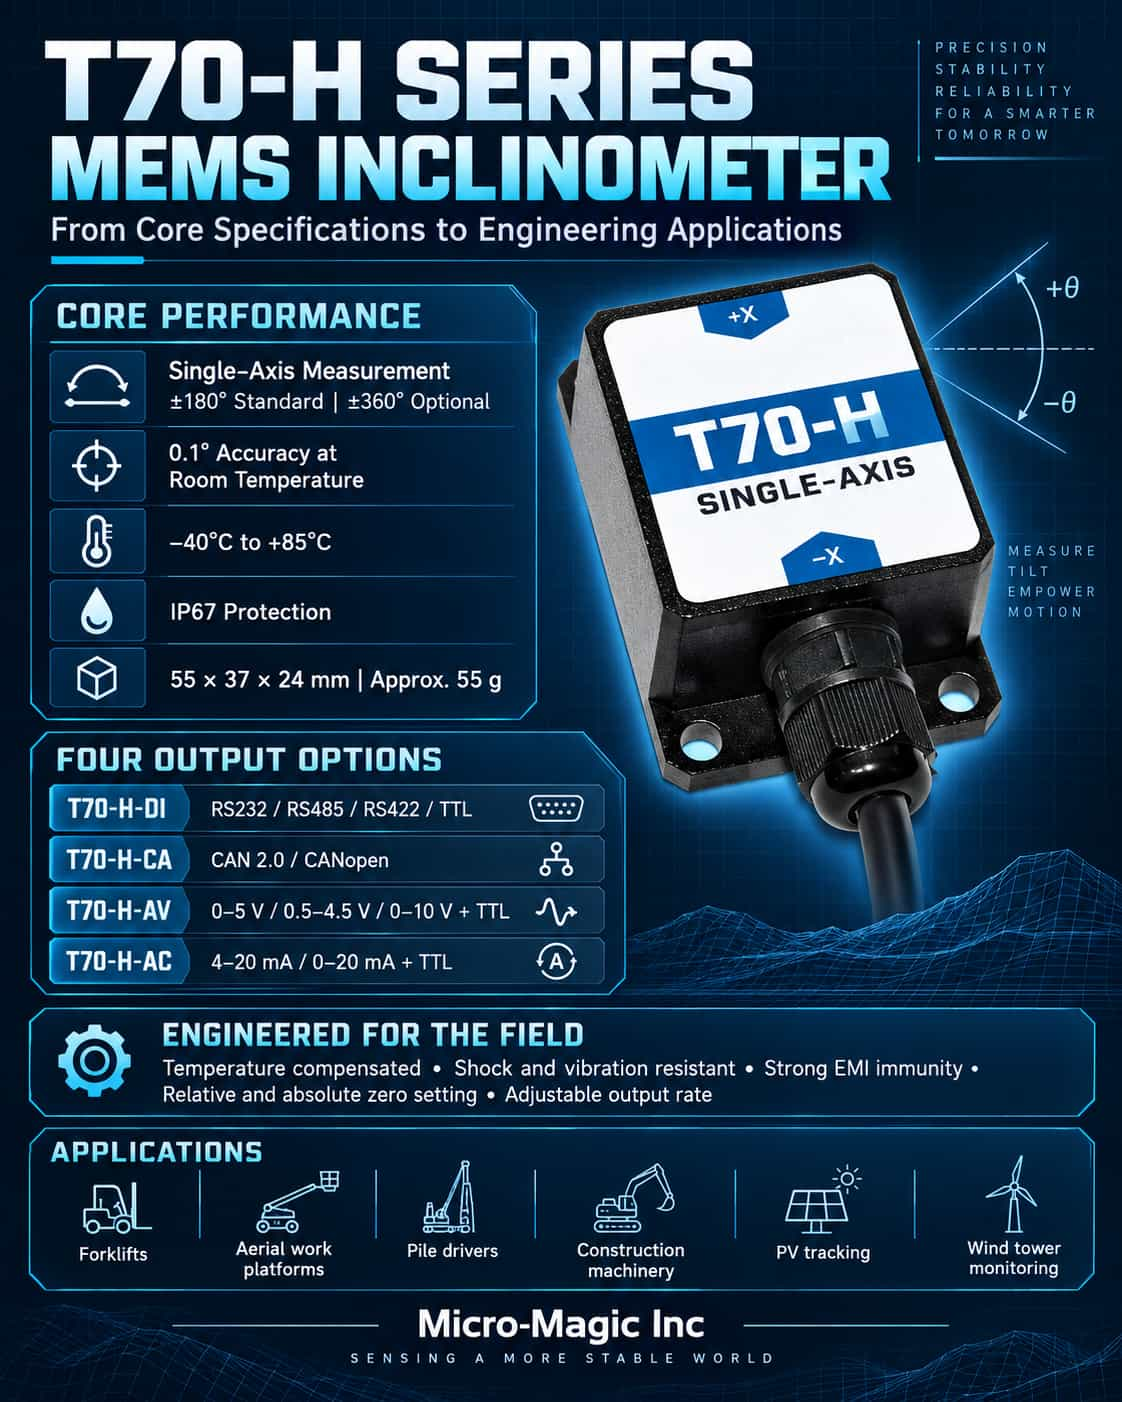
在选择MEMS倾角仪时,数据手册通常会列出十几个参数;然而,真正决定系统性能的因素通常可归结为六个关键指标:测量范围、精度、分辨率、零点偏差、温度漂移和频率响应。理解这些参数的定义、测试条件及其相互关系远比简单地比较数值重要得多。测量范围:并非越大越好测量范围是指传感器能够测量的倾斜角度范围;常见的选项包括±10°、±30°、±60°和±90°,部分产品支持单轴或双轴测量。选择测量范围的主要原则是在保持安全裕度的前提下,覆盖实际最大倾斜角度。然而,测量范围和精度之间通常存在权衡:在同一产品系列中,±10°测量范围的传感器通常在整个温度范围内比±90°测量范围的传感器具有更高的精度。这是因为,测量范围越宽,控制MEMS传感结构的非线性、封装应力和交叉轴误差就越困难。因此,如果实际工作条件仅需±15°,则选择±30°测量范围通常比选择±90°测量范围更合理。此外,虽然双轴传感器的X轴和Y轴可能具有相同的测量范围,但安装方向会影响有效测量轴;因此,在选择传感器时必须确保测量轴与机械轴对齐。准确度:复合误差概念人们常常误解精度仅仅是“单次测量的误差”。实际上,它通常指的是绝对精度——一个综合结果,包含了非线性、重复性、滞后、零点偏差和横轴误差等各种误差源。在查看数据手册时,务必注意测试条件,因为室温下的精度与整个工作温度范围内的精度通常存在显著差异。例如,一台工业级双轴数字倾角仪可能标明其全温度范围精度为0.01°至0.05°(-40°C至+85°C),而其室温下的精度可能更高。在选择倾角仪时,应优先考虑全温度范围精度,因为室外或工业环境中的温度波动会直接放大误差。如果系统仅需监测相对角度变化,则使用“相对零点”进行校准可以消除一些零点偏差,但无法消除由温度漂移或非线性引起的误差。分辨率:区分能力并不等同于测量精度分辨率是指传感器能够检测和区分的最小角度变化;典型值范围为0.001°至0.002°,高精度产品可达0.0005°。分辨率主要取决于ADC位深度、噪声水平和滤波算法,但它并不等同于精度。分辨率为0.001°的传感器实际精度可能只有0.05°。高分辨率对于静态调平和缓慢倾斜监测非常重要,但在振动环境中,过高的分辨率会放大噪声。因此,分辨率的选择应权衡噪声密度、带宽和实际控制需求,而不是一味追求最低的数值。偏差:绝对角度测量中的初始误差偏差是指传感器实际输出与零倾角时理论零点之间的偏差。虽然偏差直接影响绝对角度测量,但可以通过现场校准或设置相对零点进行校正。更具挑战性的问题是偏差温度漂移——由温度变化引起的零点偏移——通常以°/°C为单位。例如,±0.008°/°C的温度漂移会导致温度变化30°C时零点偏移约0.24°;这对于高精度跟踪或安全关键控制至关重要。长期偏差稳定性同样关键,因为它决定了运行一年后零点漂移的幅度。选择传感器时,应重点关注“偏差温度漂移”和“长期稳定性”,而不仅仅是初始偏差。温度漂移:全温度范围内精度的关键温度漂移包括零点漂移和灵敏度漂移。零点漂移表现为角度输出随温度变化而发生的整体偏移,而灵敏度漂移则涉及比例因子随温度的变化(通常以ppm/°C为单位)。现代工业级MEMS倾角仪通常内置温度传感器,可通过多项式拟合或查找表进行实时补偿,从而确保在低温和高温环境下的重复性。然而,这种补偿的有效性取决于出厂校准的质量。在评估温度漂移时,应向制造商索取涵盖整个工作范围(例如,-40°C至+85°C)的精度曲线,而不仅仅依赖于室温下的规格。在温度波动剧烈的应用中,温度漂移规格应优先于室温分辨率。频率响应:静态应用与动态应用的区别频率响应决定了传感器能否跟上角度变化。静态倾斜测量仅需直流响应和 5–15 Hz 的输出速率。相比之下,动态测量(例如平台调平、振动监测以及跟踪支架的风致振动分析)则需要更高的带宽和输出速率,通常在 35 Hz 到 100 Hz 之间。然而,高输出速率会增加噪声和通信开销;在 RS-485 半双工模式下,连续的高频输出会干扰命令接收,因此建议采用请求-响应模式或更高的波特率。响应时间、启动时间和滤波器截止频率也必须考虑在内:过度滤波会导致延迟,而滤波不足则会导致噪声过高。在工程实践中,通常在控制器层面应用移动平均滤波器或低通滤波器,以在响应速度和噪声抑制之间取得平衡。参数相互依赖性和选择顺序这六个参数并非相互独立:测量范围影响精度;温度漂移会影响整个工作温度范围内的精度;分辨率受噪声和带宽的限制;零偏温度漂移决定长期稳定性。合理的选型顺序如下:首先,确定测量范围和轴数;其次,定义工作温度范围以及该范围内的精度要求;然后,评估零偏温度漂移和长期稳定性;最后,根据所需的控制带宽选择输出速率和分辨率。接口类型、防护等级(IP)和抗冲击/抗振动性能是系统集成层面的附加要求。总之,理解MEMS倾斜传感器的核心参数的关键不在于记忆具体的数值,而在于掌握每个参数的定义、测试条件及其工程应用意义。测量范围必须与实际倾斜角度相匹配;精度必须在整个温度范围内进行评估;分辨率需要在噪声和带宽之间取得平衡;零点偏差和温度漂移决定了长期可靠性;频率响应则决定了其在动态应用中的适用性。只有在具体的应用环境中全面评估这些参数,才能选择真正适合该系统的倾斜传感器。
阅读更多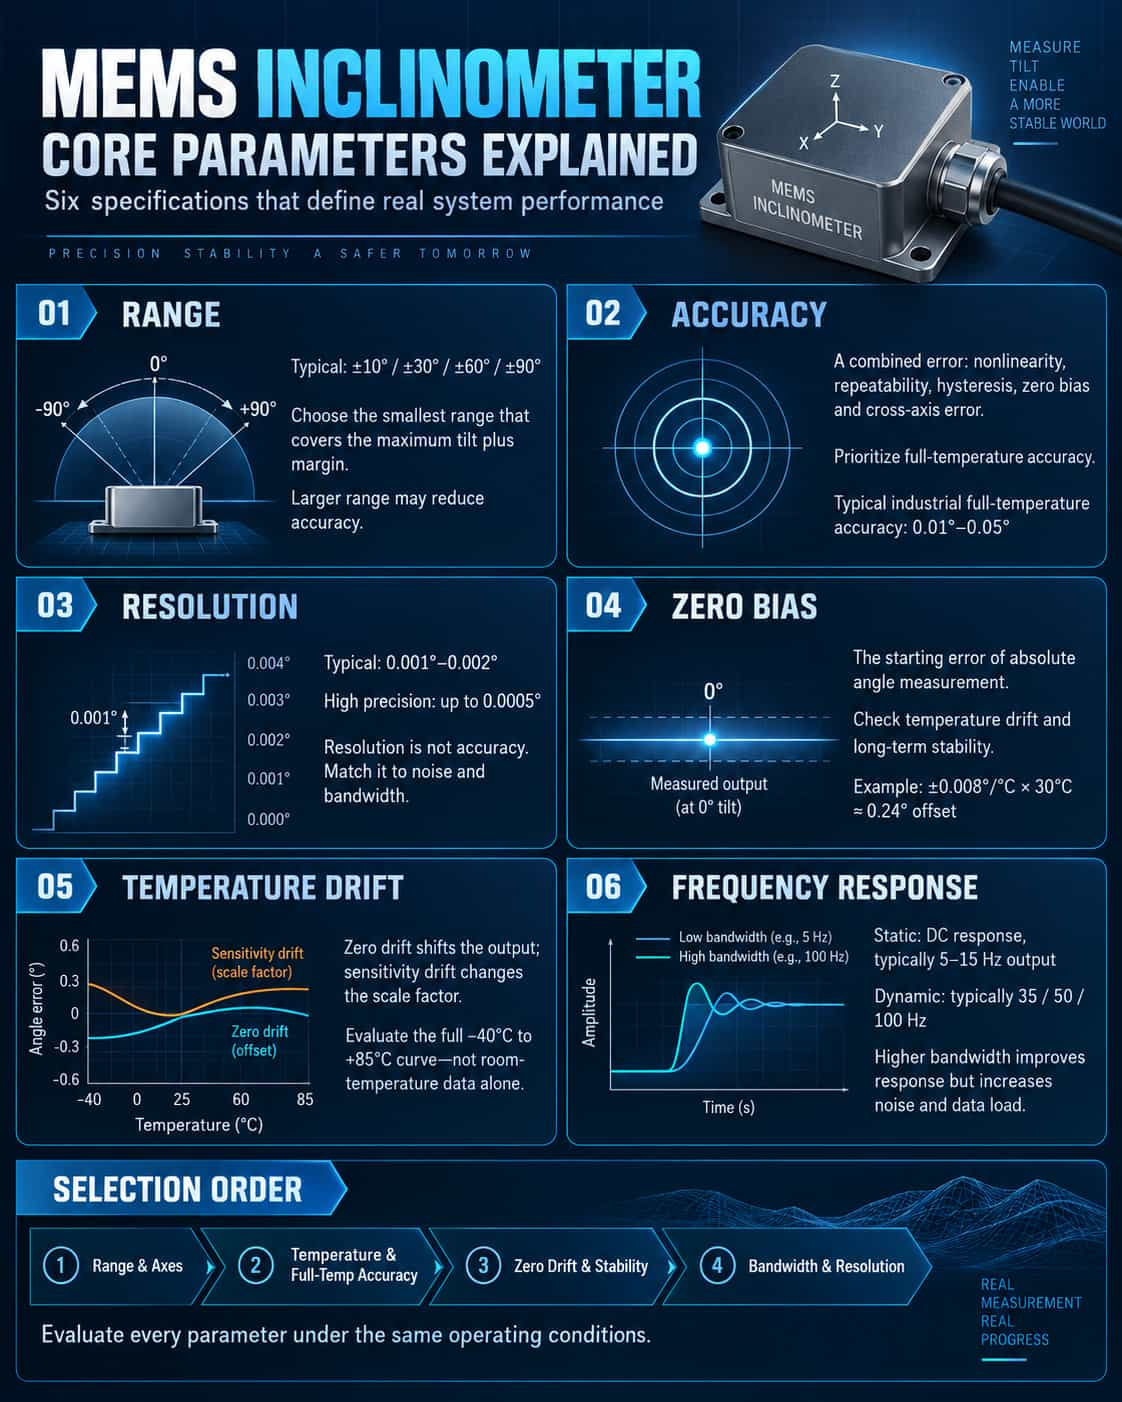
在选择MEMS倾角传感器时,数据手册通常会列出十几个参数,但真正决定系统性能的通常是量程、精度、分辨率、偏差、温度漂移和频率响应这六个参数。理解它们的定义、测试条件以及它们之间的关联关系,比简单地比较数值更为重要。测量范围:并非越大越好测量范围是指传感器能够测量的倾斜角度范围。常见的选项包括±10°、±30°、±60°、±90°等。部分产品支持单轴或双轴测量。选择测量范围的首要原则是覆盖实际最大倾斜角度并留出安全裕度,但测量范围和精度之间通常存在权衡:在同一系列产品中,±10°范围的全温区精度通常优于±90°范围。这是因为MEMS敏感结构在大范围测量时,非线性、封装应力和横轴误差等因素更难控制。因此,如果实际工作条件仅需±15°,通常选择±30°范围比±90°范围更合理。此外,双轴传感器的X轴和Y轴测量范围可能相同,但安装方向会影响有效测量轴。选择时,务必确保测量轴与机械轴一致。准确性:一个全面的误差概念精度常被误解为“单次测量误差”。实际上,它通常指的是绝对精度,包括非线性、重复性、滞后、零点偏差和水平轴误差等多种误差的综合结果。数据表中的精度必须结合测试条件来考虑:常温精度和全温域精度差异很大。例如,工业级数字输出双轴倾角传感器在-40℃至+85℃范围内的全温域精度为0.01°至0.05°,但在室温下精度可能更高。选择型号时,应优先考虑全温域精度,因为室外和工业场所的温度变化会直接放大误差。如果系统只需要相对角度变化,可以通过“相对零点”校准消除部分零点偏移,但无法消除温度漂移和非线性。分辨率:能够区分并不意味着测量准确。分辨率是指传感器能够检测和区分的最小角度变化。通常为0.001°~0.002°,高精度产品可达0.0005°。分辨率主要取决于模数转换器(AD)的位数、噪声水平和滤波算法,但并不等同于精度。分辨率为0.001°的传感器,其实际精度可能只有0.05°。高分辨率在静态调平和缓慢倾斜监测中很有价值,但在振动环境下,过高的分辨率会放大噪声。因此,分辨率的选择应与噪声密度、带宽和实际控制需求相匹配,而不是盲目追求最小值。零点偏移:绝对角度的起始点误差零点偏差是指传感器在零倾角位置的实际输出与理论零点之间的偏差。零点偏移直接影响绝对角度测量,但可以通过现场校准或相对零点设置进行校正。更棘手的是零点偏差温度漂移,即零点随温度变化而发生的漂移。单位通常为°/℃。例如,±0.008°/℃的零点温度漂移会在30℃的温差下引入约0.24°的零点偏移,这对于高精度跟踪或安全控制而言不可忽略。零点偏差的长期稳定性也至关重要,因为它决定了传感器运行一年后的零点漂移情况。因此,在选择传感器时,应重点关注“零点偏差温度漂移”和“长期稳定性”,而不仅仅是初始零点偏差。温度漂移:确保整个温度范围内精度的关键温度漂移分为零点温度漂移和灵敏度温度漂移。零点温度漂移表示角度输出随温度变化的总体偏差;灵敏度温度漂移表示比例因子随温度的变化,常用单位为ppm/℃。现代工业级MEMS倾角传感器通常内置温度传感器,并通过多项式拟合或查找表方法进行实时补偿,以确保在低温和高温环境下的重复性。但补偿效果取决于出厂校准质量。在评估温度漂移时,应要求制造商提供-40℃至+85℃的全温度范围精度曲线,而不仅仅关注常规温度指标。如果应用环境温度变化剧烈,则应优先考虑温度漂移指标,而非常规温度分辨率。频率响应:静态与动态的分水岭频率响应决定了传感器能否跟上角度变化。静态倾角测量仅需直流响应和5Hz~15Hz的输出频率;而动态测量,例如平台调平、振动监测和跟踪支架抗风振动,则需要更高的带宽和输出频率,通常为35Hz、50Hz甚至100Hz。然而,高输出频率会带来更大的噪声和通信压力。RS485半双工模式下的高频自动输出也可能影响指令接收。在这种情况下,建议使用问答模式或提高波特率。响应时间、启动时间和滤波器截止频率也需要考虑:滤波过度会导致延迟,滤波不足则会导致噪声过大。在工程应用中,通常在控制器端进行移动平均或低通滤波,以平衡响应速度和噪声抑制。参数耦合和选择序列这六个参数并非相互独立:测量范围影响精度,温度漂移影响全温域精度,分辨率受噪声和带宽限制,零偏温度漂移决定长期稳定性。合理的选型顺序是:首先确定测量范围和测量轴数,然后明确工作温度范围和全温域精度要求,接着考虑零偏温度漂移和长期稳定性,最后根据控制带宽选择输出速率和分辨率。接口、保护等级以及抗冲击和抗振动性能是系统集成层面的附加条件。总而言之,分析MEMS倾角传感器核心参数的关键不在于记住数值,而在于理解每个参数的定义、测试条件及其对工程应用的影响。测量范围必须与实际倾角相匹配,精度取决于整个温度范围,分辨率必须与噪声和带宽相平衡,零点偏差和温度漂移决定了长期可靠性,频率响应决定了动态适用性。只有在相同的应用场景下对这些参数进行全面评估,才能选择真正适合系统的倾角传感器。
阅读更多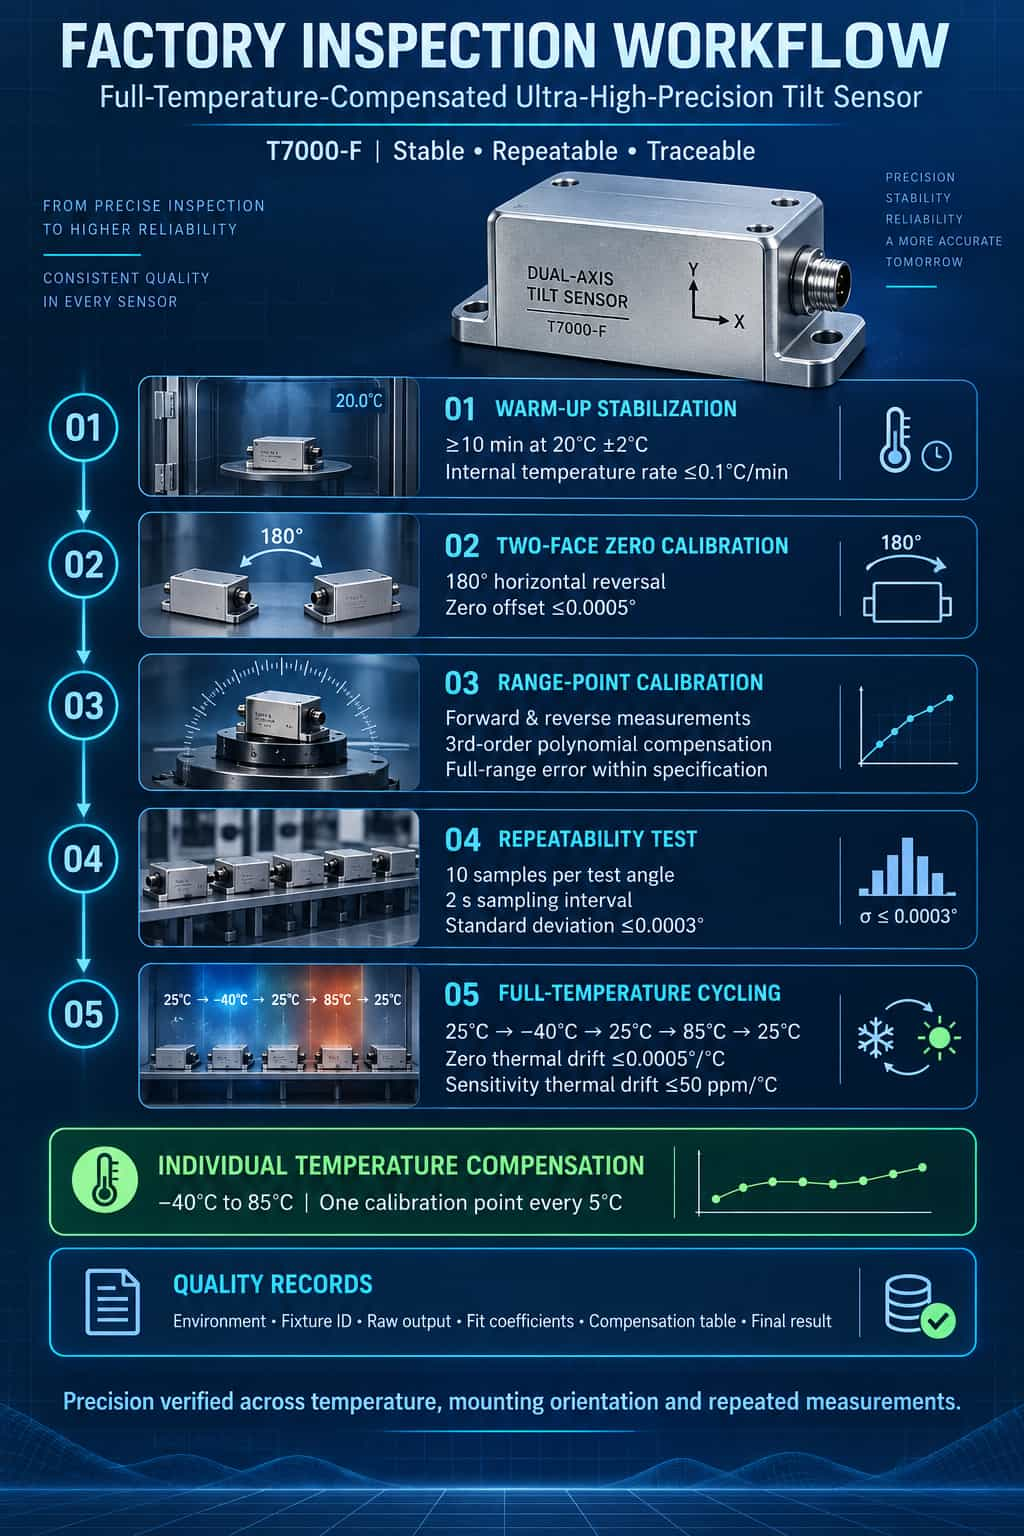
对于具有全温补偿功能的超高精度倾角仪而言,指示值误差和重复性是其核心性能指标:前者反映特定角度读数与真实角度之间的偏差,后者反映在相同条件下多次测量结果的一致性。本文以T7000-F倾角仪为例,概述了其出厂检验流程,包括预热稳定、双侧零点校准、满量程点校准、重复性测试和全温循环测试,以确保其在不同温度、安装表面和测量条件下均能获得稳定、可重复且可追溯的输出结果。1. 核心指标和检验逻辑T7000-F 采用 MEMS 传感技术和全温补偿算法,在 ±5° 的测量范围内可实现 0.001° 的绝对精度。对于此类产品,工厂检验不能仅仅局限于室温下的单点输出检查;而是需要一套以“指示值误差”和“重复性”为核心的全面测试流程。检验过程通常包括静态预热、零点校准、满量程点校准、重复性验证和全温循环测试。每个阶段都会记录原始数据、环境条件和合格/不合格结果,以建立可追溯的质量记录。2. 热身稳定通电后,传感器必须保持静置至少 10 分钟,期间不得发送任何指令。环境温度保持在 20°C ± 2°C。对内部温度传感器的实时监测证实,温度变化率不超过 0.1°C/min。此外,预热阶段开始和结束时零点输出的差值被记录下来,作为设备“热稳定时间”的特征参数。预热稳定化的目的是消除初始热瞬变对MEMS传感元件和内部电路的影响。对于超高精度倾角仪,预热不足会直接导致零点漂移,进而造成后续校准和测试数据失真。3. 双侧法零点校准T7000-F 安装在平面度公差不超过 0.005 mm 的 0 级平板上。传感器朝上放置,记录 X 轴和 Y 轴的输出;然后将传感器绕其垂直轴水平旋转 180°,再次记录 X 轴和 Y 轴的输出。基于这两组读数计算每个轴的零点误差。验收标准是:采用双侧法计算的零点偏差不得超过 0.0005°。如果零点偏差超过限值,则通常认为传感器结构异常——潜在原因包括内部敏感轴未对准或封装应力异常——需要将设备退回重新检查。双面校准法能够有效隔离传感器固有的零点误差与安装面倾斜或夹具参考引起的误差,使其成为超高精度倾角仪零点校准的关键步骤。4. 满量程点校准使用高分辨率光学分度头进行全量程点校准。T7000-F 刚性安装在分度头的平台上,确保传感器的敏感轴垂直于分度头的旋转轴。分度头沿正反向旋转至目标角度;T7000-F 的输出值在 5 秒稳定期后记录。通常使用三次多项式对正向和反向旋转的指示值误差进行多项式拟合。得到的拟合系数被写入传感器以实现非线性补偿。最终,整个测量范围内的指示值误差不得超过精度规格。双向测量对于捕捉滞后误差至关重要,滞后误差是指在相同输入角度下,正向和反向行程的输出差异。这一阶段体现了具有全范围温度补偿的超高精度倾角仪工厂检验的核心逻辑:它不仅验证合规性,而且通过装配和补偿来确保每个单元在实际运行中达到其标称精度。5. 重复性测试重复性测试用于验证在相同条件和角度下多次测量传感器数据的一致性。分度头设置为三个典型角度:零位 (0°)、中量程 (+15°) 和满量程 (+30°)。在每个角度下连续采集十个样本,样本间隔为 2 秒;记录输出值,并基于均方根误差 (RMSE) 计算重复性。验收标准是重复性标准偏差($s$)不得超过 0.0003°。如果超过此限值,潜在原因包括机械连接松动、电源噪声过大或 MEMS 传感元件异常。重复性测试是评估传感器短期稳定性和夹具可靠性的关键基础;它也是工厂检验中区分“单次准确”和“持续可靠”性能的关键步骤。6. 全温循环测试对于MEMS倾角仪,误差的主要来源通常是温度而非非线性。因此,需要进行全温循环测试来验证传感器的温度特性。测试过程中,T7000-F被固定在一个非零角度(例如+10°),且在整个测试过程中保持机械角度不变。在特定温度点(25°C、-40°C、25°C、85°C以及25°C的返回检查点)记录角度输出,以计算零点温度漂移和灵敏度温度漂移。验收标准设定如下:零点温度漂移≤0.0005°C/°C;灵敏度温度漂移≤50 ppm/°C。这些指标并非基于理论计算,而是基于每个芯片的实际测量和补偿数据。每个传感器均生成一个温度补偿表,范围从-40°C到85°C,补偿点间隔为5°C;运行过程中采用实时插值进行补偿。全温循环测试是具备全温补偿功能的产品出厂检验的核心步骤。只有通过在整个温度范围内进行实际测量、创建个性化的补偿表并实时应用固件,传感器才能在宽广的温度范围内保持超高精度的输出。7. 评估、补偿和可追溯性完成上述测试后,将对每个传感器进行全面评估。检验记录必须包含环境温度、夹具 ID、分度头读数、原始输出、曲线拟合系数、温度补偿表以及最终的合格/不合格结果。不合格的单元将根据异常类型(例如结构问题、装配问题、电气噪声问题或传感元件问题)进行分类,并接受相应的返工或复检程序。总之,T7000-F 的工厂检验流程表明,对于具有全温补偿功能的超高精度倾角仪而言,质量控制并非仅仅是对个别指标的测试,而是一个涵盖热稳定性、零点精度、测量范围、重复性和温度特性的完整闭环流程。其最终目标是确保角度输出在不同温度、安装表面和重复测量循环中保持稳定、可重复和可追溯。该流程可为类似的具有全温补偿功能的超高精度倾角仪提供通用参考。
阅读更多
在工业自动化和物联网(IoT)快速发展的时代,传感器与控制系统之间的“通信能力”往往决定着项目实施的复杂程度和系统的整体可靠性。TD系列动态倾角仪凭借其丰富的通信接口配置,可为各种场景下的姿态测量需求提供灵活、全面的解决方案。 1. 通信接口概述:灵活选择与适应 TD系列产品涵盖了工业领域所有主流通信方式,产品线丰富,大致可分为数字接口和模拟接口。数字接口包括RS232、RS485、RS422、TTL和CAN总线;模拟接口则提供电流和电压两种类型,支持4-20mA和0-20mA(电流)以及0-5V、0.5-4.5V和0-10V(电压)等输出。在通信协议方面,该系列产品兼容Modbus RTU、定制的0x68协议和CANopen,真正实现了“多功能性和按需适配性”。 2. 数字接口:灵活的数据交换通道 TD系列数字接口型号支持多种输出方式,包括RS232、RS485、RS422、TTL和CAN。这种“多接口”设计理念使工程师能够根据自身特定需求选择最合适的通信方式: RS232 非常适合短距离点对点通信,具有易于调试和强大的兼容性。 RS485 支持远距离传输,传输距离可达 2000 米,并允许连接多个传感器节点,因此成为工业现场总线的首选。 RS422 支持全双工通信,因此适用于需要同时进行数据传输和接收的场景。 TTL 工作在 3.3V/5V 逻辑电平,便于与嵌入式系统(如 STM32 和 Arduino)直接集成。 CAN 总线专为汽车和工业控制应用而设计,具有强大的抗干扰能力和高实时性能。 3. 模拟接口:经典、可靠的工业信号 对于仍然严重依赖PLC模拟量数据采集模块的传统工业环境,TD系列提供了一系列全面的模拟量输出解决方案。电流输出型号支持4–20mA、0–20mA和0–24mA量程。4–20mA量程是目前最常用的工业标准,具有抗噪能力强、适合远距离传输等优点。零点输出对应于12mA(4–20mA模式)或10mA(0–20mA模式),角度计算基于简单可靠的线性比例关系。 电压输出型号支持三种输出范围——0–5V、0.5–4.5V 和 0–10V——确保与各种 PLC 的模拟输入模块兼容。零点输出对应于 2.5V(0–5V 模式)或 5V(0–10V 模式),采用类似的简单计算方法。 模拟接口的主要优势在于其“即插即用”的特性;无需编写复杂的通信协议。角度值可以通过ADC采集电压或电流读数直接获得,从而显著降低系统集成的门槛。 4. 通信协议:标准化与定制化的融合 在协议层面,TD 系列兼顾了标准化和灵活性。 Modbus RTU协议是工业自动化领域的实际标准,可通过RS485接口广泛支持。通过使用标准的Modbus功能码(例如用于数据读取的0x03),该设备可以轻松地与各种PLC、HMI/SCADA软件和控制系统进行通信。 该自定义协议是一种高效的十六进制通信协议,专用于数字模型。数据帧以标识符 0x68 开头,包含数据长度、地址码、命令字、数据有效载荷和校验和等字段。该协议支持多种功能,包括读取单轴或双轴角度、设置相对/绝对零点、调整波特率、切换请求-响应模式和自动输出模式以及修改模块地址等,所有功能均以简洁的命令和快速的响应速度为特点。 CANopen协议专为具有CAN接口的产品而设计,并采用标准的CANopen协议栈。参数配置通过SDO(服务数据对象)进行处理,而实时角度数据传输则通过PDO(过程数据对象)进行。它支持节点ID配置(默认值为0x05)、波特率设置(可配置范围为100kbps至1Mbps)以及多种数据输出速率(5Hz至50Hz)等功能,完全满足工业控制和汽车应用的需求。 遴选建议 为特定项目选择模型时,请考虑以下因素: 控制系统接口:如果系统已经使用 RS485 总线,则优先选择 RS485+Modbus;如果使用 PLC 模拟模块,则选择 4–20 mA 电流输出或 0–10 V 电压输出。 传输距离:对于远距离(>50 米),建议使用 RS485 或 4–20 mA 电流输出;对于近距离,RS232、TTL 或电压输出是合适的选择。 实时性要求:对于高实时性应用(如机器人或车辆控制),建议使用 CAN 接口;对于一般工业监控,数字接口或模拟接口均足够。 多节点联网:当需要并行连接多个传感器时,RS485+Modbus 或 CAN 总线是最佳选择。 结论 TD系列动态倾角仪采用双接口设计(支持数字和模拟输出),并兼容多种协议——包括Modbus、自定义协议和CANopen——真正体现了“单一平台、多种接口、按需适配”的设计理念。无论您是构建全新的工业物联网系统,还是升级传统的PLC控制柜,TD系列都能提供理想的通信解决方案,使倾角仪数据采集变得前所未有的简单。
阅读更多
TD7系列代表了新一代高性能动态倾角仪,提供四种接口配置:电流输出(TD7-AC)、电压输出(TD7-AV)、CAN输出(TD7-CA)和数字输出(TD7-DI)。该系列产品在动态和静态测量模式下均能实现高精度;关键精度参数详见下文。 1. 动态精度与静态精度 TD7系列的核心精度规格为动态测量精度0.3°和静态精度0.05°。这些数值反映了传感器在两种不同工作条件下的性能。 0.3°的动态精度代表了在运动或振动环境下测量倾斜角时的最大误差。TD7集成了内部垂直陀螺仪和加速度计、集成姿态求解器以及用于降噪的优化数字滤波。结合N阶卡尔曼滤波算法,即使在强烈的振动和运动中,它也能精确输出物体的姿态角。该指标对于评估传感器在移动平台、车辆、机器人或振动机械等应用中的适用性至关重要。 0.05°的静态精度是指在-40°C至+85°C的整个工作温度范围内,静止或准静态条件下的综合误差。该精度包含了绝对线性误差、重复性误差、滞后误差、零点偏移误差和水平轴未对准误差。在工业倾斜测量领域,0.05°的静态精度被认为是高性能的。 这两个值之间近六倍的差异提醒我们,在动态操作过程中精度会降低——这是动态测量系统固有的特性。 2. 温度漂移和零点稳定性 零点温度漂移为±0.01°C/°C(TD7-AC/AV 型号)或±0.05°C/°C(TD7-CA/DI 型号)。以 TD7-AC 为例,当环境温度从 25°C 升至 85°C 时,零点温度漂移约为 0.6°C。对于在室外或宽温域运行的设备,此参数会直接影响其长期测量可靠性。 灵敏度温度系数≤200 ppm/°C (TD7-AC/AV) 或≤150 ppm/°C (TD7-CA/DI)。该参数表示温度波动对传感器“输出变化与角度变化之比”的影响程度。200 ppm/°C 的值意味着温度每变化 1°C,灵敏度就会发生约 0.02%(万分之二)的相对变化。 TD7 系列采用各种技术——如非线性补偿、正交性补偿和温度漂移补偿——来消除误差源,确保在 -40°C 至 +85°C 的宽温度范围内具有稳定的测量性能。 3. 长期稳定性 长期稳定性规范是
阅读更多
技术背景:从静态测量过渡到静态-动态双模式 传统倾角仪依靠微机电系统(MEMS)加速度计测量沿敏感轴的重力加速度分量来计算角度,在静态或准静态环境下可实现高精度测量。然而,当平台受到运动、振动或冲击时,外部加速度会叠加到重力加速度上,导致测量结果出现显著偏差。这种固有的局限性限制了传统倾角仪在动态场景(例如移动平台、工程机械和机器人)中的应用。 TD系列动态倾角仪通过融合三轴MEMS加速度计和三轴陀螺仪的融合架构,以及整合静态和动态能力的双模融合算法,从根本上解决了这一难题。其核心技术在于系统能够实时评估运行环境:在静态模式下,系统采用静态算法以确保极高的精度;在动态模式下,系统自动切换到基于N阶卡尔曼滤波器的动态算法。通过融合加速度计的低频稳定性和陀螺仪的高频响应,系统能够有效抑制振动和冲击引起的测量误差。这种技术方案使得TD系列倾角仪能够在复杂的动态环境中持续输出稳定可靠的倾角数据。 产品矩阵:四大系列,定位差异化 TD系列产品可满足从标准工业级要求到高精度应用的各种需求;根据精度等级和应用场景,产品分为四个等级:产品模型轴的数量静态精度动态精度尺寸(毫米)定位TD5三轴0.1°0.5°66×56×29标准工业级,双动态/静态模式TD6双轴0.06°0.5°60×59×29动态型,高抗振性能TD7双轴0.05°0.3°55×37×24高精度动态紧凑设计TD9三轴0.02°0.1°78×44×26超高精度,动态/静态双模式TD5系列是一款标准的工业级三轴倾角仪,静态精度为0.1°,动态精度为0.5°。它集成了三轴加速度计和陀螺仪,支持X、Y、Z轴方向的倾斜监测,测量范围为±90°(三轴)或±180°(可选单轴)。其国产化率超过85%,适用于叉车平衡控制、高空作业平台、卸料机械以及装卸桩防倾覆等工业应用。 TD6系列是一款纯动态双轴倾角仪,专为移动平台和高振动环境而设计。它采用集成式垂直陀螺仪和N阶卡尔曼滤波算法,静态精度可达0.06°,动态精度可达0.5°。通过非线性补偿、正交性补偿和温度漂移补偿等多种技术消除误差源。其平均故障间隔时间(MTBF)≥55,000小时,抗冲击能力达25,000g,在铁路轨距测量、桥梁和大坝监测、船舶航行姿态测量以及风力涡轮机振荡监测等高动态应用场景中表现出色。 TD7系列是高精度动态倾角仪,静态精度提升至0.05°,动态精度提升至0.3°。该系列产品在TD6的基础上进一步优化了温度漂移控制(≤150 ppm/℃),并拥有55×37×24mm的紧凑尺寸。它非常适合对精度和尺寸要求极高的应用,例如精密机床的调平控制、卫星太阳能电池阵列的定位以及医疗设备的定位。 TD9系列是TD产品线的旗舰产品,静态精度高达0.02°,动态精度高达0.1°。它集成了高精度16位A/D模块和温度传感器,灵敏度温度系数≤200 ppm/℃,抗冲击能力达5500g。该系列产品支持三轴(X、Y、Z)倾斜监测,广泛应用于对测量精度要求极高的应用领域,例如光伏跟踪系统、打桩机垂直度监测和车辆超载监测。 输出接口矩阵:全面涵盖数字、模拟和总线接口 TD系列的另一项核心优势在于其全面的输出接口。每个精密系列都提供三种输出类型——数字、模拟和总线——使用户能够根据其后端控制系统的要求进行灵活选择: 数字输出 (DI):采用 RS232、RS485、RS422 或 TTL 信号电平,支持标准 Modbus RTU 或自定义十六进制协议。数据以数字格式直接传输,具有高抗干扰能力,因此适用于与 PLC 和工业 PC 等数字系统直接集成。 电压输出(AV):输出模拟电压信号,方便与传统的基于电压的数据采集卡或仪器连接,以便直接读取和处理信号。 电流输出(交流):采用工业标准的 4–20 mA 电流环路输出。它具有很强的抗干扰能力,因此特别适用于远距离传输和恶劣的工业环境。 CAN 总线输出 (CA):支持 CAN 2.0 协议,使其成为分布式控制系统(例如汽车和机器人应用中的控制系统)的理想选择,这些系统需要高速总线通信。 核心技术特性 整个TD系列产品共享以下核心技术平台: 动态-静态双模融合算法:该系统通过实时分析加速度和角速度数据,自动识别当前运行状态。在静止状态下,系统采用静态算法以确保最高精度;在运动状态下,系统切换至动态算法,融合陀螺仪数据以补偿加速度引起的干扰。该机制使得单个传感器能够应对两种截然不同的运行条件:静态安装和动态载体应用。 全面的温度补偿和老化测试:所有产品出厂前均经过严格的校准、温度补偿和长期稳定性(老化)测试。工作温度范围为-40°C至+85°C,存储温度范围为-55°C至+100°C。 工业级防护和可靠性:全系列产品防护等级达到 IP67(可根据要求提供 IP68),标配 1.5 米屏蔽电缆,该电缆耐磨、耐油,并可在宽温度范围内工作。绝缘电阻 ≥100 MΩ,抗振性能符合 10 grms (10–1000 Hz) 标准。 灵活的通信和电源:输出接口包括 RS232、RS485、RS422、TTL 和 CAN 总线选项,支持 Modbus RTU 和自定义十六进制协议。宽输入电压范围(直流 9–36 V,可选 5 V)可适应工业环境中各种电源条件。选型建议 TD系列四款产品构成了一个全面的产品阵容,涵盖了从标准工业级到超高精度、从三轴到两轴配置、从通用型到紧凑型等广泛的规格。TD5是需要三轴监测的标准工业应用的经济之选,而TD6则针对动态性能进行了优化,更适合移动平台和高振动环境。TD7在需要高精度和紧凑尺寸的情况下提供了理想的解决方案。最后,对于需要极高精度的应用,例如太阳跟踪和高精度监测,TD9代表了国产MEMS倾角仪技术的巅峰之作,其静态精度高达0.02°,动态精度高达0.1°。该系列产品国产化率超过85%,不仅克服了关键的技术障碍,还为各行业提供了涵盖从静态到动态监测、从标准到高精度性能的完整倾角测量解决方案。
阅读更多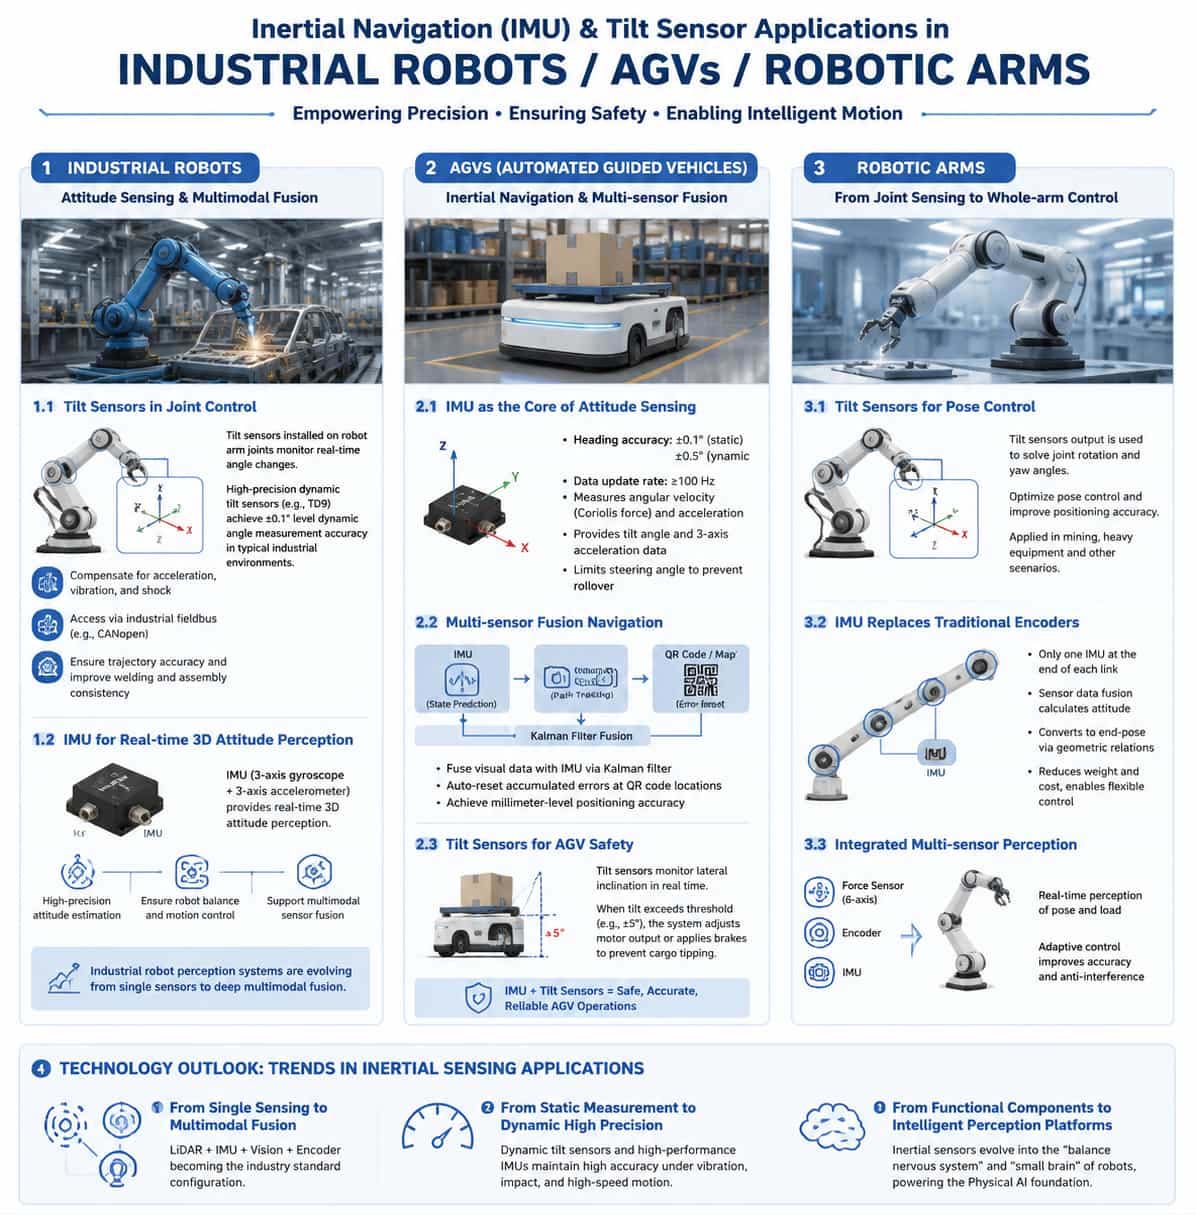
1. 介绍 在智能制造和自动化浪潮的推动下,工业机器人、自动导引车(AGV)和机械臂正成为现代工业生产系统的核心执行单元。无论是高速AGV在复杂的工厂车间中穿梭,还是多轴机械臂在精密装配中执行微米级操作,精确的姿态感知和运动控制都至关重要。惯性测量单元(IMU)和倾角仪作为核心组件,赋予这些设备类似于“平衡感”和“小脑”的功能。 2. 工业机器人:姿态感知与多模态融合 工业机器人应用于焊接、装配和物料搬运等场景,对运动轨迹的精度和重复性要求极高。虽然传统的编码器可以提供关节角度信息,但仅依靠编码器往往无法满足高精度控制的要求,尤其是在高速运动、振动、冲击或长时间运行等条件下。惯性导航传感器和倾角仪的引入,为工业机器人的姿态感知开辟了新的维度。 2.1. 倾角仪在关节控制中的应用 在工业机器人中,安装在机械臂关节处的动态倾角仪可以实时监测各个轴向的角度变化。基于三维MEMS加速度计和陀螺仪的高精度动态倾角仪利用智能算法融合来自这两个传感器的信号,从而有效补偿加速度、振动和冲击对角度输出的影响。例如,迈新民威的TD9型号在典型的工业环境中可实现优于±0.1°的动态角度测量精度。通过工业现场总线(例如CANopen)将此类传感器集成到控制系统中,可以实现实时轨迹校准,确保焊接和装配等任务的一致性;在汽车制造中,这显著提高了车身焊接点的定位精度。 从技术角度来看,为了解决工业机器人角度传感器测量精度低、控制算法复杂等问题,研究人员设计了一种基于平滑滤波器的精度分析方法。通过对传感器采集的原始数据应用Savitzky-Golay滤波器,可以有效降低输出误差。2.2. IMU提供实时三维空间姿态感知 惯性测量单元(IMU)在工业机器人中的作用日益关键。IMU通常包含一个三轴陀螺仪和一个三轴加速度计;陀螺仪数据积分可得出姿态变化,而加速度计数据结合使用则可精确计算俯仰角和横滚角。高性能MEMS IMU可为机器人提供实时三维空间姿态感知,从而确保稳定性控制和高效移动。 精密惯性导航技术目前正迅速渗透到工业机器人领域。采用先进MEMS设计和陶瓷气密封装的车规级IMU芯片,可在宽广的温度范围内提供高精度、高可靠性和稳定性。激光雷达传感与精密惯性导航的深度融合已成为一种趋势,这两种技术被结合起来,用于开发面向具身人工智能和工业机器人等领域的多模态传感器融合解决方案。这一趋势标志着工业机器人感知系统正从单传感器配置向深度多模态融合转变。 3. AGV:惯性导航和多源融合定位 自动导引车(AGV)是智能工厂物流系统的关键组成部分;其导航精度直接影响物料搬运效率和生产安全。传统的导航方法,例如磁条引导和二维码定位,存在路径固定、部署成本高、易受环境干扰等局限性。相比之下,惯性导航和倾斜传感器的应用彻底革新了AGV的导航方式。 3.1. IMU作为AGV姿态感知的核心 惯性测量单元(IMU)是自动导引车(AGV)实现姿态和运动感知的核心组件;缺少IMU,车辆将失去姿态感知能力,导致运动控制失效,运行精度显著下降。AGV的IMU模块采用三轴MEMS传感器,在静态条件下可实现±0.1°的航向角精度,在动态条件下可实现±0.5°的航向角精度,数据刷新率通常超过100 Hz。 高精度惯性测量单元(IMU)通过微机电系统(MEMS)陀螺仪测量科里奥利力,从而精确检测任何偏离线性运动的角速度偏差;同时,其加速度计提供车辆相对于水平面的倾斜角度和三轴加速度数据。在此基础上,系统设定最大转向角阈值,主动限制转弯时的转向范围,从而有效防止侧翻。 3.2. 多传感器融合导航 在复杂环境中,单个传感器存在固有的局限性:视觉SLAM系统会因动态环境因素而导致定位精度下降,而惯性导航系统(INS)则容易出现随时间累积的漂移误差。因此,多传感器融合已成为AGV导航的主流解决方案。 在实际应用中,惯性导航系统(INS)信号用于自动导引车(AGV)状态预测,路径跟踪导航和RGB-D视觉导航相结合,构成多摄像头视觉系统,通过系统观测校正累积的INS误差。卡尔曼滤波算法融合视觉和惯性数据,使累积误差能够在二维码位置自动复位。结合双PID控制和惯性导航技术的AGV导航算法,通过双闭环控制架构实现毫米级定位精度,同时降低了二维码的放置密度。 在空间受限且卫星信号较弱的环境中(例如食用菌工厂),研究人员利用误差状态卡尔曼滤波器融合编码器和惯性测量单元(IMU)数据,实现了在狭窄通道和特征稀疏环境中的可靠导航。在诸如电缆隧道等环境恶劣的场所,基于点线特征融合的视觉惯性SLAM算法能够有效解决重复纹理场景中的定位难题。 3.3. 倾角仪确保AGV运行安全 倾角仪在AGV防侧翻系统中发挥着至关重要的作用。集成在AGV底盘上的倾角仪能够动态监测车辆在转弯或负载波动时的倾斜角度;如果倾斜角度超过预设阈值(例如±5°),系统会立即调整电机输出功率或施加制动,以防止货物倾覆。具有高防护等级(例如IP69K)的倾角仪能够承受恶劣的仓库环境,包括潮湿的地面和灰尘。 4. 机械臂:从关节感知到全臂控制 机械臂是工业自动化中的核心执行器,其运动精度和灵活性直接决定了生产质量和效率。惯性传感器和倾角仪在机械臂中的应用正从简单的角度测量向全状态感知和智能控制发展。4.1. 利用倾斜传感器精确控制机械臂姿态 倾斜传感器在控制机械臂姿态方面发挥着至关重要的作用。一项已获专利的发明公开了一种基于倾斜传感器的姿态控制方法;该方法通过构建数学模型,并利用传感器输出计算机械臂的旋转角和偏航角,从而优化姿态控制并提高定位精度。这项技术已应用于智能煤矿开采作业的示范项目中。 在煤矿掘进机等重型设备中,在切割臂上安装防爆动态倾斜传感器可以测量切割头的俯仰角。结合角度传感器测量偏航角,该系统能够实时精确地获取切割头相对于机身的姿态数据。该系统结构简单、易于安装,且环境适应性强。 4.2. 惯性测量单元取代传统编码器 缆索驱动连杆式机械臂具有纤细的机身和灵活的运动特性,使其能够在狭小空间和复杂、非结构化的环境中执行诸如检测和维护等任务。然而,由于其运动关节数量众多,在每个关节处安装编码器成本较高;此外,如果机械臂的外径过小,甚至可能找不到合适的编码器。 为了应对这一挑战,本文针对缆索驱动连杆机械臂开发了一种基于外部惯性测量单元(IMU)的状态感知与控制方法。在每个连杆末端安装一个IMU;通过传感器数据融合实时计算IMU的姿态,并基于几何关系将其转换为连杆末端的姿态。该方法有效降低了机械臂的重量,并提高了控制的灵活性。 在柔性机械臂领域,多IMU传感器融合框架被用于估计位置和姿态。柔性连杆被建模为一系列刚性节段,关节角度则利用加速度计和陀螺仪数据进行估计。通过实时IMU姿态反馈实现闭环控制,能够显著提高机械臂的运行鲁棒性和灵活性。 4.3. 通过多传感器集成实现全面传感 现代高精度机械臂运动控制系统正朝着多传感器集成方向发展。通过集成六轴力传感器、编码器和惯性测量单元(IMU),系统能够实时感知机械臂的姿态和负载;结合自适应滑模控制算法,这种集成显著提高了运动精度和抗干扰能力。在末端执行器层面,利用IMU实时获取姿态数据的方法可以有效补偿由关节扭转和连接误差引起的姿态偏差。 5. 技术展望:深度多传感器融合 惯性导航和倾角仪传感器在工业机器人、AGV 和机械臂中的应用具有三大主要趋势: 首先,是从单模传感到多模融合的演变。由于单个传感器无法应对复杂工业环境的所有挑战,因此结合激光雷达、惯性测量单元、视觉系统和编码器的多传感器融合正在成为行业标准。 其次,测量方式从静态测量转向高精度动态传感。传统的静态倾角仪已无法满足高速运动场景的需求;相反,动态倾角仪和高性能惯性测量单元(IMU)融合了加速度计和陀螺仪的数据,即使在振动、冲击和快速运动等条件下也能保持高精度输出。 第三,从功能组件向智能感知平台的升级。在具身人工智能和人形机器人发展的推动下,惯性姿态传感器正从简单的测量元件演变为机器人的“平衡神经”和“小脑”。相关企业已构建起涵盖传感器芯片、模块和系统组件的综合技术和产品生态系统,为机器人和智能设备提供“物理人工智能基础”。
阅读更多
MEMS inclinometers must undergo full-temperature testing, as temperature variation—not nonlinearity—constitutes their largest error source. The elastic modulus of sensitive materials, reference voltage, and amplifier gain all drift with temperature. Full-temperature testing allows these effects to be assessed and compensated, guaranteeing measurement accuracy over the full operating temperature range. Taking the high-precision inclinometer T7000-F manufactured by Micro-Magic Inc as an example, during the full-temperature cycling test, the T7000-F is fixed at a non-zero angle (e.g., +10°) with its mechanical angle kept unchanged throughout the entire process. Starting from room temperature (25°C, ambient temperature), the temperature is decreased to -40°C and held for a sufficient duration. Then, at a set temperature change rate, the temperature is increased to +85°C and held again. Finally, optionally, the temperature may be returned to room temperature. Throughout the entire cycling process, the angular output θ(T) is continuously monitored and recorded at several temperature points: 25°C (ambient temperature), -40°C, 25°C, 85°C, and 25°C (return check). Based on these measurements, the zero temperature drift and sensitivity temperature drift are calculated. Zero temperature drift: ( Take the maximum value as the specification value)。 Sensitivity temperature drift: The acceptance criteria for T7000-F are: zero temperature drift ≤ 0.0005°/℃, and sensitivity temperature drift ≤ 50 ppm/℃. These specifications are derived from actual testing of each product, rather than theoretical calculations. Each sensor is equipped with a temperature compensation table ranging from -40℃ to 85℃ (at 5℃ intervals), which enables precise compensation through real-time interpolation during operation, ensuring measurement accuracy across the full temperature range.
阅读更多
在当今自主系统协同作业日益普及的时代,为分布式机器人集群提供稳定统一的全局导航参考一直是关键的技术挑战。近日,Micro-Magic公司开发的C9000系列高精度六轴全姿态电子罗盘成功集成到一家领先的高端无人机系统集成商的下一代集群控制系统中。此次集成为多车辆协同导航提供了高度可靠的方向基准,显著提升了系统在复杂环境下的整体导航精度和协同能力。在“智能巡检无人机群”项目中,需要多架无人机对风电场进行协同巡检。该任务要求每架无人机保持一致的航向坐标系,并精确同步定位风力涡轮机叶片、塔架等复杂结构。传统的单点磁罗盘易受风力涡轮机钢结构电磁干扰,导致航向偏差,进而影响集群路径规划和数据融合。通过搭载C9000系列全姿态电子罗盘,每架无人机均可实时输出高精度的航向、俯仰和横滚三轴姿态数据,并通过内置的硬磁、软磁和倾斜补偿算法,有效抑制现场强磁场环境的干扰。C9000 拥有 0.2° 的航向精度和 0.02° 的倾角精度,即使在无人机进行大幅度机动飞行时也能提供稳定的姿态输出。其专利的全姿态融合算法和扩展卡尔曼滤波技术确保了动态飞行过程中的高数据刷新率和实时性能。此外,该产品支持 IP67 防护等级,工作温度范围为 -40℃ 至 +85℃,适用于恶劣的户外和高海拔环境,确保系统在各种天气条件下可靠运行。该项目的技术负责人表示:“C9000系列无人机不仅为我们提供了精确的航向基准,其多接口支持和灵活的校准模式也大大简化了系统集成和现场调试过程。我们利用其自动全向校准功能,在部署前快速校准每架无人机,显著提高了集群系统在不同风电场的环境适应性。”随着自动驾驶、无人机编队、机器人协同作业等应用领域的不断拓展,高精度、强抗干扰的全姿态航向传感器正成为实现真正“集群智能”的核心组件之一。C9000电子罗盘提供统一、稳定、可靠的全球航向参考,为复杂场景下多智能体系统的协同运行奠定了技术基础。预计它将在无人系统、工业检测、地形测绘乃至应急救援等领域发挥更加关键的作用。C9000-AC9000-BC9000-C
阅读更多
精密机床是现代制造业的“工业母机”,其加工精度直接决定了零部件的质量和性能。机床的水平状态是保证加工精度的根本前提。无论是大型龙门铣床、五轴加工中心还是高精度磨床,微小的地基沉降、环境温度变化引起的热变形以及运行振动的累积效应都会导致机床工作台偏离理想水平状态。Micro-Magic公司开发的T7000F系列全温补偿超高精度双轴倾斜传感器,凭借其0.0005°的分辨率和0.001°的最大全温范围精度,在精密机床水平控制领域展现出卓越的应用价值。在精密机床水平控制的工业应用中,T7000F 的价值体现在两个关键环节:设备安装调试和运行状态监控。在机床安装阶段,T7000F 安装在机床床身的关键测量点上。多个传感器通过 RS485 或 CAN 总线联网,实时获取各测量点的绝对倾斜值,显著提升安装调试的效率和精度。对于大型龙门机床,其双轴同步测量功能可同时监测横滚和俯仰方向的角度变化,确保导轨在整个长度范围内保持水平一致性。在设备运行阶段,传感器长期集成到机床控制系统中,可实时监测水平状态的变化。当倾斜值超过设定阈值时,系统会自动报警或与自动调平装置配合实现闭环控制,有效防止因机床姿态变化而导致的批量加工质量事故。 T7000F传感器的卓越抗振抗震性能在机床应用中至关重要。机床在高速切削过程中会产生持续振动,尤其是在铣削、磨削等间歇切削过程中,振动频谱复杂,加速度峰值高。T7000F的抗震能力超过20000g,抗振能力达10grms,可稳定安装在机床床身或工作台上,实现长期可靠运行。其IP67防护等级,配合铝合金氧化外壳,足以抵御切削液、油雾和金属粉尘的侵蚀。在通信接口方面,该传感器支持RS232、RS485、CAN等多种总线选项,可轻松集成到各种CNC系统或PLC中,并可连接到工业现场总线网络,无需额外的协议转换。 随着制造业加速向高端应用转型,对精密机床基础精度的要求也日益提高。T7000F凭借其全温域高精度、强大的抗干扰能力和灵活的集成选项,为精密机床的液位控制提供了专业可靠的技术解决方案。
阅读更多
随着农业机械自动化水平的不断提高,对设备姿态感知、安全控制和操作精度的要求也日益提高。Micro-Magic Inc. 推出了专为工业控制场景设计的T700系列高精度双轴倾角传感器,为农业机械自动化领域提供了一种高可靠性、高性价比的姿态感知解决方案。 T700系列的核心技术源自ADI的高精度数字传感器,结合Micro-Magic自主研发的n阶滤波算法和16位A/D转换器,实现了X轴和Y轴倾斜角度的实时精确测量。其核心技术指标十分出色:全量程精度高达0.01°,分辨率高达0.002°,零偏差温度漂移不超过0.008°/℃,灵敏度温度系数控制在100ppm/℃以内,支持±10°、±30°、±60°、±90°等多种量程选择,可满足不同应用场景的需求。尤其值得一提的是,T700系列内置温度传感器,可实时监测工作环境温度变化,并通过算法动态补偿传感器输出,确保在-40℃至+85℃的宽温度范围内测量数据的高重复性和稳定性。该功能对于昼夜温差大、季节变化明显的农业工作环境具有极高的实用价值,确保设备在任何气候条件下都能提供可靠的角度数据。 T700系列产品可输出多种数字信号,例如RS232、RS485、RS422、Modbus和CAN,以及模拟信号,例如电流和电压。产品形式多样,包括带外壳的完整单元和不带外壳的裸板。此外,我们还可提供适用于狭小空间的超薄型产品,以满足特殊需求。这为客户的系统集成和安装提供了便利。随着农业机械自动化水平的不断提高,对设备姿态感知、安全控制和操作精度的要求也日益提高。Micro-Magic Inc. 推出了专为工业控制场景设计的T700系列高精度双轴倾角传感器,为农业机械自动化领域提供了一种高可靠性、高性价比的姿态感知解决方案。 T700系列的核心技术源自ADI的高精度数字传感器,结合Micro-Magic自主研发的n阶滤波算法和16位A/D转换器,实现了X轴和Y轴倾斜角度的实时精确测量。其核心技术指标十分出色:全量程精度高达0.01°,分辨率高达0.002°,零偏差温度漂移不超过0.008°/℃,灵敏度温度系数控制在100ppm/℃以内,支持±10°、±30°、±60°、±90°等多种量程选择,可满足不同应用场景的需求。尤其值得一提的是,T700系列内置温度传感器,可实时监测工作环境温度变化,并通过算法动态补偿传感器输出,确保在-40℃至+85℃的宽温度范围内测量数据的高重复性和稳定性。该功能对于昼夜温差大、季节变化明显的农业工作环境具有极高的实用价值,确保设备在任何气候条件下都能提供可靠的角度数据。 T700系列产品可输出多种数字信号,例如RS232、RS485、RS422、Modbus和CAN,以及模拟信号,例如电流和电压。产品形式多样,包括带外壳的完整单元和不带外壳的裸板。此外,我们还可提供适用于狭小空间的超薄型产品,以满足特殊需求。这为客户的系统集成和安装提供了便利。T700 系列通过对设备姿态的实时感知和数据输出,为以下典型场景提供技术支持。² 自卸车侧翻预防监测:T700 可实时监测小车提升过程中 X 轴和 Y 轴的倾斜角度。当倾斜角度超过设定阈值时,系统可发出声光报警或自动中断提升动作,有效防止因负载偏差或地面不平整导致的侧翻事故。² 挖掘机姿态控制:T700 可以同时监测机身的水平姿态和动臂运动部件的倾斜角度,为电子控制系统提供实时反馈数据。² 坡道速度自适应控制:T700 可以输出车辆相对于水平面的实时倾斜角度,并借助车辆控制系统,实现基于坡度的速度自适应调整。 在精准感知与智能决策融合的浪潮中,Micro-Magic的T700系列倾斜传感器凭借其高可靠性和灵活的产品形态,为农业机械设备配备了能够感知地形的“神经末梢”。这不仅是一次技术升级,更是农业生产力数字化和智能化进程中的重要一步。
阅读更多
随着农业现代化进程的加快,智能农业机械已成为提高作业效率和保障作业安全的关键装备。近年来, T70系列高精度双轴倾角传感器 由Micro-Magic公司推出的这款传感器已成功应用于农机姿态的实时监测和智能控制,为播种、施肥、收割等作业提供精准的姿态反馈。该传感器的应用显著提高了作业的一致性和精确度,有助于实现更加科学、精准的农业管理。同时,它也为农机自动化升级提供了可靠的数据支持,进一步推动农业生产向智能化、高效化方向发展。 T70系列倾斜传感器 该传感器采用MEMS技术,具备双轴倾斜测量功能,精度高达0.2°。它支持多种测量选项,包括±90°(双轴)和±180°(单轴)。其宽广的工作温度范围(-30°C至+70°C)和IP67防护等级确保即使在复杂的田间环境下也能稳定运行。该传感器支持多种输出模式,例如RS232、RS485、RS422和TTL,并集成了Modbus RTU协议,便于集成到各种农业机械控制系统中。在客户的智能拖拉机项目中,T70倾角传感器被集成到最新一代拖拉机悬挂系统中,用于实时监测农机的水平和垂直倾角。在实际作业中,尤其是在坡地和不平整的地块上,农机容易因姿态不平衡而导致作业效率下降甚至安全事故。通过在悬挂架的关键位置安装T70传感器,系统可以实时获取机械的倾角数据,并通过控制器自动调节液压悬挂,实现动态调平。这不仅提高了播种、施肥、收割等作业的一致性和质量,而且显著降低了作业难度和驾驶员疲劳。 企业技术负责人表示:“T70系列传感器具有高精度和强抗干扰能力,非常适合振动剧烈、温湿度变化剧烈的农业环境。其双轴同步输出功能可以同时监测前后左右的姿态变化,实现真正的三维姿态控制。”此外,该传感器还支持“相对零点”设定功能,便于操作前快速校准;自动输出频率最高可达50Hz,满足高速作业的实时响应要求。这些特性共同打造了一套高可靠性、易于集成的农业机械智能姿态控制系统。 作为中国领先的惯性传感器设计制造商,杭州麦新敏微科技致力于为各种工业和农业设备提供高性能、高可靠性的传感器解决方案。T70系列倾角传感器的成功应用再次彰显了公司通过核心惯性技术不断赋能智能装备升级的坚定承诺。
阅读更多留言