
传感器和仪器都有其工作电压范围,只有在此电压范围内,系统才能稳定可靠地运行。我们知道高压阈值可以通过过压保护电路来控制,但低压阈值是如何定义的呢?电源通常采用降压型 (BUCK) + 低压差线性稳压器 (LDO) 方案。最低工作电压由降压型电路的欠压锁定 (UVLO) 功能确定,该功能起到“安全门”的作用。这确保系统仅在输入电压高于 UVLO 电压时才工作,从而防止下游电源不稳定,并避免因输入电压过低而导致系统故障。欠压锁定 (UVLO) 是一种电路保护机制,用于监控系统的输入电压。当输入电压低于设定的阈值时,UVLO 会关闭电源输出,从而防止因电压不足导致的系统不稳定、元件损坏甚至安全隐患。UVLO双阈值设计启动阈值 (V_START):当输入电压上升到此值时,电路开始工作(例如,6.5V)。关断阈值 (V_STOP):当输入电压降至此值时,电路停止工作(例如,5V)。迟滞电压 (HYS):这可以防止阈值附近电压波动引起的频繁开关(例如,从 6.5V 启动后,电压必须降至 5V 才会关断)。以德州仪器 (TI) 的 TPS54561 降压电源芯片为例。其欠压锁定 (UVLO) 功能通过 EN 引脚实现。其内部结构包含两个关键模块:① 电压比较器:用于检测 EN 引脚电压是否高于内部阈值(典型值 V_ENA = 1.2V)。② 滞后电流源:提供 Ihys = 3.4μA 的滞后电流,以防止电压波动引起的频繁开关。根据数据手册,TPS54561 的 EN 引脚包含一个上拉电流源 I1 = 1.2μA、一个迟滞电流源 Ihys = 3.4μA 以及 V_ENA = 1.2V(EN 引脚阈值电压)。欠压锁定 (UVLO) 阈值由两个分压电阻组成,如下式所示:TPS54561 UVLO 配置方法使用外部电阻分压网络来调节欠压锁定启动电压(V_START)和关断电压(V_STOP):当输入电压≥6.5V时开始(在输出电压目标5V的基础上增加1-3V步长,此处5V+1.5V=6.5V)。当输入电压≤5V时停止(因为输出电压目标值为5V)。计算步骤:计算 R1/R_UVLO1:R_UVLO1 = (V_START - V_STOP) / I_HYS = (6.5V - 5V) / 3.4μA ≈ 442kΩ计算 R2/R_UVLO2:R_UVLO2 = (V_ENA * R_UVLO1) / (V_START - V_ENA + I1 * R_UVLO1) ≈ 90.9kΩ最终结果如下图所示:UVLO 就像电源系统的看门狗一样,当电压异常时会采取果断措施,为您的电源解决方案增加一道安全保障!
阅读更多
一分钟快速阅读光纤捷联惯性导航系统(FOG-SINS)利用光纤陀螺仪(FOG)和加速度计组成固态惯性测量单元(IMU),通过捷联算法实时计算载体的运动参数。凭借其显著的技术优势,FOG-SINS已成为新一代远洋船舶导航系统的核心。光纤惯性导航系统(FOG-SINS)在海洋船舶领域的应用主要体现在船舶导航、水下航行器控制和多波束测量等方面。其核心优势在于精度高、可靠性高、抗干扰能力强、可自主导航、动态性能优异以及环境适应性好。船舶导航FOG-SINS 可以为导航提供连续自主的船舶位置、航向、姿态(横滚、纵摇)、速度和加速度信息。 FOG-SINS 集成了 GNSS(GPS、北斗等)、里程计(多普勒/电磁)、罗盘(磁罗盘/电罗盘)等(通常通过卡尔曼滤波),形成高精度、高可靠性的综合导航系统。在 GNSS 信号受到干扰、遮挡或失效的情况下(例如在峡谷、桥下、电子战环境中),FOG-SINS 能够提供关键的导航能力。 FOG-SINS还可以为舰载武器提供高精度姿态参考信息。FOG-SINS在船舶导航中的技术优势:⚪高精度和稳定性:现代高精度光纤陀螺仪的零偏稳定性可以达到 0.01°/h 甚至更高,角度随机游走可以达到 0.001°/√h 量级,可以满足长期、高精度惯性导航的要求,并显著降低位置误差的累积速度。⚪ 启动迅速、响应灵敏,动态范围广:启动时间短(预热时间远短于机械陀螺仪),动态响应快,能够精确捕捉船舶的快速机动动作(例如紧急转向和避碰)。可测量船舶在极低速到高速范围内的各种运动。 ⚪ 具有极强的环境适应性和抗冲击、抗振动能力:对温度、湿度、盐雾等海洋环境因素的变化相对不敏感(尤其是在经过良好的设计和补偿后),可靠性高。全固态结构(无机械旋转部件)使其能够有效抵抗船舶运行过程中固有的冲击和振动,性能稳定,使用寿命长。 水下航行器(AUV/UUV)控制雾惯性导航系统(FOG SINS)作为水下潜水器控制系统的核心部件,是水下自主航行器(AUV)在无GNSS信号的情况下实现长期、高精度自主导航的核心传感器。它提供位置、姿态、速度和加速度信息。水下综合导航系统由光纤惯性导航系统(FOG SINS)、多普勒测深仪(DVL)、深度计、磁力计(航向辅助)、超短基线/长基线声学定位系统(USBL/LBL)、重力/地磁匹配导航等组成,极大地提高了导航精度和可靠性。光纤惯性导航系统是该综合导航系统的核心和基础。FOG SINS 为 AUV 的控制系统(例如舵、推进器、姿态调整机构)提供高精度实时姿态和航向反馈,实现精确的深度、高度、方向导航以及复杂的机动操作(例如悬停和底部导航)。它为声呐(侧扫、前视)、摄像头和机械臂等任务载荷提供稳定的姿态参考,从而确保数据质量和操作精度。 水下潜水器控制系统中FOG SINS的技术优势: ⚪ 完全自主:不依赖外部信号,是实现水下真正自主导航的关键。⚪ 高精度(尤其在水下至关重要):高精度的姿态和航向信息对于水下避障、地形跟踪和精确操作至关重要。良好的零偏稳定性可以延长水下纯惯性导航时间。⚪ 抗磁场干扰:光纤陀螺仪基于光学原理,不受水下复杂磁场环境的影响(而磁罗盘会受到影响)。 多光束测量系统光纤惯性导航系统(FOG SINS)可为多波束测量系统提供运动补偿,这是FOG SINS在多波束深度测量中最核心的应用。它能够实时精确地测量和补偿测量船舶/平台在测量瞬间的姿态变化(横摇、纵摇、偏航)和垂荡运动。FOG SINS 可以为多波束测量系统(通常与 GNSS 紧密耦合)提供精确的航向角和位置信息,用于确定大地坐标系中声呐阵列的精确位置和方向。FOG SINS 可以为整个测量系统(多波束声呐、GNSS、运动传感器、声速剖面仪等)提供精确的时间参考。FOG SINS 在多光束测量系统中的技术优势:⚪ 超高的动态性能和带宽:能够准确、快速地测量和响应船舶/平台的高频运动(特别是短周期波浪引起的垂荡和横摇),这是获取高质量海底地形数据的关键。其动态响应能力远远超过传统的垂直参考单元(VRU)。⚪ 高姿态精度:姿态精度(尤其是横滚和俯仰)直接影响波束角补偿精度。FOG SINS 可以提供亚角度(
阅读更多
在设计高速或高频PCB时,电子工程师会采用20H原理来满足EMI标准并降低电磁辐射。该原理要求电源层相对于接地层向后偏移20H,其中H代表电源层与接地层之间的距离。这样做还能抑制边缘辐射。电磁干扰会从电路板边缘向外辐射。通过将电源层向后偏移,电场只能在接地层范围内传导,从而有效改善EMC性能。20H的后移可以将70%的电场限制在接地层边缘;100H的后移可以将98%的电场限制在接地层边缘。接地层应大于电源层或信号层,以防止外部辐射干扰并屏蔽接地层免受外部干扰。通常,在PCB设计过程中,将电源层相对于接地层后移1mm即可满足20H原则。为了实现20H原则,我们通常在划分平面层时将电源层相对于接地层后移1mm。然后,如图1所示,在1mm厚的背衬胶带内钻出150mil的屏蔽接地过孔。
阅读更多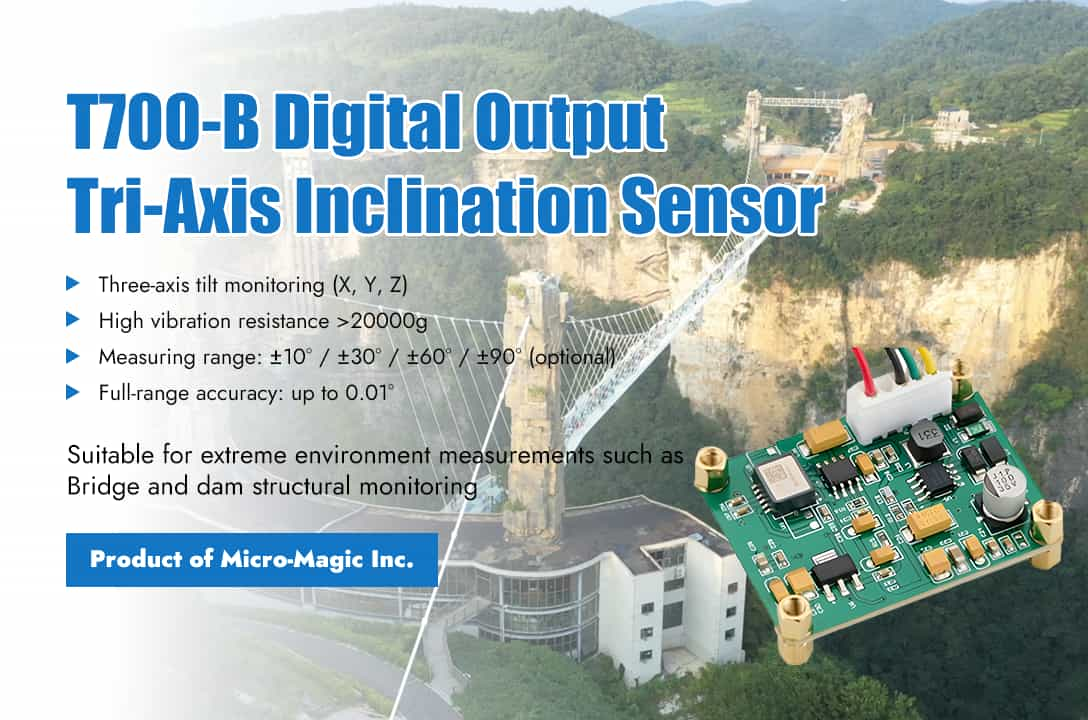
倾斜角传感器在桥梁监测中发挥着至关重要的作用,主要用于测量桥梁结构或其关键部件相对于重力方向的倾斜角变化。这些微小的变化往往是桥梁结构健康状况、荷载响应、地基沉降或潜在病害的重要指标。1. 主要应用场景→桥墩/塔架倾斜监测监测桥墩基础是否存在缓慢且不均匀的沉降,这可能导致桥墩倾斜。通过使用倾斜传感器长时间连续记录角度变化,可以提供趋势数据。在桥墩/塔架施工过程中实时监测垂直度或预设角度的变化,以确保施工精度。→ 轴承位移和旋转监测监测桥梁支座在实际荷载作用下的转角。转角的异常变化可能表明支座老化、失效或存在异常约束。通过测量支座上下板之间的相对倾角,结合支座的设计参数,可以间接计算支座的滑动位移。→ 主梁对齐和变形监测虽然直接挠度测量通常采用位移传感器或水平仪,但在特定位置(例如跨中、桥墩顶部)安装倾角仪可以监测梁截面的旋转变化。通过将这些角度测量值与梁的几何参数(例如长度)相结合,可以计算出这些位置相对于参考点的相对挠度趋势。这种方法对于长期结构健康监测 (SHM) 和大跨度桥梁尤为重要。→ 电缆塔/拱肋变形监测:该过程利用倾角仪监测斜拉桥塔或拱桥肋在荷载作用下的角度变化,评估其整体结构稳定性和变形状态。2. MEMS倾斜传感器在桥梁监测中的优势MEMS倾斜传感器尺寸小、重量轻,易于安装在结构表面或嵌入特定部件中,对结构本身的影响极小;与传统的高精度倾斜仪或光纤传感器相比,MEMS倾斜传感器成本低、单价低,使得大规模、高密度部署传感器网络在经济上可行,从而获取更全面的结构状态信息;MEMS倾斜传感器功耗低,特别适用于电池供电或能量采集的无线传感器网络,可实现长期无人值守监测;MEMS倾斜传感器易于集成和数字化,通常直接输出数字信号(例如I2C、SPI、RS485),便于与数据采集器和无线传输模块集成,构建自动化监测系统;MEMS倾斜传感器安装简便,安装过程相对简单,通常只需固定底座或磁吸即可;MEMS倾斜传感器具有强大的动态响应能力,一些高性能MEMS传感器具有足够的带宽来监测结构的动态响应(例如振动引起的倾斜变化)。应用中的关键考虑因素桥梁监测通常需要高精度(优于0.01°甚至0.001°)和稳定性。尽管MEMS技术不断进步,但其长期漂移和温度敏感性仍然是挑战,尤其是在追求高精度应用时。因此,必须仔细选择满足精度要求的传感器型号,并考虑温度补偿和定期校准策略。桥梁结构的变形通常角度变化不大(通常在几十分之一度到几度的范围内),但传感器需要在小范围内具备高分辨率和高线性度。同时,也必须考虑极端事件(例如强地震)可能产生的大角度变形。传感器需要能够承受桥梁环境中剧烈的温度变化、湿度变化、振动以及可能的电磁干扰。需要选择工业级或加固型包装产品。倾斜角测量是指传感器本体与重力方向之间的夹角。因此,传感器安装面的平整度、稳定性以及与被测结构的牢固连接至关重要。安装面上的任何轻微变形或松动都会直接影响测量结果。用例Micro-Magic Inc. 生产了一系列 MEMS 倾斜传感器,以满足各种应用场景的需求,包括 70 系列、T700 系列和 T7000 系列。所有系列产品均基于工业设计标准,涵盖单轴倾斜传感器和双轴倾斜传感器。信号输出包括数字和模拟(电流、电压)输出。测量精度涵盖中高精度范围。所有产品均支持或可定制 RS232/RS485/RS422/TTL/CAN/MODBUS 通信协议。Micro-Magic 公司还生产了一系列单板倾斜传感器,方便客户将其集成到自己的系统中。针对桥梁和大坝等特殊应用场景,Micro-Magic公司还推出了一系列无线倾斜传感器。这些传感器采用锂电池供电,并基于物联网技术,支持蓝牙和Zigbee(可选)无线传输技术,避免了布线带来的应用限制。 结论:MEMS倾斜传感器凭借其独特的优势,为桥梁结构健康监测提供了一种经济、高效且易于部署的局部角度监测方法。它在监测桥墩倾斜度、支座转角和主梁变形趋势等领域发挥着关键作用,尤其适用于大规模部署和长期自动化监测。随着技术的进步和数据处理能力的提升,其在桥梁监测中的应用将更加深入和智能化。T700-AT700-BT7000-J
阅读更多
为了确保信号布线质量并防止PCB设计中的串扰,我们保持信号走线之间的间距为线宽的三倍。如图1所示,该间距指的是走线中心之间的距离。由于线宽在英文中通常用“width”表示,因此该规则通常被称为3W原则。当走线中心间距至少为线宽的三倍时,可以保证70%的线间电场不受干扰。如果需要保证98%的线间电场不受干扰,则可以使用10W原则。3W 原则是一种 PCB 布局原则,设计人员无需额外的设计技巧即可遵循。然而,这种设计方法会占用大量面积,并可能增加布线难度。3W 原则的基本出发点是最大限度地减少走线之间的耦合。该原则可以表述如下:走线之间的距离(走线中心之间的距离)必须是单条走线宽度的三倍。或者,两条走线之间的距离必须大于单条走线宽度的两倍。例如,如果时钟线的宽度为 6 mil,则其他走线只能与该走线保持 2 x 6 mil 的距离,或者说,边到边的间距必须大于 12 mil。在 PCB 设计中,只需确保走线中心之间的间距是走线宽度的三倍,即可轻松实现 3W 原则。例如,如果一条走线的宽度为 6 mil,那么在 Allegro 中,可以将线到线的间距设置为 12 mil 以满足 3W 原则。软件中的间距是根据边缘到边缘的间距计算的,如图 2 所示。
阅读更多
MEMS惯性测量单元(IMU)在工业领域的应用主要集中在高精度运动控制、设备监控和自动化生产等方面。在工业应用领域选择合适的MEMS IMU需要综合考虑精度、环境适应性、接口兼容性和成本效益等因素。MEMS IMU在工业机器人和自动化领域的应用主要集中在姿态反馈与控制、AGV/AMR导航以及振动监测与诊断等方面。在姿态反馈与控制方面,MEMS IMU可为机器人关节、末端执行器或移动平台提供实时姿态(俯仰、横滚、偏航)和角速度信息,从而实现精确的运动控制、路径规划和碰撞预防。在AGV/AMR导航方面,MEMS IMU可与轮速传感器、激光雷达和视觉传感器集成,提供航位推算功能。当外部参考信号暂时丢失时,IMU能够保持短期定位和航向,从而提高导航的鲁棒性和连续性。在振动监测与诊断方面,MEMS IMU可安装在机器人关节、关键结构或电机上,用于监测运行过程中的振动频谱和幅值,以进行预测性维护,并及早发现轴承磨损、不平衡和不对中等故障。工业机器人和自动化领域对MEMS IMU的要求主要集中在以下几个方面:1. 静态性能指标(高精度)的要求零偏稳定性是静态性能最重要的指标,低零偏稳定性意味着姿态估计(俯仰、横滚、偏航)的长期精度至关重要。当机器人长时间运行或AGV精确导航时,低零偏漂移是保证姿态精度的核心。陀螺仪的零偏稳定性通常需要
阅读更多
浪涌电流是指电源或设备启动时产生的瞬态高电流。在电源和电子系统中,浪涌电流是不利的,因为它会导致设备过载和损坏。降压开关电源电路采用软启动电路来控制系统启动期间的电流上升速率,逐步向负载供电,从而减轻浪涌电流对系统的影响。降压电源的软启动功能是通过配置软启动电容来实现的。这可以有效地抑制浪涌电流,防止输出电容的充电电流在启动期间超过开关电源的电流限制。这降低了开关电路自身和下游负载的电流浪涌,并最大限度地减少了输入电压降。此外,正确配置的软启动时间可以确保输出电压平稳上升,避免波动。.我们以德州仪器 (TI) 的 TPS54561DPRT 芯片为例。其内部功能框图如图 1 所示。TPS54561DPRT 通过将外部电容器连接到 SS/TR 引脚来实现软启动。 电容器的伏安关系式为 I = C * dV / dt。这表明,电容越大,电压越高;充电时间越短,充电电流越大。换句话说,对于给定的电容值,电容器的充电电流大小与电压变化率成正比。 典型的降压开关电源通过将外部软启动电容 CSS 连接到软启动引脚 SS 来实现可配置的软启动时间。内部上拉软启动充电电流源 ISS 对软启动电容 CSS 进行充电,然后将其与参考电压 VREF 进行比较,以确定软启动过程的结束。根据电容充电公式 (I = C*ΔV/ΔT),软启动电容上的电压从零充电至 VREF 所需的时间 TSS 为:TSS_SET = CSS * VREF/ISS(公式 1)对于降压转换器电路,假设输出电压设定值为 VOUT,输出电容为 COUT,且对输出电容充电的浪涌电流为 IINRUSH,则输出电容上的电压(即输出电压)从零上升到设定值 VOUT 所需的时间为 TSS_OUT。利用电容充电公式,我们得到:TSS_OUT = COUT * VOUT/IINRUSH(公式 2)开关电源的启动要求是:软启动电容上的电压必须在软启动时间 TSS_SET 内从零充电至 VREF,输出电容上的电压必须在同一时间段内从零充电至设定值 VOUT。因此,我们得到:TSS_SET = TSS_OUT(公式 3)软启动电容的最终计算公式为: (公式 4)当开关转换器启动时,为输出电容充电的电流通常称为浪涌电流 IINRUSH。该电流通常为开关转换器最大负载电流 IOUT,MAX 的 5% 到 10%。如果浪涌电流 IINRUSH 为开关电源最大输出电流 IOUT,MAX 的 5%,则 IINRUSH = 5% × IOUT。将 IINRUSH = 5% × IOUTMAX 代入公式 4,即可得到软启动电容 CSS 的表达式: (公式 5) 以TPS54561DPRT芯片为例,实际计算数据如下:要求:VOUT = 5.0V,COUT = 3 * 47uF = 141uF,IOUT,MAX = 5.0A参数:ISS = 1.7uA,VREF = 0.8V,IINRUSH = 5% * 5.0A = 0.25A计算结果:使用了一个接近 10nF 的标准电容器。这就是为什么下图中 C13 = 0.01uF 的原因。配置软启动电容是抑制浪涌电流、确保系统稳定性的关键步骤。通过合理选择电容容量,既能保护元件,又能满足不同场景下的启动要求。
阅读更多
FOG 指北仪是一款利用光纤陀螺仪的萨格纳克效应,能够精确自主地确定真北方向(地理北极方向)的精密仪器。它无需依赖 GPS、天文观测或已知参考点等外部参考,也不受地磁场干扰,这是其核心优势。 核心使用情况 (1) 初始对准和方位参考建立:这是最重要的功能。为需要了解自身绝对方向的各种平台或系统提供初始方位参考(真北方向)。(2) 方向保持和自主导航:在知道初始位置和方向后,结合加速度计等传感器,可以进行短期高精度自主惯性导航,尤其是在 GPS 信号受限的环境中。 主要应用场景 (1) 军事领域(核心应用): ●武器系统目标指示与定向:FOG 北向探测器可为火炮、火箭发射器和导弹发射车提供快速、隐蔽的自主寻北功能,建立精确的射击参考方向,显著缩短反应时间,提高打击精度。为坦克和装甲车辆的主炮及火控系统提供高精度方位基准。为岸基/舰对舰导弹系统提供快速目标指示。●平台定向与稳定性:FOG 北向探测器为雷达系统(地面、车辆和舰船)的雷达波束指向提供精确的方位角参考,确保目标探测和跟踪精度。为光电侦察/瞄准系统中红外、激光和其他光电设备的指向提供方向参考。为大型定向通信天线提供快速对准。● 车辆/舰船初始方位:FOG 北向定位器激活后可快速确定装甲车辆和自行火炮的行进方向参考。当潜艇、水面舰艇离港、下潜或需要重新校准时,可为惯性导航系统提供精确的初始方位输入。(2) 民用领域: ● 石油地质勘探:在随钻测量中,FOG北向仪安装在钻头附近,可实时、高精度地测量井眼的方位角(结合倾角)。它是定向钻井和水平钻井的关键技术,能够大幅提高钻井效率和油气采收率。这项技术在民用领域有着非常重要的应用。● 大地测量和精密工程测量:在没有GPS信号或信号差异的区域(例如隧道、峡谷、城市峡谷、室内),FOG North Finder可为全站仪和激光跟踪仪等测量设备提供高精度方位基准。FOG North Finder可为桥梁、水坝和高层建筑等大型工程的变形监测系统提供方向功能。此外,FOG North Finder还可以建立独立于GPS的测量控制网络。 ● 航空航天:在大型无人机的初始对准和导航过程中,FOG 北向探测器可为无人机提供快速自主的起飞参考方向,并在 GPS 故障时辅助导航。FOG 北向探测器还为飞机(尤其是直升机)的地面测试和维护提供方向指示功能。此外,FOG 北向探测器还可以辅助大型卫星天线快速准确地指向目标。为什么在这些情况下 FOG 北向探测器具有优势? ● 强大的自主性:完全独立于外部信号(GPS、地磁),可在任何地点和任何时间工作。● 抗干扰能力强:不受电磁干扰或金属环境的影响(与磁罗盘相比),能够在复杂的电磁环境和钢结构附近正常工作。● 启动速度快:通常可以在几秒到几分钟内完成寻北,比传统的陀螺经纬仪或天文观测快得多。● 高精度:现代高精度光纤陀螺仪寻北仪可以达到角秒级甚至亚角秒级的寻北精度。● 高可靠性和长寿命:全固态设计,无移动部件(与机械陀螺仪相比),抗冲击和抗振动,维护要求低。● 良好的环境适应能力:能够在较宽的温度范围和恶劣的环境下工作(例如油田地下的高温高压环境)。 适用于上述应用的相关产品 由Micro-Magic公司生产的FOG系列寻北仪由光纤陀螺仪、加速度计、机械旋转控制装置和嵌入式计算机组成。它是一种高精度惯性仪器,无需输入纬度,即可通过提供载波与真北之间的角度自主指示方位角。这种基于光纤陀螺仪和精密索引的方法消除了对外部卫星信号(例如GPS)或已知参考点的依赖,实现了真正的自主、隐蔽和全天候寻北。 NF2000NF3000NF5000寻北精度(1σ)≤ 0.5°secψ≤ 0.02°secψ≤ 0.05°secψ北搜索时间≤ 5分钟≤ 5 分钟≤ 3分钟倾斜精度(俯仰/横滚,1σ)≤ 0.09≤ 0.02°≤ 0.05°倾斜度测量范围-65 ~ +65-15° ~ +15°-15° ~ +15°方位角测量范围0 ~ 3600° ~ 360°0° ~ 360°工作纬度范围-65 ~ +65-70° ~ +70°-70°~+70° 结论光纤陀螺仪指北仪的核心价值在于提供快速、自主、高精度且抗干扰的真北方向参考。这使其成为军事武器定向、自主导航、石油钻探、精密测量等需要严格方向基准且往往无法依赖外部参考或恶劣环境的场景中不可或缺的关键设备。随着光纤陀螺仪技术的不断进步和成本的降低,其在民用领域的应用正在迅速扩展,尤其是在自动驾驶、机器人和高端测量等领域。NF2000NF3000NF5000
阅读更多
浪涌电流是指电源或设备启动时产生的瞬态高电流。在电源和电子系统中,浪涌电流是不利的,因为它会导致设备过载和损坏。降压开关电源电路采用软启动电路来控制系统启动期间的电流上升速率,逐步向负载供电,从而减轻浪涌电流对系统的影响。降压电源的软启动功能是通过配置软启动电容来实现的。这可以有效地抑制浪涌电流,防止输出电容的充电电流在启动期间超过开关电源的电流限制。这降低了开关电路自身和下游负载上的浪涌电流,并最大限度地减少了输入电压降。此外,合理配置的软启动时间可以确保输出电压平稳上升,避免电压波动。我们以德州仪器 (TI) 的 TPS54561DPRT 芯片为例。其内部功能框图如图 1 所示。TPS54561DPRT 通过将外部电容器连接到 SS/TR 引脚来实现软启动。 电容器的伏安关系式为 I = C * dV / dt。因此,电容越大,电压越高;充电时间越短,充电电流越大。换句话说,对于给定的电容值,电容器的充电电流大小与电压变化率成正比。 典型的降压开关电源通过将外部软启动电容 CSS 连接到软启动引脚 SS 来实现可配置的软启动时间。内部上拉软启动充电电流源 ISS 对软启动电容 CSS 进行充电,然后将其与参考电压 VREF 进行比较,以确定软启动过程的结束。根据电容充电公式 I = C * ΔV / ΔT,软启动电容上的电压从零充电至 VREF 所需的时间 TSS 为:TSS_SET = CSS * VREF / ISS(公式 1)对于降压转换器电路,假设输出电压设定值为 VOUT,输出电容为 COUT,且对输出电容充电的浪涌电流为 IINRUSH,则输出电容上的电压(即输出电压)从零上升到设定值 VOUT 所需的时间为 TSS_OUT。利用电容充电公式,我们得到:TSS_OUT = COUT * VOUT / IINRUSH(公式 2)开关电源的启动要求是:软启动电容上的电压在软启动时间 TSS_SET 内从零充电至 VREF,输出电容上的电压在同一时间段内从零充电至设定值 VOUT。因此,我们得到:TSS_SET = TSS_OUT(公式 3)软启动电容的最终计算公式为:(公式 4)当开关转换器启动时,为输出电容充电的电流通常称为浪涌电流 IINRUSH。该电流通常为开关转换器最大负载电流 IOUT,MAX 的 5% 到 10%。如果浪涌电流 IINRUSH 为开关电源最大输出电流 IOUT,MAX 的 5%,则 IINRUSH = 5% × IOUT。将 IINRUSH = 5% × IOUTMAX 代入公式 4,即可得到软启动电容 CSS 的表达式:(公式 5)以TPS54561DPRT芯片为例,实际计算数据如下:要求:VOUT = 5.0V,COUT = 3 * 47uF = 141uF,IOUT,MAX = 5.0A参数:ISS = 1.7uA,VREF = 0.8V,IINRUSH = 5% * 5.0A = 0.25A计算结果:使用了一个接近 10nF 的标准电容器。这就是为什么下图中 C13 = 0.01uF 的原因。配置软启动电容是抑制浪涌电流、确保系统稳定性的关键步骤。通过合理选择电容容量,既能保护元件,又能满足不同场景下的启动要求。
阅读更多
姿态航向参考系统 (AHRS) 是一种利用 MEMS 惯性传感器(加速度计、陀螺仪)和磁力计,结合先进的传感器融合算法(最常见的是卡尔曼滤波及其变体)来计算载体(飞机、车辆、船舶、机器人等)相对于当地水平面和正北方向的实时姿态信息(俯仰角、横滚角、偏航角/航向角)的设备。 AHRS的主要应用场景 1. 航空飞行和陆地车辆的应用领域 在无人机的姿态稳定与控制系统中,飞行控制系统依靠姿态航向参考系统(AHRS)提供的实时、高频姿态数据来稳定飞行器、执行机动动作(如转弯、爬升、下降)以及保持悬停。这是AHRS在无人机中最核心的应用。同时,AHRS提供的航向角也是无人机综合导航系统(通常与GPS、气压计等集成)的关键输入,用于航点跟踪和自主导航。在通用航空飞机(小型飞机、直升机)的控制应用中,姿态航向参考系统(AHRS)可在主飞行显示器(PFD)上为飞行员提供姿态指示和磁航向信息。AHRS 与 GPS 和其他系统的集成可以为通用航空飞机提供更可靠、更稳定的导航解决方案。在地面车辆的稳定性控制中,AHRS 用于检测车辆的横滚角和偏航率,防止侧滑和侧翻,并为自动驾驶系统提供车辆相对于路面的姿态信息,用于路径规划、控制决策和传感器融合(例如与摄像头和雷达数据的融合)。1. 海洋船舶及其他先进技术应用领域 姿态航向参考系统(AHRS)监测船舶的横摇和纵摇角度,用于航行安全、货物管理或科学研究。在船舶的稳定性控制系统中,姿态反馈用于控制诸如防摇鳍和陀螺防摇装置等稳定装置。在船舶自动驾驶仪/航迹控制中,提供航向信息是船舶自动驾驶仪的基础。姿态航向参考系统(AHRS)为地面、空中或水下机器人在移动机器人导航过程中提供姿态和航向信息,这对于自主运动和定位至关重要。在机械臂控制系统中,AHRS用于感知机械臂末端执行器或关节的姿态。在AR/VR系统中,VR头显配备了AHRS(姿态航向参考系统),用于追踪用户头部姿势的变化并更新虚拟场景的视角。同时,AHRS还用于捕捉身体部位或道具的姿势运动(通常需要更高的精度,并使用更专业的IMU)。 AHRS的主要优势 AHRS具有以下无可替代的优势:→ 低成本:MEMS 技术的大规模生产使得 AHRS 比高精度光纤或激光陀螺仪惯性导航系统 (INS) 便宜得多,使其在无人机和汽车电子等消费和商业市场得到广泛应用。→ 尺寸小、重量轻、功耗低:MEMS传感器非常紧凑,整个AHRS模块可以做得非常紧凑轻便,功耗相对较低,使其非常适合空间、重量和功耗有限的平台(如小型无人机和可穿戴设备)。→ 快速启动和高动态响应:启动后,无需像机械陀螺仪那样长时间预热,即可在几秒到几十秒内(取决于算法的收敛速度)快速提供精确的姿态信息。能够快速响应载机的剧烈机动,输出高频姿态数据(通常高达100Hz或更高),满足实时控制的要求。→易于集成:通常提供标准化的数字接口(如 UART、SPI、I2C、CAN、RS232、RS422),以便与其他系统(如飞行控制计算机、导航计算机、显示器)轻松集成。 相关产品性能简介 以下是AHRS系列产品的性能指标。 主要参数 A500 A5500 单元 姿态角 航向角 0.2 0.1 ° RMS 俯仰角/横滚角 0.2 0.1 ° RMS 姿态范围 卷 ±180 ±180 ° RMS 沥青 ±90 ±90 ° RMS 陀螺仪 测量范围 ±100 ±2000 度/秒 角度随机游 0.09 0.6 °/√h 零偏差稳定性(运行中) 3 5.1 °/h(艾伦) 加速度计 测量范围 ±10/±20/±40 ±12 g 角度随机游 0.03 0.08 (米/秒)/√h 零偏差稳定性(运行中) 0.03 0.06 mg 磁力计 测量范围 ±8 ±8 高斯 结论 姿态航向参考系统(AHRS)具有固态、低成本、小型化、低功耗和快速启动等核心特性,已成为现代无人机飞行控制、小型飞机航电升级、车辆稳定性控制、船舶姿态监测与导航、机器人导航以及虚拟现实/增强现实等诸多领域的核心姿态传感设备。尽管其绝对精度通常低于高端惯性导航系统(INS),但其卓越的性价比和环境适应性使其成为应用最广泛的姿态参考解决方案。A500A5000A5500
阅读更多
低压差线性稳压器 (LDO) 会调节输出电压,以确保在不同的负载电流需求下稳定运行。然而,当负载电流超过设计范围时,例如发生短路或过载时,过大的电流会导致芯片过热甚至损坏。为了解决这个问题,过流保护机制应运而生,用于限制输出电流,从而保护 LDO 及其负载。LDO 通常具有两种过流保护机制:限流和过流关断。1. 砖墙式限流顾名思义,砖墙式限流是一种“硬性”截止机制。当输出电流超过预设电流限制值 I_LIMIT 时,LDO 会迅速将输出电流限制在 I_LIMIT。由于负载电流较高,LDO 的温度会逐渐升高。一旦达到 LDO 的保护温度,LDO 输出将立即关闭。从输出电压-输出电流曲线可以看出,这就像一堵“砖墙”,阻止了电流的进一步增加。例如,TPS7A16 的数据手册显示,其砖墙式限流阈值为 105mA(典型值)。从上图的输出电压-负载电流曲线可以看出,当负载电流超过 I_LIMIT 并触发 LDO 温度保护时,输出电压会急剧下降。这种机制通常是通过内部电流检测电路与温度保护电路相结合来实现的。LDO 的内部结构包含一个用于检测电流的电流镜。当检测到的电流超过设定的参考电流时,电流限制电路被触发,LDO 温度升高,当达到保护温度时,功率晶体管关断,从而切断输出。这表明,在短期过载情况下,砖墙式限流更为安全。其特点是能够承受短期过载,但如果过载持续存在,热量积累将触发热关断。2. 折返电流限制折返式限流与标准上限限流非常相似。然而,其主要目的是限制总功耗。这意味着,当 VOUT 降低而 VIN 保持稳定时,输出电流限制会线性降低,以使输出晶体管的功耗保持在安全范围内。TLV717P 等器件采用折返式限流并受益于此,因为它们主要封装在具有更高热阻的超小型封装中。TLV717P 的输出电流限制特性如图 3 所示。可以看出,由于 VIN 的设定值为 VOUT + 0.5V,因此在 25°C 下的最大允许功耗为 150mW。当电流超过限制且 VOUT 开始下降时(假设 RLOAD 保持不变),IOUT 和功耗都会下降。这给消耗恒定电流的非欧姆器件增加了一些复杂性,并可能触发锁存状态,在该状态下,受电器件会持续降低 VOUT。出去 LDO继续降低I出去.3. 过电流关断与砖墙式限流和折返式限流不同,过流关断保护采用快速内部关断机制。LDO 的内部结构包含一个电流镜用于检测电流,以及一个比较器用于实现快速过流输出关断。当 LDO 输出电流达到过流保护电流时,LDO 会直接关断。因此,电流阈值保护比砖墙式限流和折返式限流速度更快。如果 LDO 输出端连接有较大的容性负载,则 LDO 输出端会经历较大的浪涌电流,这可能会触发 LDO 的过流关断机制,导致其无法正常启动。在这种情况下,不应选择具有过流关断功能的 LDO。
阅读更多
In the field of magnetic sensing technology, three-axis Hall sensors are sparking a precision revolution. This type of sensor achieves true three-dimensional spatial magnetic vector measurement by simultaneously detecting the magnetic field strength in the X, Y, and Z axes, completely breaking through the limitation of traditional single axis Hall sensors that can only detect vertical magnetic fields. The core technology lies in depositing special magnetic flux concentration materials (IMC®) onto the surface of CMOS chips. Enable sensors to capture magnetic field components parallel to the chip surface, combined with high-precision signal chain processing, to achieve 360° full angle position detection. This non-contact measurement method avoids mechanical wear and significantly improves long-term stability and reliability in harsh environments, bringing unprecedented precision control capabilities to modern industry and consumer electronics. Core Technological Advantages: High Precision, Strong Robustness, and Flexibility ■ High Precision and Resolution: The resolution reaches 14 bits (digital signal), equivalent to a resolution of 0.022 °, which is much higher than traditional optical encoders. The typical linearity error is ±1°, and the accuracy is maintained at 10 bits (0.35 °) after temperature drift compensation. The G830 angle sensor even achieves 16 bit ADC accuracy, with an angle error of only 0.02 ° and a temperature drift of 0.002 °/C, reaching the international leading level. ■ Exceptional Environmental Robustness: With strong temperature adaptability, resistance to mechanical tolerances and stray magnetic fields, the working temperature range can reach -40 ° C to+160 ° C, and is insensitive to magnet eccentricity and air gap changes (± 50% tolerance). The third-generation technology can resist stray field interference of 4 kA/m (such as electric vehicle motor magnetic field) and eliminate external interference through differential algorithms. ■ System Integration and Cost Optimization: No PCB packaging, supports direct soldering solutions such as DMP-4 (dual-mode packaging) and SMP-3 (single-mode packaging), eliminates the need for PCB boards, improves EMC/ESD reliability, and reduces system costs. Flexible magnetic circuit design, compatible with various types of magnets with radial/axial magnetization (ferrite, neodymium iron boron, etc.), smaller size and no need for complex calibration. Application Reach: From Automotive Core to Industrial Frontiers In the field of automotive electronics, three-axis Hall sensors have penetrated into key nodes of power transmission: ■ Chassis and safety system: steering wheel torque/steering angle detection (EPS), electronic brake pedal position sensing, accuracy directly affects the stability control efficiency of the vehicle body. ■ Powertrain control: Electronic throttle body, EGR valve angle feedback, with an error of ± 1° to ensure precise emission control. ■ New electric architecture: motor rotor position detection (replacing photoelectric encoders), gearbox gear position sensor. The industrial sector is also experiencing a wave of innovation: ■ Robot joint coding: realizes the detection of robotic arm posture, real-time monitoring of collaborative robot joint angles (0.1° repeatability accuracy), and adapts to industrial environments with anti oil pollution characteristics. ■ Motor control: BLDC motor commutation angle detection, replacing optical encoders. ■ Heavy machinery equipment positioning: Crane arm angle sensing, forklift lifting height detection, agricultural machinery steering angle feedback, IP equivalent protection against dust and water vapor erosion. Three Axis Hall Angle Sensor Related Products Micro-Magic Inc has produced a series of angle sensor products based on three-axis Hall technology, ranging from low to high precision, from low to high cost. Each product undergoes calibration, reverse and anti pulse peak voltage protection, and long-term aging stability testing before leaving the factory. Each process is precise and rigorous, ensuring reliability under different working conditions and long-term use cycles. Angle Sensor Performance Indicators Parameter G803 G810 G830 Unit Measuring range 0~360 ° 0~360 ° 0~360 ° Temperature drift 0.02 0.01 0.002 Resolution 0.05 0.01 0.01 ° Accuracy 1 0.5 0.05 ° Impact resistance 20000g,0.5ms,3 times/axis Anti-vibration 10grms,2~2000Hz Noise 5mV Average working time ≥55000h Output Digital TTL, RS232, RS485, RS422, CAN optional Voltage 0~5V, 0.5-4.5V, 0~10V optional Current 0-20mA, 4-20mA optional Working temperature range -40~85℃ Conclusion The three-axis Hall angle sensor, with its non-contact, high-precision, and multi-dimensional technological advantages, is quietly reshaping the underlying architecture of multiple industries. With the breakthrough of technological bottlenecks, especially the improvement of anti-interference ability and the integration of edge intelligence, this technology will develop towards miniaturization and intelligence, providing a more reliable "spatial perception eye" for the era of Internet of Things.
阅读更多留言