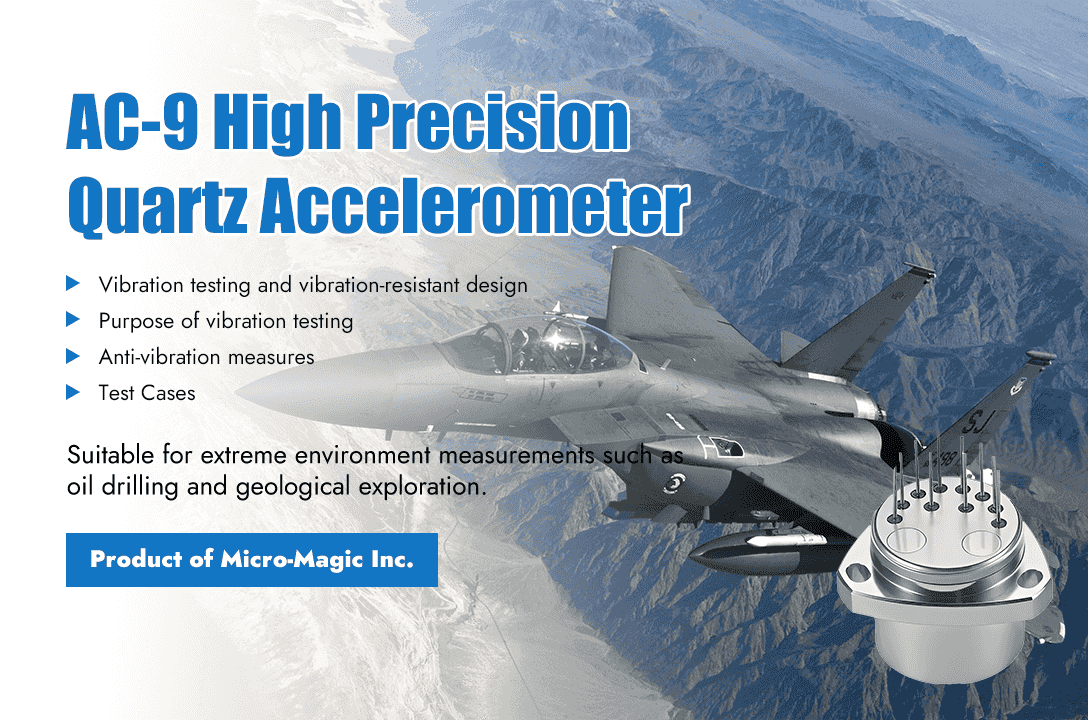
Quartz flexible accelerometers are widely used in aerospace, inertial navigation, precision measurement and other fields due to their advantages of high precision and stability. However, its core sensitive component - quartz flexible pendulum - is very fragile and extremely sensitive to vibration environments. Vibration may cause performance degradation, zero shift, and even structural damage. Therefore, strict vibration testing and effective anti vibration measures are crucial. Purpose of Vibration Testing The purpose of vibration testing is to evaluate the performance, structural integrity, and reliability of accelerometers in actual or expected vibration environments. The main types of testing include sine vibration testing and random vibration testing. Sine vibration testing is to find the resonant frequency of the structure and evaluate its response and tolerance at specific frequencies. Typically, within the specified frequency range (e.g., 5 Hz – 2000 Hz or higher, according to the specification), a linear or logarithmic sweep is performed along three mutually perpendicular axes. Frequencies exhibiting an abnormal increase in accelerometer output (response amplification) are recorded. Special attention should be paid to the first-order and second-order flexural resonant frequencies of the quartz flexure, as these frequencies are most prone to damage. The relationship between the input vibration and output signal is analyzed. Perform fixed frequency vibration for a specified duration (such as several minutes) on the identified resonant frequency points (especially the pendulum resonance points) to test their fatigue life and stability. Random vibration testing is to simulate wideband, random vibration excitations in actual environments (such as rocket launches, engine noise, aerodynamic turbulence, vehicle driving), and evaluate their comprehensive performance under statistically distributed vibrations. Apply vibrations with specific power spectral density patterns along three mutually perpendicular axes within the specified frequency range. The scale of testing is usually higher than that of sine testing, which can better reflect the real environment. PSD spectra and Grms values are developed based on specifications or measured data. The key monitoring parameters in the test include output signals, physical status, and performance verification. The output signal mainly observes zero offset, scale factor changes, increased noise levels, abnormal outputs (saturation, oscillation), etc; The physical state mainly involves checking whether the accelerometer has any abnormal noise, whether the structure is loose, and whether there is any damage to the appearance (after testing, the cover needs to be opened to check the swing plate); Performance validation mainly involves comprehensive static performance testing of accelerometers before, during, and after vibration (zero bias, scale factor, second-order nonlinearity, threshold, resolution, repeatability, etc.), comparing the effects of vibration. Vibration Mitigation Measures To address the vulnerability of quartz flexure accelerometers, vibration resistance measures must be implemented at multiple levels. (1) Core sensitive structure design and process Firstly, it is necessary to optimize the design of the oscillating plate. While meeting the requirements of sensitivity and bandwidth, the thickness of the oscillating plate should be appropriately increased (balancing sensitivity), the shape and support structure should be optimized, and the lowest order resonant frequency should be maximized to be higher than the expected main vibration environment frequency (ideally higher than twice). Avoid resonance frequencies falling in the main vibration energy concentration zone. Secondly, it is precision manufacturing and assembly, strictly controlling the machining accuracy and symmetry of key components such as swing plates, torque converter coils, differential capacitor plates, etc., to ensure uniform stress distribution and reduce internal stress concentration points. Reliable processes such as laser welding are used to connect the swing plates to the base. Finally, the selection of materials should be based on high-strength and high stability quartz materials, and the stiffness and damping characteristics of the base and shell materials should also be considered. (2) Internal mechanical isolation and damping Firstly, apply a small amount of special damping adhesive (such as silicone rubber base) on the non sensitive area of the swing plate or the supporting beam. This is one of the most commonly used and effective measures, which can significantly reduce the resonance Q value and decrease the resonance amplification factor. However, extreme caution should be taken to avoid affecting sensor performance (such as introducing thermal stress, affecting symmetry, and increasing mass). Secondly, a micro isolation system (such as low stiffness, high damping rubber pads, metal rubber, micro wire rope isolators, etc.) should be designed between the core of accelerometer (including the core components of the swing plate assembly) and the housing base to isolate the transmission of high-frequency vibrations to the sensitive core. The stiffness, damping, and load-bearing capacity need to be carefully designed. (3) Sealing and Filling Encapsulating silicon gel or silicone rubber with low modulus and high damping in the inner cavity of the accelerometer (usually between the core and the shell) is another very effective anti vibration measure (especially anti shock and high-frequency vibration). Silicon gel or silicone rubber provides damping and absorbs vibration energy; Support internal structure and suppress relative motion; Protect internal components from contamination and moisture. The sealing adhesive needs to have extremely low shrinkage stress, excellent thermal stability, good adhesion, low air release, and low permeability (especially for space applications). The sealing process (excluding bubbles and curing) is crucial, as poor sealing can actually introduce stress or contamination. (4) External installation and system level vibration isolation Optimize the installation interface to ensure that the installation base is flat and rigid. Tighten the connecting bolts evenly to the specified torque to avoid introducing local stress or reducing overall stiffness due to improper installation. At the same time, install appropriate external shock absorbers between the accelerometer and vibration sources such as engine mounts and aircraft structures. Select the type of isolator (such as metal rubber isolator, wire rope isolator, viscoelastic damping isolator) based on the characteristics of the main vibration frequency, and its natural frequency should be much lower (usually <1/√ 2 times) than the lowest main vibration frequency that needs to be isolated. The load-bearing capacity of the isolator, environmental adaptability (temperature, vacuum), and the impact on the low-frequency performance of the sensor also need to be considered. Test cases Taking the AC-9 series high-precision quartz accelerometer produced by Micro-Magic Inc as an example, the influence of vibration environment on the K0 index of the accelerometer is tested. Before vibration, the quartz accelerometer is in a 0g state, the product is powered on, data is collected for 1 minute, and take the average of the data, denoted as ; Start the vibration table under the following vibration conditions: 6g, random vibration at 200~2000Hz, wait for the vibration table to stabilize, collect data for 1 minute, and take the average of the data, denoted as ; Rotating vibration fixture, quartz accelerometer in 0g state, then power on the product, collect data for 1 minute, and take the average of the data, denoted as . By calculation, it can be concluded that: Conclusion The vibration problem of quartz flexible accelerometers is a system engineering issue that needs to be addressed throughout the entire process of design, manufacturing, testing, and application. When selecting and designing anti vibration measures, careful trade-offs must be made to ensure that the core performance indicators of the accelerometer are not significantly sacrificed while improving the anti vibration capability, and other environmental adaptability requirements are met. AC-9
阅读更多
为了防止用户误接电源输入线导致电源烧毁,电源输入端通常需要设置防反接电路。同时,为了确保输入电压在安全范围内,还需要对输入电压进行过压保护。图 1 所示的电路实现了防反接和过压保护的集成功能。其过压保护功能分析如下:当输入电压 Vin 在正常范围内时,稳压器 Z1 不会反向击穿,电阻 R2 和 R3 的电流基本为 0,晶体管 P1 的 Vbe 为 0,即 PNP 晶体管不导通,PMOS 管 Q1 的 Vgs 由电阻 R4 和 R5 的分压器决定。Vgs 大于导通阈值,PMOS 管导通,即电源正常工作;当输入电压 Vin 大于正常输入电压时,此时 Vin>Vbr,稳压器击穿,PNP 晶体管 Q1 导通,VCE≈0,即 PMOS 管的 Vgs≈0,PMOS 管关断,即实现过压保护。其反接保护功能分析如下:输入反接保护由NMOS管Q2实现。当电源正极从Vin输入时,NMOS管Q2的栅极电压Vgs为高电平。此时,Q2导通,Q1、负载RL和Q2形成回路,电路正常工作;当电源正极从下方的负极反接时,Q2截止,整个回路断开,电路停止工作,从而起到反接保护的作用。
阅读更多
在精密测量和控制领域,高精度电流/频率转换技术至关重要。Micro-Magic公司推出的AVI-F系列I/F转换模块已成为高性能惯性导航系统加速度计数据采集、弱电流信号数字采集等领域的理想选择。由于其优异的性能和稳定的性能,可满足高需求场景的需求。 AVI-F由电压基准、恒流源、积分器、积分臂、逻辑控制CPLD等组成。加速度计的电流信号可直接转换为脉冲频率,是一款高精度、高分辨率的模数转换器。AVI-F采用电荷平衡积分原理,具有信号无损采集、受电源等噪声干扰小的特点,是构建高性能惯性导航系统的理想电路。 AVI-F系列产品的核心优势是什么? 1. 高精度和高稳定性 AVI-F系列模块采用电荷积分法,最大输出频率可达256kHz,零点偏移低至10nA,综合非线性误差仅为20ppm,确保信号转换的高精度和高可靠性。其比例因子温度系数低至1ppm/℃,且在整个温度范围内均表现出良好的稳定性,适用于-45℃至70℃的严苛环境。 2.高标准硬件设计 电路板上采用高性能元器件,主要为表面贴装器件(SMD),这些器件尺寸小、精度高。电路板级采用精密恒流源和高精度万用表进行精确校准,包括对称性和线性度校准。 3.多功能输出接口 该模块支持三个独立的脉冲输出(X/Y/Z通道),每个通道包含正负电流脉冲信号。同时,还增加了一个RS422串口功能,以1kHz的频率发送脉冲累加信号,从而简化数据采集过程,提高系统集成效率。 4.低功耗和本地化设计 电源要求为±15V和+5V,稳态电流低至0.2A,功耗性能优异。所有元器件均100%国产,确保供应链安全,满足自主可控的需求。 AVI-F系列产品的典型应用 a. 惯性导航系统:精确转换加速度计信号以提高导航精度。b. 工业自动化:实时监测电流信号并优化控制过程。c. 研究仪器:高分辨率数据采集,用于辅助精密实验。 为什么选择AVI-F模块? AVI-F系列I/F转换模块集高精度、低功耗和多功能性于一体,是追求性能和可靠性用户的明智之选。无论是在严苛环境还是复杂应用中,它都能提供稳定高效的解决方案。 AVI-F无论您需要什么,Micro-Magic 都会在您身边。
阅读更多
根据两线电路的拓扑结构,电源电流经传感器调制后返回信号采集电路。如果电源输出部分未经任何处理,一旦传感器短路或用户操作不当导致短路,电源极有可能损坏或损坏信号采集电路。为避免这种情况,需要在为传感器提供24V电源的电路中增加一个限流电路,将电流限制在安全范围内(例如低于30mA),从而避免灾难性故障。下面介绍在设计 4-20mA 接口采集电路时,为传感器提供 24V 电源的限流保护电路。 当电流小于极限电流 Imax 时,电阻 R1 上的压降小于晶体管 P1 的导通电压 Vbe。电阻 R3 和 R4 分压,在场效应晶体管 Q1 的源极和栅极之间产生足够的电压差。此时,晶体管 P1 截止,晶体管 Q1 导通。电路处于正常工作状态。当电流增大到超过极限电流 Imax 时,电阻 R1 上的压降大于晶体管 P1 的导通电压 Vbe。此时,晶体管 P1 处于导通状态。输入电压直接施加到场效应晶体管 Q1 的栅极。此时,场效应晶体管 Q1 的源极和栅极电压近似相等,导致场效应晶体管 Q1 截止,电路断开,电路进入保护状态。这样可以避免过大的电流损坏负载。由于MMBT2907A的Vbe导通电压约为0.7V,且由Vbe/R1 = 25mA可知,其限流电流约为25mA。如果需要调整限流电流,只需调整电阻R1的阻值即可。
阅读更多
一分钟内快速获取产品信息 姿态航向参考系统姿态航向参考系统(AHRS)是一种关键的导航设备,它利用多传感器数据融合技术实时计算载机的三维姿态(俯仰角、横滚角)和航向角。其核心技术涉及微机电系统(MEMS)、惯性导航、信号处理和非线性优化等领域。本文将从数学模型、算法实现和误差补偿三个方面探讨其技术细节。 AHRS的原理和运动学方程 AHRS 的核心原理是多传感器数据融合,它通过互补传感器来弥补单个传感器的局限性。 1.传感器组成: a. 陀螺仪:它利用科里奥利效应测量角速度,并对其进行积分以获得姿态变化,但不存在零偏差漂移(随时间累积的误差)。b. 加速度计:测量比力(重力加速度+运动加速度),可用于静态或恒定速度下的姿态校准(横滚、俯仰)。c. 磁力计:测量地磁场的方向,提供绝对航向(偏航角),但易受硬磁/软磁干扰。d. 可选 GPS:辅助纠正位置和速度误差。 2.运动学方程 载机角速度和姿态更新的微分方程: 他们之中, 表示四元数乘法和 是陀螺仪测量的角速度(单位为弧度/秒)。 AHRS的核心架构和算法 AHRS的核心挑战在于如何整合来自陀螺仪(动态响应出色但存在漂移)、加速度计(静态精度高但易受运动干扰)和磁力计(提供绝对航向但易受干扰)的数据。主流算法如下: 1.卡尔曼滤波器 基于状态空间模型,通过预测(陀螺仪积分)和更新(加速度计/磁力计观测)迭代估计姿态。状态向量的构造如下,包括姿态误差角 以及陀螺仪偏差 . 以加速度计测量的重力矢量残差和磁力计测量的地磁场残差作为观测值,构建如下观测方程:在协方差调谐中,噪声协方差 加速度计通常设置为 以及噪声协方差 磁力计设置为 . 2.互补滤波算法 该方法对高频陀螺仪数据和低频加速度计/磁力计数据进行加权融合。其优点是计算量小,适用于嵌入式系统;缺点是参数调优依赖于经验,且动态性能有限。高频部分采用陀螺仪积分,低频校准采用加速度计/磁力计: 时间常数 通常需要 3.梯度下降优化算法 梯度下降优化算法主要有两种。Mahony 算法基于四元数非线性互补滤波,并通过 PI 控制器校正陀螺仪偏差;Madgwick 算法直接优化四元数,通过最小化传感器测量值和预测值之间的误差函数来实现,从而具有较高的计算效率,适用于低功耗场景。 他们之中, 是收敛速度因子,典型值范围为 0.1 ~ 0.5。 AHRS工程实施的挑战与应对措施 1.传感器误差和校准 陀螺仪的零点偏差需要在线估计和补偿(例如通过静态状态初始化);运动加速度会干扰重力方向的测量,因此需要通过高通滤波或运动状态检测来检测加速度计的动态干扰;需要通过建立温度补偿模型来校正温度变化对陀螺仪和加速度计的影响;磁力计的干扰需要硬磁/软磁校准(椭圆拟合或基于校准场的算法)。 2.动态环境适应性 高频振动会导致加速度计噪声增大,因此需要进行机械隔离或数字滤波。在进行快速机动(例如无人机翻滚)时,加速度计会失效,此时需要使用纯陀螺仪短时间工作。 3.实时性能和计算资源 高动态场景要求算法在毫秒级时间内完成迭代(例如无人机控制周期)。
阅读更多
选择双电源供电的主要原因是满足信号完整性、电路工作条件和测量精度方面的要求。这包括以下几个方面:1. 处理双向信号(交流信号)某些传感器(例如振动传感器、声音传感器和加速度传感器)输出的信号是双向的,这意味着它们的电压会在零参考点上下波动(正负电压)。如果仅使用单个电源,负半周期信号将被截断,导致失真。此时,使用正负电源(例如±5V、±12V)提供对称电压,可以使信号以0V为中心波动,从而保留正负半周期的完整信息,避免信号失真。2. 内部电路运行要求许多传感器在其内部电路中集成了运算放大器或模拟电路,用于信号放大或处理。这些器件需要正负电源才能实现以下功能:简化的电路设计:在单电源系统中,处理交流信号时需要设置“虚拟地”,这会引入额外的噪声并增加设计的复杂性。而正负电源自然地使用“地”(0V)作为参考点,无需额外的偏置电路,从而简化了设计并降低了噪声。最大化动态范围:许多高性能传感器和运算放大器需要双电源才能充分利用其输入/输出范围,避免非线性失真,并提高系统的线性度和动态范围。3. 抗干扰和噪声抑制双电源设计可以降低共模噪声干扰。共模噪声是指两条信号线对地之间的电压差。采用正负电源可以有效降低这种电压差,从而降低共模噪声干扰,尤其是在工业环境中,对称供电有助于提高信号的信噪比。
阅读更多
一分钟内快速获取产品信息 在当今自动驾驶、无人机和机器人技术蓬勃发展的时代,高精度、高可靠性的导航系统已成为智能设备的核心“大脑”。MEMS惯性技术结合双天线卫星导航系统 I3700由……推出 我司采用高精度MEMS技术 陀螺仪, 加速度计, 该设备采用多模多频GNSS接收机,实现快速高精度的定向和集成导航功能。它实时计算载体的位置、航向、姿态、速度等信息,抗遮挡和多径干扰能力强,可在山地隧道、城市峡谷、汽车、高速铁路等环境中实现长期、高精度、高可靠性的导航。支持GNSS实时RTK功能,提供标准化的用户通用协议,并具有良好的可扩展性。为各种场景下的多域应用提供便捷的导航解决方案。同时,I3700已通过IP68防护等级和CE认证,即使在恶劣环境下也能正常工作,满足工业级可靠设计的要求。 I3700的技术特点和亮点 1.阵列式MEMS-IMU的结构布局提高了姿态计算的精度。 为解决姿态计算误差较大的问题,本文提出了一种基于阵列MEMS-IMU数据融合的姿态计算系统。该系统采用多信息向量优化方法融合阵列MEMS-IMU数据,并利用动态卡尔曼滤波方法计算运动载体的姿态,从而显著提高复杂动态运动下的姿态计算精度。 2.支持在整个系统和频段内接收和计算GNSS信号 内置双天线定位和定向GNSS模块,支持全球所有主流卫星导航系统,可实现高精度、快速定位和定向。同时兼容所有频段,确保在全球任何地点都能获得最佳定位性能。内置卫星接收器具有强大的抗干扰能力,即使在复杂的电磁环境下也能提供精准定位。 3.高性能集成导航 惯性+GNSS导航技术结合自主研发的高精度集成导航算法,实现了0.8cm+1ppm的水平定位精度和0.2°的航向精度。即使GNSS信号暂时丢失(例如在隧道或地下车库中),惯性传感器仍能持续输出稳定的导航数据(陀螺仪零点偏差稳定性为2.5°/h,加速度零点偏差为30μg)。同时,多源数据融合算法支持外部里程计、DVL等辅助传感器,增强了复杂环境下的定位鲁棒性。 4.灵活易用的界面生态系统 全面覆盖接口,支持RS232/422、CAN(SAE J1939)、PPS同步信号,兼容4G DTU差分接入,易于与激光雷达、摄像头等外部设备连接。输出NMEA、RTCM、二进制协议和J1939标准消息,多种协议满足工业和车辆通信需求。 5.快速部署和智能配置 即插即用 (PnP) 模式使使用更加灵活,默认配置适应主流场景,并支持一键设置工作模式(车载、舰载、机载、基站)。用户友好的开发界面支持实时数据记录和可视化调试,缩短了集成开发周期。 应用场景:精准赋能数千个行业 1. 无人机和无人驾驶车辆:在物流配送和巡检作业中,I3700 提供厘米级定位和稳定的姿态输出,以确保在复杂路径中进行精确控制。 2. 智慧农业:结合农业机械自动驾驶系统,垄间导航误差小于2厘米,大大提高了播种施肥效率。 3. 海洋勘探和无人船:IP68防护设计,可应对潮湿的盐雾环境;双天线定向功能,可确保船舶航向精度;可协助进行水文调查和科学研究任务。 4. 工业机器人:在仓库AGV和工厂搬运场景中,通过与外部设备同步输入输出功能进行协调,可以实现毫米级的运动轨迹跟踪。 I3700 提供多种接口版本(MI0/MI1/MI2),以满足不同行业的需求。它配备标准开发套件和详细的技术文档,并支持定制化服务。该设备可连接千寻、移动等 CORS 站点,或自建 RTK 参考站,实现高精度全国覆盖。 I3700 精准测量世界,可靠掌控未来。无论您是追求技术前沿的开发者,还是深度参与行业的从业者, I3700将成为您探索智能导航的可靠伙伴。 I3700 无论您需要什么,Micro-Magic 都会在您身边。
阅读更多
1. 加速度传感器的工作原理和类型加速度传感器是一种常见的传感器,可以测量物体的加速度和倾斜角度,广泛应用于工业、医疗、体育等领域。加速度传感器通常由传感元件、信号处理电路和接口电路组成,能够感知物体的加速度或检测其运动状态的变化,并将这些数据转换为电信号输出。目前市场上主要有两种类型的加速度传感器:模拟传感器和数字传感器。数字加速度传感器的特点是易于与数字系统集成。然而,有时为了获得更高的精度、更低的噪声,满足不同的动态响应要求,同时控制成本,我们往往更倾向于选择模拟输出的加速度传感器。图 1 显示了典型模拟输出加速度计信号的处理流程。通常,为了提高集成度并降低成本,ADC 采样和数字滤波处理都集成在 MCU 或 DSP 内部。 2. 前置模数转换器抗混叠低通滤波器的设计在模数转换器 (ADC) 前端添加抗混叠低通滤波器是信号采样系统的关键设计。根据奈奎斯特采样定理,ADC 的采样频率 fs 必须至少是信号最高频率 fmax 的两倍(即 fs ≥ 2fmax),才能准确无误地再现原始信号。如果输入信号包含频率超过 fs/2(称为奈奎斯特频率)的分量,这些高频分量将被“折叠”到低频范围内,形成虚假信号(混叠)。混叠会永久性地污染有用信号,并且无法通过后续处理消除。实际信号可能包含噪声或无用的高频分量(例如电磁干扰、谐波),这些分量的频率可能超过 fs/2。即使输入信号本身带宽有限,ADC 的采样过程(尤其是离散化)也会引入量化噪声。抗混叠低通滤波器可以降低高频噪声的影响。抗混叠低通滤波器实际上是一个RC(电阻-电容)低通滤波器,其截止频率fc通常设置为略低于fs/2但略高于信号的有效带宽(例如,对于带宽为100 Hz的加速度计,fc选择为150 Hz),以确保只有频率低于奈奎斯特频率的信号通过。如果ADC采样时钟频率为2 kHz,则截止频率fc应设置为不高于1 kHz。截止频率fc的计算公式为fc = 1/(2π×R×C)。使用抗混叠低通滤波器可以降低背景噪声,从而提高加速度计的分辨率。通常,在设计中,带宽会限制在应用所需的最低频率范围内,以最大化加速度计的分辨率和动态范围。实际应用中,如果使用ADI的ADXL103或ADXL203,则其内部已集成低通滤波器。截止频率(-3dB点)由连接到输出端的外部电容C决定,只有将电容并联到输出引脚,并与内部输出电阻构成低通滤波器,才能实现抗混叠和噪声抑制功能。实际应用电路如图2所示,其对应的电容fc = 5 µF/C。 3. 数字滤波模拟信号经过抗混叠低通滤波器后被送至模数转换器(ADC)模块。在采样时钟的驱动下,生成连续的数据流。此时,数据中不可避免地仍包含噪声。为了滤除噪声,需要采用数字滤波技术对获取的数据进行处理。与模拟滤波器相比,数字滤波器通常具有更稳定的频率响应,能够精确抑制带外信号,具有良好的重复性,并且可以纯软件实现,也可以通过硬件加速实现FIR(有限脉冲响应)或IIR(无限脉冲响应)滤波器。数字滤波既可以纯软件实现,也可以通过硬件加速实现FIR或IIR滤波器。由于FIR滤波器的阶数较高,它们消耗更多的计算资源,更适合在DSP或高性能MCU上运行。它们的差分方程表达式如下图所示。 对于采用凯撒窗的120阶低通FIR滤波器,其阻带衰减通常超过60dB。与IIR滤波器相比,FIR滤波器具有更宽的过渡带和更大的群延迟,并且其实时响应速度不如IIR滤波器快。如果嵌入式平台的计算资源有限,或者为了获得更陡峭的过渡带,也可以使用IIR滤波器。与FIR滤波器相比,IIR滤波器具有更高的计算效率(可以用较低的阶数实现高性能),具有非线性相位变化,并且适用于加速度计,但其稳定性可能较差。极点位置需要仔细优化。IIR滤波器的差分方程的一般表达式如下图所示。 4阶椭圆IIR低通数字滤波器通常可以在通带纹波为0.5dB时实现超过60dB的阻带衰减。有时,为了获得平滑的输出结果,需要对上述滤波器特定窗口内的输出数据进行递归平均滤波,以降低噪声的影响。给定一个包含 N 个样本的信号序列 x[n],其中 n 为样本索引(从 0 到 N-1)。移动平均滤波通过在信号序列上滑动长度为 M 的固定窗口,并计算窗口内样本的平均值来实现。对于滑动窗口的每个位置 k,可以使用以下公式计算滤波后的输出 y[k]: 滑动窗口的大小 M 决定了平滑程度。较大的窗口可以更有效地平滑信号,但可能会导致响应延迟;较小的窗口可以更快地响应信号变化,但平滑效果可能较差。通常,当 ADC 采样时钟频率为 2000Hz 时,M 设置为 10。
阅读更多
一分钟内快速获取产品信息在技术飞速发展的时代,精确的惯性导航技术已成为自动驾驶、航空航天和海洋勘探等领域的核心需求。 G-F120H高精度 光纤陀螺仪由……推出 微型魔法公司凭借其卓越的性能和可靠性,为全球用户提供稳定、准确的导航解决方案,助力各行业迈向智能化的新高度。G-F120H高精度光纤陀螺仪凭借其光电元件的一体化设计,已成为导航级应用领域的领先产品。该产品在保证轻巧便携的同时,展现出卓越的惯性性能。通过采用先进的集成光学技术和FPGA闭环电子电路,G-F120H在精度、噪声控制和效率方面均优于同类产品。此外,产品内部的校准功能进一步优化了热抑制效果,而电子器件与光纤陀螺仪敏感环组件的分离式设计则确保了其广泛的环境适应性。 核心优势:突破技术壁垒1.极致精准,始终如一的可靠性零偏差稳定性低至 0.002°/h(1σ,100s),确保长期运行过程中姿态测量的高度一致性。全温零点偏差重复性≤0.05°/h,可在极端环境(-40℃至+65℃)下持续稳定运行。随机游走系数≤0.001°/√hr,有效抑制噪声干扰,获得更纯净的数据输出。2.坚固耐用,无畏挑战。通过严格的机械测试,确保产品在复杂环境下的精准可靠运行。随机振动(20Hz~500Hz,各轴振动15分钟),振动过程中零点偏差值的绝对值以及振动前后零点偏差值的平均值均小于0.05°/h。30g机械冲击(半正弦波,10ms),冲击前后零点位置变化值小于0.02°/h,保证了产品在机载、机载等高动态场景下的可靠性。3.高速通信,无缝集成支持RS-422双向串行通信,传输速率高达460.8kbps,兼容性强。数据帧包含32位有效陀螺仪数据和14位温度数据,并结合奇偶校验,确保信息的完整性和实时传输。 应用场景赋能多元化领域(1)无人机和航空:为机载航向和姿态系统提供亚度精度(0.05°),以确保飞行安全和稳定性。(2)海洋导航:是海洋陀螺罗经的理想选择,具有抗磁干扰(磁场灵敏度≤0.02°/h/Gs)和适应复杂海洋环境的能力。(3)工业自动化:精确定位(1cm 精度)和速度测量(0.03m/s 精度),为 AGV、机器人等提供高精度运动控制。 质量保证:由技术标准定义G-F120H系列严格遵循国际技术规范,并提供G-F120H-A/B/C三种型号,以满足不同场景的精度要求:(1)G-F120H-C:旗舰型号,具有最佳零偏稳定性和全温重复性,适用于航空航天级高精度任务。(2)G-F120H-B:兼顾性能和成本,适用于汽车和船舶应用等中高端市场。(3)G-F120H-A:经济实惠的选择,性能仍然超过行业基准,满足工业自动化需求。 选择微魔法,开启精准驱动的未来作为全球领先的惯性导航解决方案提供商, 微型魔法公司以创新为驱动力,不断突破技术极限。 G-F120H 光纤陀螺仪它不仅是一款设备,更是您迈向智能时代的可靠伙伴。 G-F120无论您需要什么,Micro-Magic 都会在您身边。 --
阅读更多
电压输出型传感器通常输出0-5V或0-10V的电压范围。如果出于成本考虑,我们不选择使用外部ADC转换芯片,而是对MCU芯片内的ADC模块进行采样,但由于STM32的ADC采集电压范围为0-3.3V,在这种情况下,我们需要如下图所示的采样电路。如图所示,R1 和 R2 构成一个电阻分压电路,将 0 至 5V 的输入电压转换为约 0 至 3V 的电压范围。后续的轨到轨运算放大器电压跟随器起到阻抗匹配的作用,将传感器与 ADC 采样模块隔离,并降低信号衰减。为防止过压和负压损坏后续的 ADC 模块电路,分别在电源和地线上增加了钳位保护二极管,确保 ADC 模块的输入电压始终在 -0.7V 至 3.3V + 0.7V 的范围内。同时,为了抑制高频噪声的影响,需要在 ADC 采样前增加一个 RC 低通滤波器。低通滤波器的截止频率应根据信号的带宽选择。例如,如果信号带宽为 100Hz,则截止频率可以设置为 100Hz 或略高一些,例如 1kHz。如果 R2 为 1.5K,C1 为 100nF,则截止频率 fc 近似等于 1KHz。
阅读更多
如果传感器模块与用户系统之间采用UART、SPI或IO方式通信,通常情况下,传感器模块的接口电压电平为3.3V,用户系统的电压电平也为3.3V,通常可以直接连接。但是,如果用户系统的接口电压电平为1.8V或5V,当模块与单片机系统进行数据交换时,由于通信双方电压电平不匹配,可能会导致通信失败、电流反向、功耗异常、电压异常等问题。本文将介绍几种常用的电平匹配方法,用户可根据实际情况选择合适的方法。1. 使用电平转换芯片将所需的两个转换电源分别连接到转换芯片的两侧,然后将转换所需的输入和输出信号分别连接到芯片的输入和输出端。所有转换部分均由芯片内部完成。下图所示为使用 SN74LVC2T45DCTR 的电平转换电路。该方案的优点是速度快、驱动力强、操作简便。缺点是成本相对较高。2. 使用 MOSFET 或晶体管进行电平转换如下图所示,这是一个双向电平转换电路。首先,我们分析一下数据从 3.3V 发送到 5V 的情况。当 UART1_TX 端为高电平时,MOSFET Q1 处于截止状态,UART2_RX 端被拉高至其电源电压。当 UART1_TX 端为低电平时,MOSFET Q1 导通,UART2_RX 端被 Q1 拉低至低电平,完成电平转换。其次,我们来分析数据从 5V 发送到 3.3V 的情况。当 UART2_TX 端为高电平时,MOSFET Q2 和体二极管均处于截止状态,UART1_RX 被 R3 上拉至高电平。当 UART2_TX 输出低电平时,MOSFET 不导通,但其体二极管会将 UART1_RX 拉低至低电平。此时,Vgs 大于 MOSFET 的导通电压,MOSFET 导通,进一步降低 UART1_RX 的电压。MOSFET 也可以用晶体管代替。该方案的优点是成本低,缺点是数据波特率通常不能超过 400 kbps。3. 利用电阻进行分压以转换电平此方案仅使用一种元件——电阻器,如下图所示。当3.3V电平模块向右侧发送数据时,电流仅流经限流电阻器,客户端接收端的电平在有效范围内。当5V电平客户端向左侧发送数据时,使用两个电阻器进行分压,左侧接收端的电压为5V * 2K / (1K + 2K) ≈ 3.3V。这种方案的优点是成本极低,便于PCB板布局。缺点是驱动能力较弱,无法实现很高的速度。通常情况下,采用这种方式的波特率不超过100 kbps。
阅读更多
一分钟内快速获取产品信息 在工业自动化和智能监控领域,准确的数据采集和可靠的设备状态分析是保障生产安全高效的关键。 ACM1000 数字的 MEMS振动传感器 由……推出 杭州麦新敏微科技有限责任公司由于其高精度、多参数输出和较强的环境适应性,已成为振动监测领域的理想选择。 ACM1000采用低噪声、低漂移、低功耗的三轴MEMS传感器,具有高频低噪声特性,尤其适用于高分辨率振动测量应用。在设备状态监测应用中,它能够尽早检测到机器故障。该产品不仅性能卓越,而且功耗极低。此外,即使在高冲击和高振动环境下,该传感器也能提供准确可靠的倾斜测量,而不会出现传感器饱和现象。 ACM1000产品的亮点包括以下几个方面:1.多参数综合测量ACM1000 可同时输出三个轴(X、Y、Z)的振动速度(0-50mm/s)、振动角度(0-180°)、振幅(位移0-30mm)、振动频率(1-100Hz)和温度数据,全面满足设备振动状态的监测要求。2.高精度和低噪音采用数字滤波技术和单晶硅电容式传感器,有效降低了噪声干扰,测量精度达到:振动速度:±1mm/s;振动角度:±0.001°/s;振动位移:±0.001mm。3.工业级耐用设计宽广的工作温度范围(-40℃~+85℃),适用于极端环境。可承受20000g冲击和10g振动,满足严苛工业场景的要求。平均故障间隔时间≥45000小时,确保系统稳定可靠运行。4.配置灵活,易于集成支持RS232/RS485/TTL/RS422/CAN等多种接口,兼容Modbus协议。可设置地址码(0x01~0xFF),支持多传感器组网,实现多点监测。内置磁性底座和螺丝安装孔,方便部署。 精准监测每一次振动,防患于未然,助力提升工业智能水平。选择 ACM1000 为您的设备配备“智能眼”! ACM-1000无论您需要什么,Micro-Magic 都会在您身边。 --
阅读更多留言