IF2700光纤惯性导航系统是一种小型光纤组合式惯性导航系统,由三轴集成光纤惯性测量单元(IMU)和卫星导航系统组成。它用于测量载体在三个方向上的位置、速度和姿态,并输出三个轴的角速度和角加速度。光纤惯性导航系统包含一个三轴集成光纤陀螺仪和一个三轴集成MEMS加速度计。加速度计灵敏地测量载体的三轴加速度信号,而陀螺仪灵敏地测量载体的三轴角速度信号。经过补偿和计算,即可获得载体的位置、速度和姿态;同时,采用卡尔曼滤波有效地融合了INS和GNSS信息,从而获得位置、速度和姿态的最优估计,提高了光纤惯性导航系统的可靠性和稳定性。
零件编号 :
IF2700订单(最小起订量) :
1产品系列及参数
|
| IF2700-A | IF2700-B | 单元 |
光纤陀螺仪参数 | |||
动态范围 | ±500 | ±500 | 度/秒 |
零偏稳定性 | ≤0.2 | ≤0.1 | °/h (1 σ,10s) |
零偏差重复性 | ≤0.2 | ≤0.1 | °/h (1 σ,10s) |
比例因子重复性 | ≤100 | ≤100 | 每百万 |
尺度因子非线性 | ≤100 | ≤100 | 每百万 |
随机游走系数 | ≤0.05 | ≤0.05 | ° /h1 /2 |
带宽 | ≥400 | ≥400 | Hz |
MEMS加速度计参数 | |||
偏差稳定性 (室温, 100,1σ) | ≤0.1 | ≤0.1 | mg |
偏差重复性 (室温) | ≤0.1 | ≤0.1 | mg |
动态范围 | ±20 | ±20 | g |
尺度因子非线性(1σ) | ≤100 | ≤100 | 每百万 |
集成导航参数 | |||
初始对准时间 (初始位置绑定后) | ≤10最小 | ||
航向精度 | 初始自对准 ≤1°/h(1σ) 维持 ≤0.5°/h(1σ) | ||
航向精度(GPS有效值) | 当双天线GNSS组合使用时: ≤ 0.2 °/L,L 为基线长度 | ||
速度精度(1) σ) | ≤ 0.2 米/秒 | ||
水平位置 | ≤3米(1σ(卫星单点定位) ≤0.1米(1σ卫星RTK差分定位精度为0.05米 | ||
高度 | ≤10米(1σ(卫星单点定位) ≤0.2米(1σ(卫星RTK差分定位精度:0.05米) ≤ 0.05(°)/h1/2 | ||
数据输出率 | ≥100赫兹 | ||
其他参数 | |||
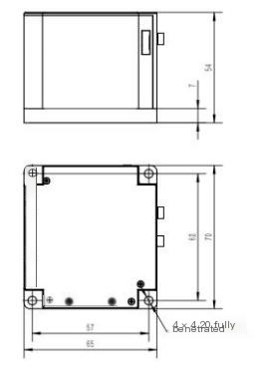
外部尺寸 | 70*65*54 | mm | |
开始时间 | ≤1 | 最小 | |
重量 | ≤500 | g | |
电源输入 | +12~+36 | V | |
工作温度 | -40~+60 | ℃ | |
储存温度 | -55~+85 | ℃ | |
功率纹波(Vpp) | ≤50 | mV | |
最大功耗 | < 8 | W | |
|
|
| |
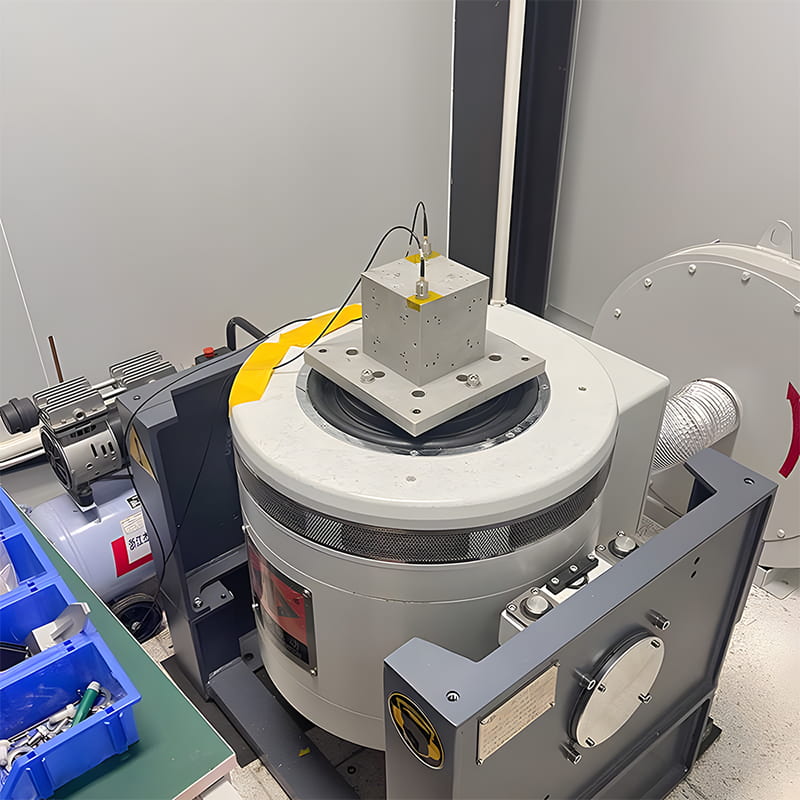
生产过程
产品尺寸
应用场景
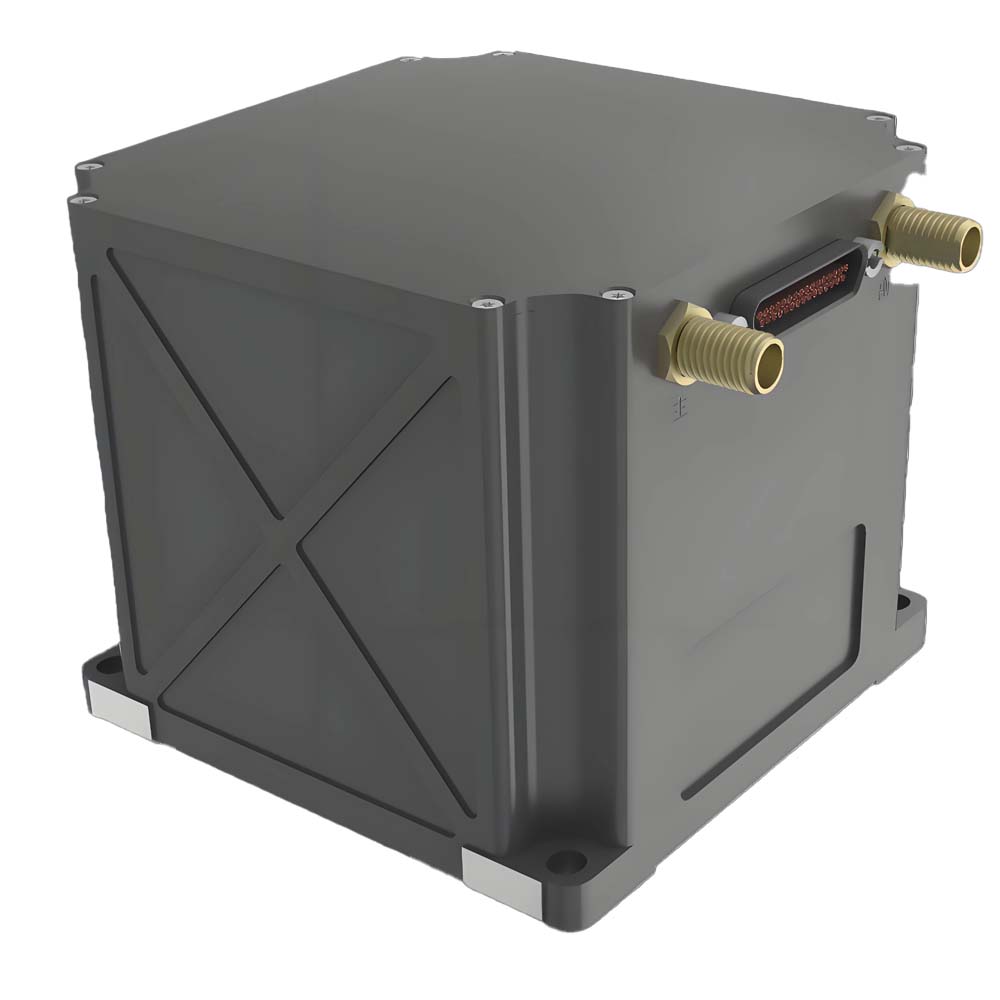
IF4030S光纤惯性导航系统主要由微型光纤陀螺仪、石英柔性加速度计、电源模块、采集计算模块和卫星导航模块组成。它具有体积小、重量轻、精度高等特点,适用于中小型无人机、光电吊舱、水下机器人等多种应用。其主要特点如下:→ 它有三个精度等级:低、中、高,对应的自北定位精度分别为 0.5°、0.25° 和 0.15°。→ 它具有多种工作模式,包括纯惯性模式、惯性/卫星组合模式、惯性/DVL组合模式、惯性/里程计组合模式、惯性/视觉组合模式以及航海罗盘模式。→ 它具备自寻北、传递对准、卫星辅助移动基座对准、高精度后处理和垂向测量等功能。→ 内置多种通信协议,串口波特率和输出协议均可配置→ 工作温度:-45℃~+70℃→ 它具有多种接口,例如 RS422、RS232、以太网和 PPS 输入/输出。→ 电源:12V~36V,功耗
查看更多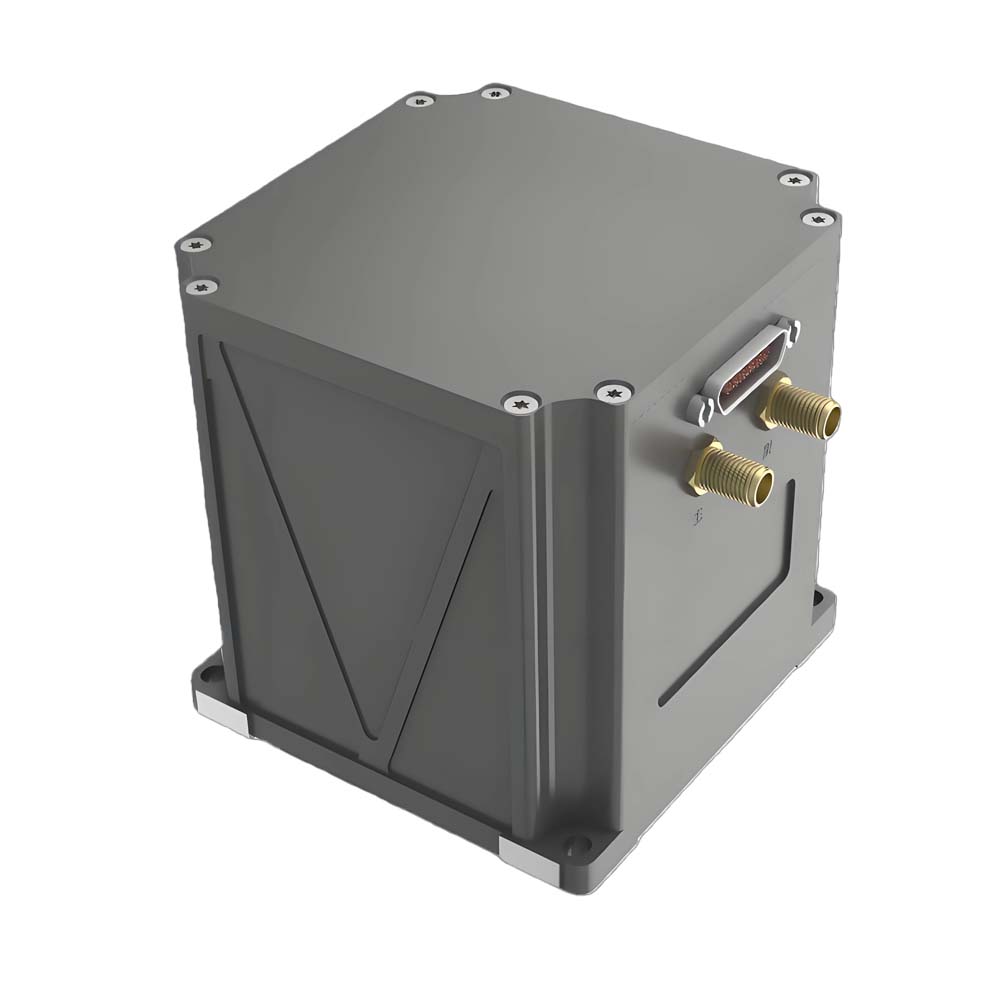
IF4030光纤惯性导航系统主要由微型光纤陀螺仪、石英柔性加速度计、电源模块、采集计算模块和卫星导航模块组成。它具有体积小、重量轻、精度高等特点,适用于中小型无人机、光电吊舱、水下机器人等多种应用。其主要特点如下:→ 它有三个精度等级:低、中、高,对应的自北定位精度分别为 0.5°、0.25° 和 0.15°。→ 它具有多种工作模式,包括纯惯性模式、惯性/卫星组合模式、惯性/DVL组合模式、惯性/里程计组合模式、惯性/视觉组合模式以及航海罗盘模式。→ 它具备自寻北、转移对准、卫星辅助移动基准对准、高精度后处理和垂向测量等功能。→ 内置多种通信协议,串口波特率和输出协议均可配置→ 工作温度:-45℃~+70℃→ 它具有多种接口,例如 RS422、RS232、以太网和 PPS 输入/输出。→ 电源:12V~36V,功耗
查看更多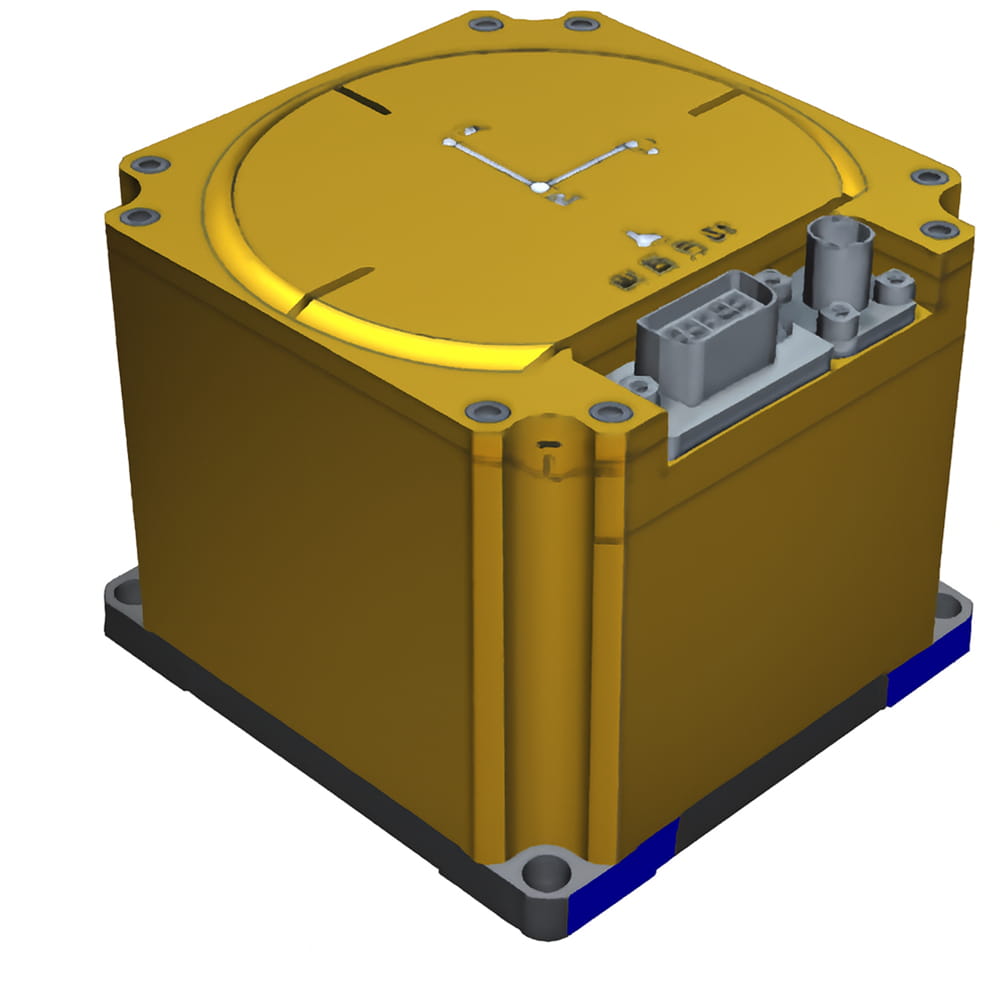
本文是关于 IF4010 相关 FOG-40 型惯性测量单元的具体技术要求,该型惯性测量单元可广泛应用于车载、舰载、机载等领域。
查看更多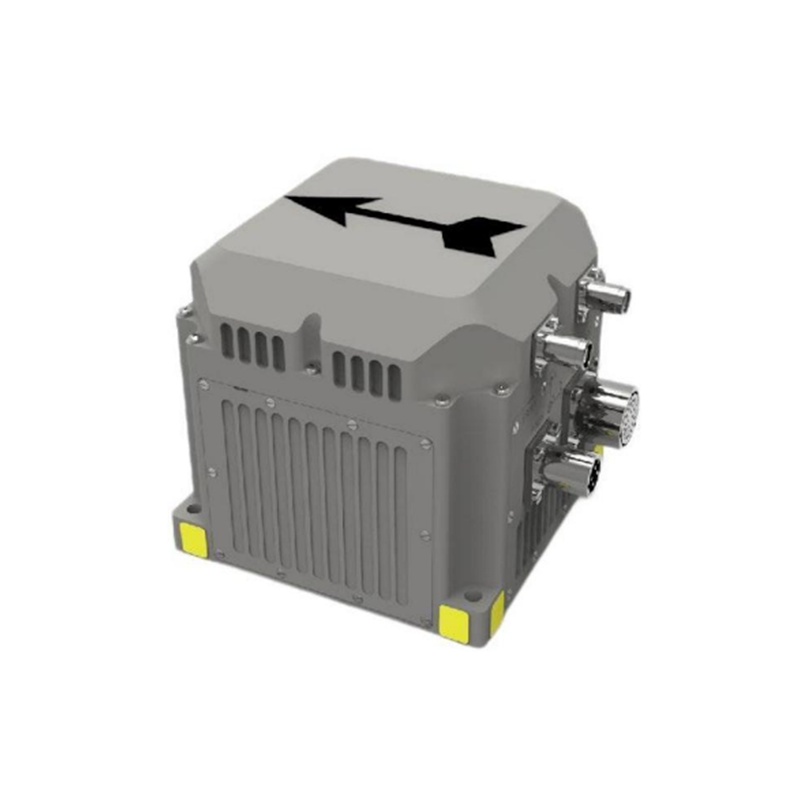
本产品内置三轴集成高精度光纤陀螺仪、三轴高精度石英柔性加速度计和移动测绘级多模多频GNSS接收机,支持自主北斗功能。通过先进的智能组合导航算法和卡尔曼滤波,针对GNSS遮挡和多径干扰进行了优化,可实现移动载体的高精度航向、姿态、速度和位置测量。该惯性导航系统还具有 GNSS/里程计/DVL/气压高度计等多种传感器接口,能够很好地满足城市峡谷等复杂环境下长期、高精度、高可靠性的导航应用要求,并可用于各种无人系统的导航和控制。产品特性包括:快速准确地确定初始航向和姿态,支持实时航向和姿态输出,内置GPS和北斗双模接收机,支持动态快速对准,INS/GNSS组合集成设计,支持IE后处理,增强型卡尔曼滤波算法,以及抗电磁干扰和抗振动能力。可应用于车载、机载、船舶导航、稳定性控制等领域。
查看更多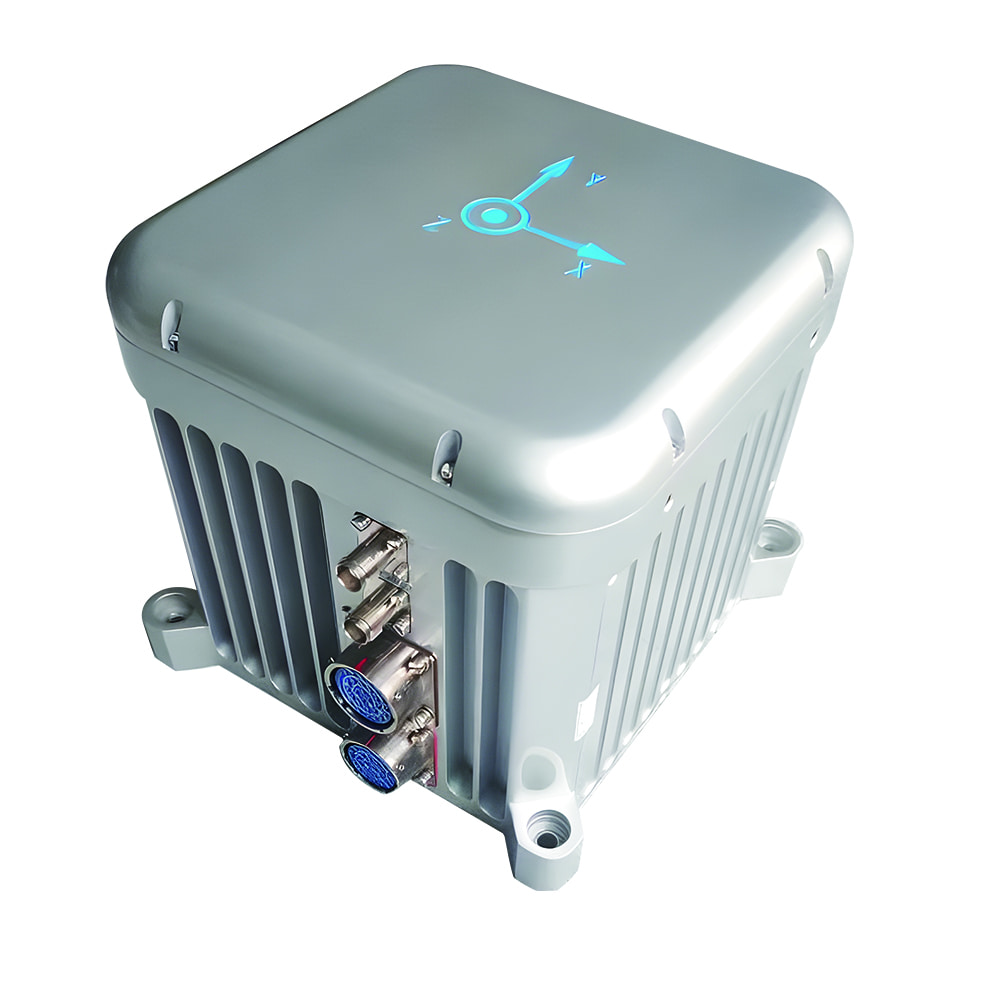
该产品配备高精度闭环光纤陀螺仪,满温为0.0。01°/h 和 a 1这款0μg高精度石英加速度计采用多传感器数据融合技术,将惯性测量与GNSS相结合,实现长期高精度综合导航。产品还具备后处理功能,可通过后处理软件提升产品的航向、姿态和位置精度。
查看更多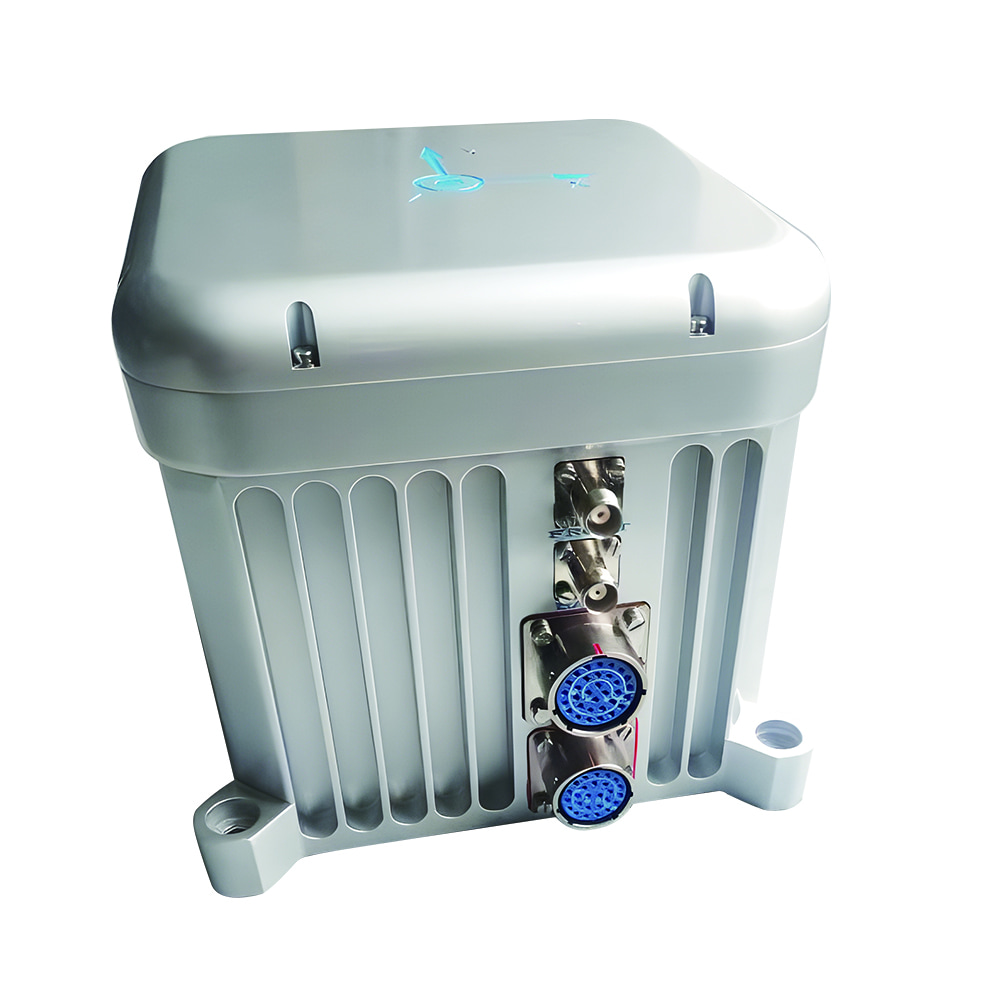
IF3700采用高精度闭环 光纤陀螺仪 完全温度为 0.01°/h 和 20 μg型高精度石英加速度计可实现高精度纯惯性姿态测量。它具有自主罗盘功能,无需外部辅助即可长时间保持姿态和航向精度。可作为大型无人机、无人船、无人潜艇等的主要导航设备,广泛应用于航空、航天、导航等相关领域。
查看更多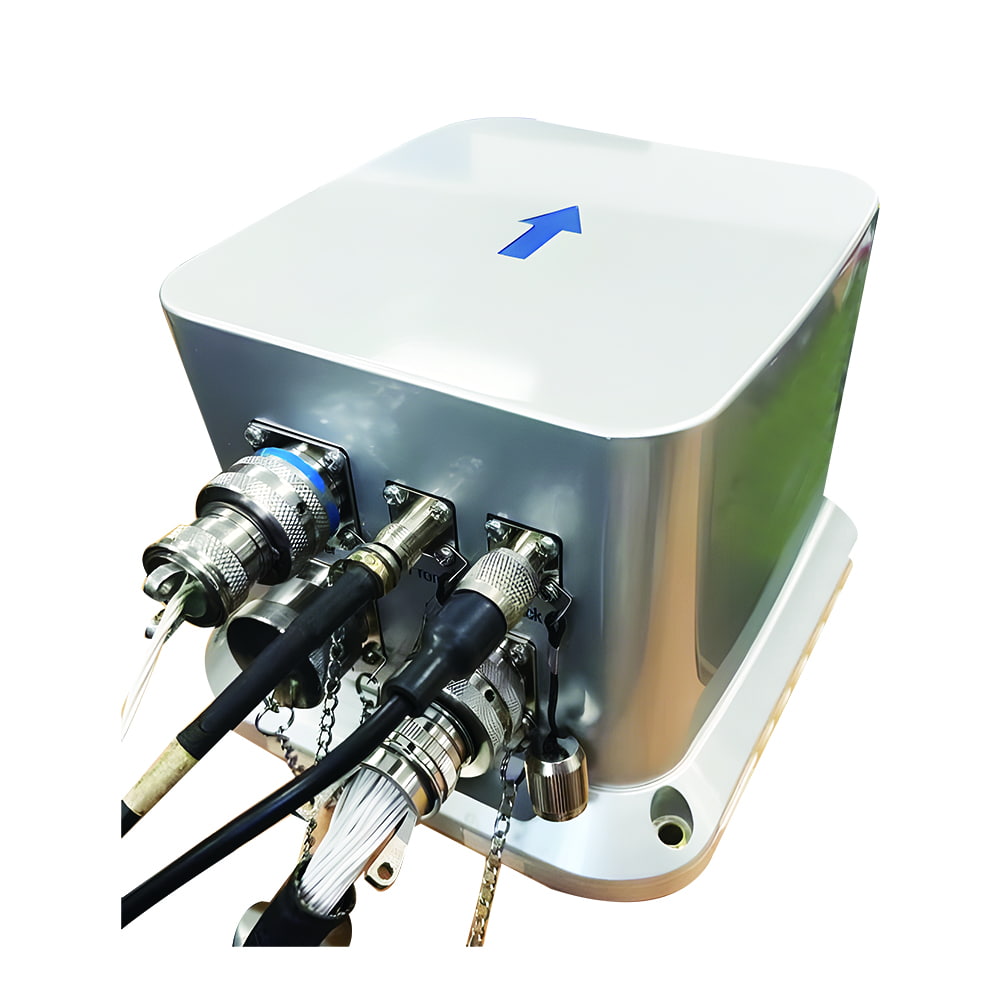
IF3500是自主研发的 光纤惯性导航系统 体积小、精度高,可实现0.1米精度的自主寻北。°该系统由一个零偏稳定性为 0.015 的光纤陀螺仪组成。°本产品配备高精度石英晶体加速度计和支持北斗功能的全系统多频卫星模块,可独立搜索北方,并支持单天线和双天线组合。此外,还搭载了优秀的导航融合算法,针对卫星遮挡、多径干扰等情况进行了优化。
查看更多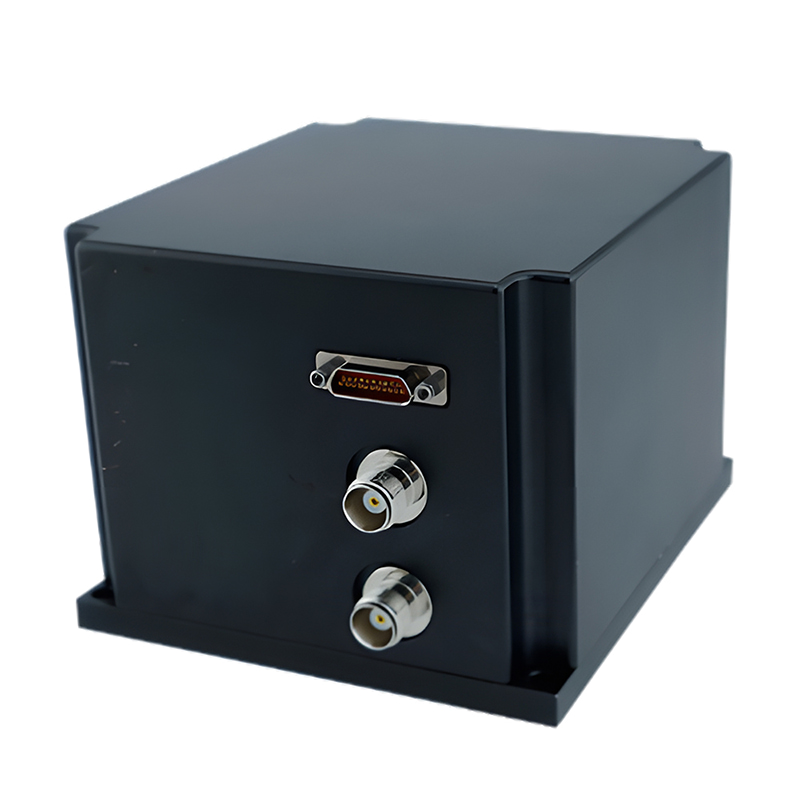
IF3000 由一个三轴集成驱动器组成。 光纤陀螺仪本产品包含石英晶体加速度计和支持北斗功能的全系统多频卫星模块。它配备了优秀的导航融合算法,即使在卫星失锁的情况下也能持续输出稳定可靠的导航信息。经过温度补偿和校准后,系统在整个温度范围内都能保证精度。本产品接口丰富,可连接里程计、数字速度计等传感器,具有良好的可扩展性,并可定制多种声明协议。
查看更多留言