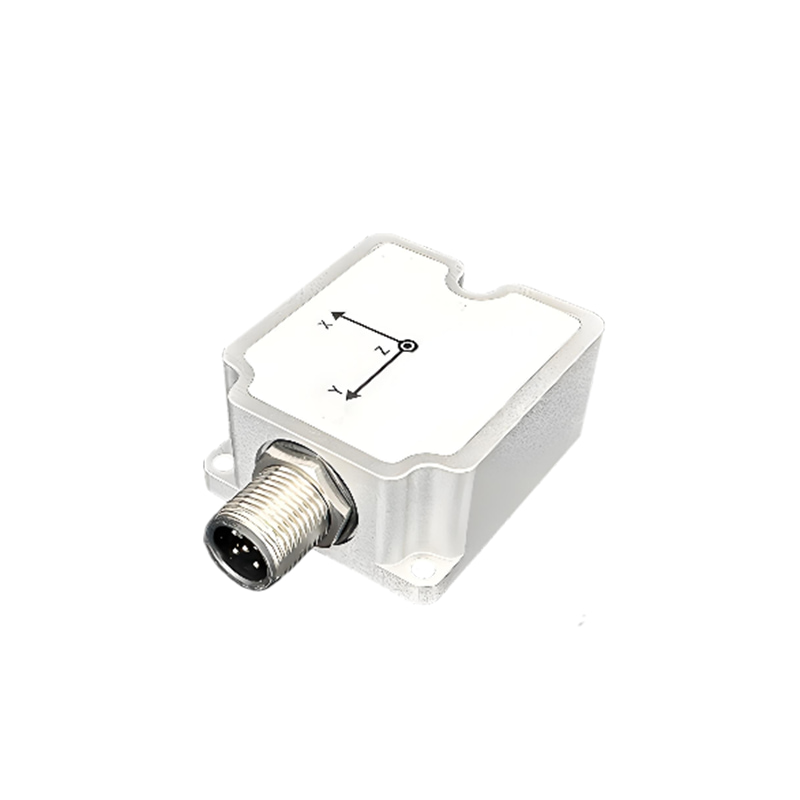
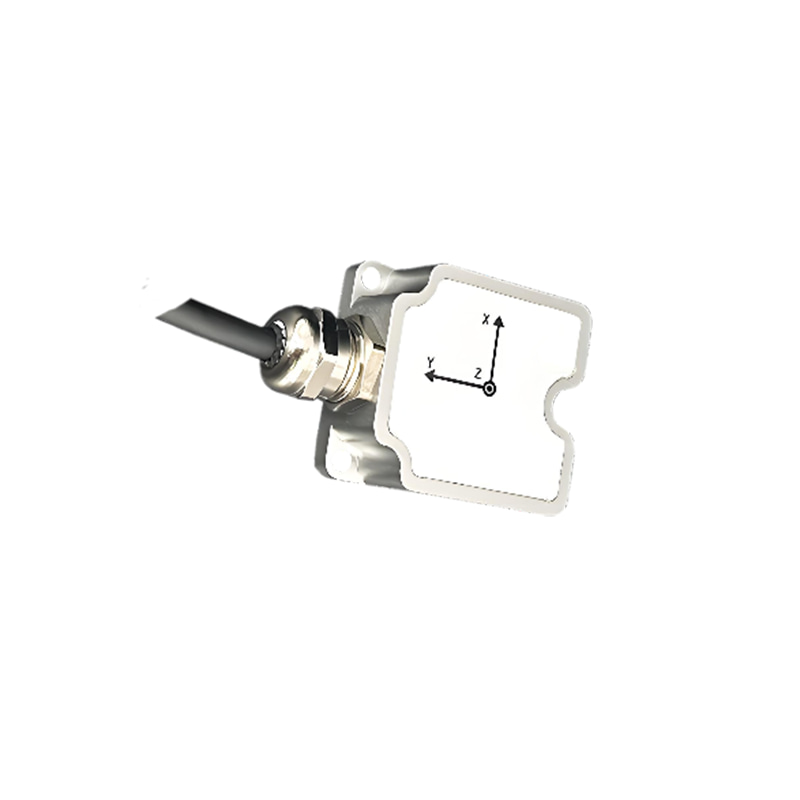
U3700系列是一款IMU/VRU/AHRS传感器,由阵列式MEMS-IMU和磁力计组成。它配备了自主研发的自适应扩展卡尔曼滤波、IMU噪声动态分析算法和载体运动状态分析算法,能够在高动态条件下满足姿态角精度要求,并降低航向角漂移。
每个传感器在出厂前都会经过精细的补偿,包括温度、零点偏差、比例因子和交叉轴补偿。
U3700系列传感器可通过UART(RS-232/TTL)、RS-485、CAN等多种接口传输数据,并具备丰富的用户配置选项。U3700系列可通过外部触发与系统同步,也可通过同步输出功能与雷达、摄像头等外部系统同步。多功能上位机(GUI)可帮助用户快速评估产品,功能包括但不限于模块配置、数据显示、固件升级、数据记录等。
零件编号 :
U3700-A订单(最小起订量) :
1提前期 :
5产品系列及参数
| 姿态精度 | U3700-A | 单元 |
| 俯仰角(±90°)/横滚角(±180°)(静态) | 0.15(标称值),0.2(最大值) | ° |
| 俯仰角(±90°)/横滚角(±180°)(动态) | 0.15(标称值) 0.3(最大值) | ° |
| 偏航角(±180°)静态漂移 2 小时(6 自由度)① | 0.15(标称值),0.2(最大值) | ° |
| 偏航(±180°)动态漂移(6自由度)② | 9 | ° |
| 磁辅助(AHRS)③ | 2(标称值),3(最大值) | ° |
| 偏航旋转误差(6自由度)(旋转速度低于100°/s)④ | <0.8(标称值) 3(最高) | ° |
| 笔记: ① 模块水平静止2小时。 ② 该模块在室内机器人上运行 1 小时后进行测量,1σ ③ 地磁校准后,当周围区域没有磁场干扰时,需要将产品配置为 AHRS 模式。 ④ 转盘连续旋转 10 圈,航向角累积误差。 | ||
| 陀螺仪 | U3700-A | 单元 |
| 测量范围 | ±2000 | 度/秒 |
| 解决 | 16 | 少量 |
| 比例因子(100°/s)① | <500(标称值) 600(最大值) | 每百万 |
| 非线性② | ±0.05 | %Fs |
| 噪声密度③ | 0.015 | °/s/√Hz |
| 3dB带宽 | 90(标称值),200(最大值) | Hz |
| 零速输出④ | 度/秒 | |
| 采样率 | 1000 | Hz |
| 零偏差不稳定性(Allan,1σ) | 3 | 摄氏度/小时 |
| 零偏差稳定性(10秒,1σ) | 10 | 摄氏度/小时 |
| 零偏差重复性(1σ) | 15 | 摄氏度/小时 |
| 角度随机游走(Allan 1σ) | 0.42 | °/√h |
| 全温零偏压-40-85℃⑤ | 0.07(标称值),0.2(最大值) | 度/秒 |
| 加速度计灵敏度(所有 3 个轴) | 0.1 | °/s/g |
| 笔记: ①:将转盘沿两个方向各旋转10次,并取平均值。 ②:指定范围内与最佳拟合线的最大偏差 ③:检验样本均值 ④:在初始零偏差校准之后,可以在算法引擎中实时估计零偏差。 ⑤:实验室温度箱转盘测得的温度上升斜率小于3℃/分钟。 | ||
| 加速度计 | U3700-A | 单元 |
| 测量范围 | ±12 | g |
| 解决 | 16 | 少量 |
| 初始偏差漂移 | 5(最高) | mg |
| 非线性 | 0.5 | %Fs |
| 3dB带宽 | 80(标称值),200(最大值) | Hz |
| 采样率 | 1600 | Hz |
| 零偏差不稳定性(Allan,1σ) | 0.03 | mg |
| 零偏差稳定性(10秒,1σ) | 0.07 | mg |
| 零偏差重复性(1σ) | 0.34 | mg |
| 角度随机游走(Allan,1σ) | 0.08 | 米/秒/√h |
| 全温零偏压-40-85℃ (1σ) | 2(标称值),3(最大值) | mg |
| 磁力计 | U3700-A | 单元 |
| 范围 | / | 高斯 |
| 分辨率(Fs=2G) | / | m高斯 |
| 采样 | / | Hz |
| 线性度(最佳拟合直线 Fs=2G) | / | 联邦百分比 |
| 温度传感器 | U3700-A | 单元 |
| 范围 | -40 ~ +85 | ℃ |
| 偏移误差 | ±1 | K |
| 机械/环境 | U3700-A | 单元 |
| 电源 | 4.8 ~ 48 (USB/UART(RS-232/TTL)) 7~48(RS485/CAN) | V |
| 功耗 | 300 | mW |
| 工作温度 | -40 - 85 | ℃ |
| 开始时间① | 2 | s |
| 尺寸 | M12连接器接口:58.5*40*20 PG连接器接口:40*36*16 | mm |
| 重量 | <75 | g |
| 壳体材料及工艺 | 铝合金CNC | |
| 组装螺丝 | M3 | |
| 防震 | 1.0mm(10Hz-58Hz)&≤20g(58Hz-600Hz) | |
| 冲击(持续时间) <1毫秒) | 2000 | g |
| 环境保护 | RoHS 指令 2011/65/EU | |
| EMC | CE | |
| IP等级 | IP68 防水 | |
| 跌落测试 | 在75厘米高的实验平台上自由落体3次 | |
| 温度冲击 | 在1小时内将温度从-40℃升至85℃,共5次 | |
| 笔记: ① 启动时间是指系统关闭并输出有效数据所需的时间。在此期间,模块应保持静止状态。 | ||
| 界面 | 参数 | 健康)状况 | 敏 | 普通的 | 最大限度 | 单元 |
| UART | 波特率① | 9600 | 115200 | 921600 | bps | |
| 起始部分 | 1 | 少量 | ||||
| 数据长度 | 8 | 比特 | ||||
| 停止位 | 1 | 少量 | ||||
| 校验和 | 没有任何 | 少量 | ||||
| 输出帧率② | 0 | 100 | 1000 | Hz | ||
| 输入阻抗 | RS-232 | 3 | 5 | 7 | kΩ | |
| 输出阻抗 | 300 | 1000万 | Ω | |||
| 能 | 波特率③ | 125 | 500 | 1000 | 千比特/秒 | |
| 输出帧率④ | 5 | 100 | 200 | Hz | ||
| 输入阻抗⑤ | 使用 120 Ω 电阻器 | 120 | Ω | |||
| 不带 120 Ω 电阻 | 19 | 30 | 52 | kΩ | ||
| RS485 | 波特率 | Modbus | 921600 | 115200 | 115200 | bps |
| 非Modbus | 921600 | 115200 | 460800 | bps | ||
| 起始部分 | 1 | 少量 | ||||
| 数据长度 | 8 | 比特 | ||||
| 停止位 | 1 | 少量 | ||||
| 校验和 | 没有任何 | 少量 | ||||
| 输出帧速率 | Modbus | 0 | 10 | 50 | Hz | |
| 非Modbus | 0 | 100 | 250 | Hz | ||
| 输入阻抗⑤ | 使用 120 Ω 电阻器 | 120 | Ω | |||
| 不带 120 Ω 电阻 | 48 | kΩ | ||||
| 触发销 | 逻辑电压⑥ | 高的 | 2 | V | ||
| 低的 | 0.6 | V | ||||
| 延迟⑥ | 从触发到数据传输 | 800 | us | |||
| 笔记: ① 如果需要修改,请参考说明书和编程手册。 ② 该传感器支持 1、5、10、50、200、250、500 和 1000 Hz 的数据输出。 ③ 如果需要修改,请参考说明书和编程手册。 ④ 该传感器支持 5、10、50、100 和 200 Hz 数据输出。 ⑤ 默认情况下,未连接 120 Ω 电阻器。 ⑥ 有关触发时间和配置,请参阅同步功能章节和说明及编程手册。 | ||||||
生产过程
更多类似产品
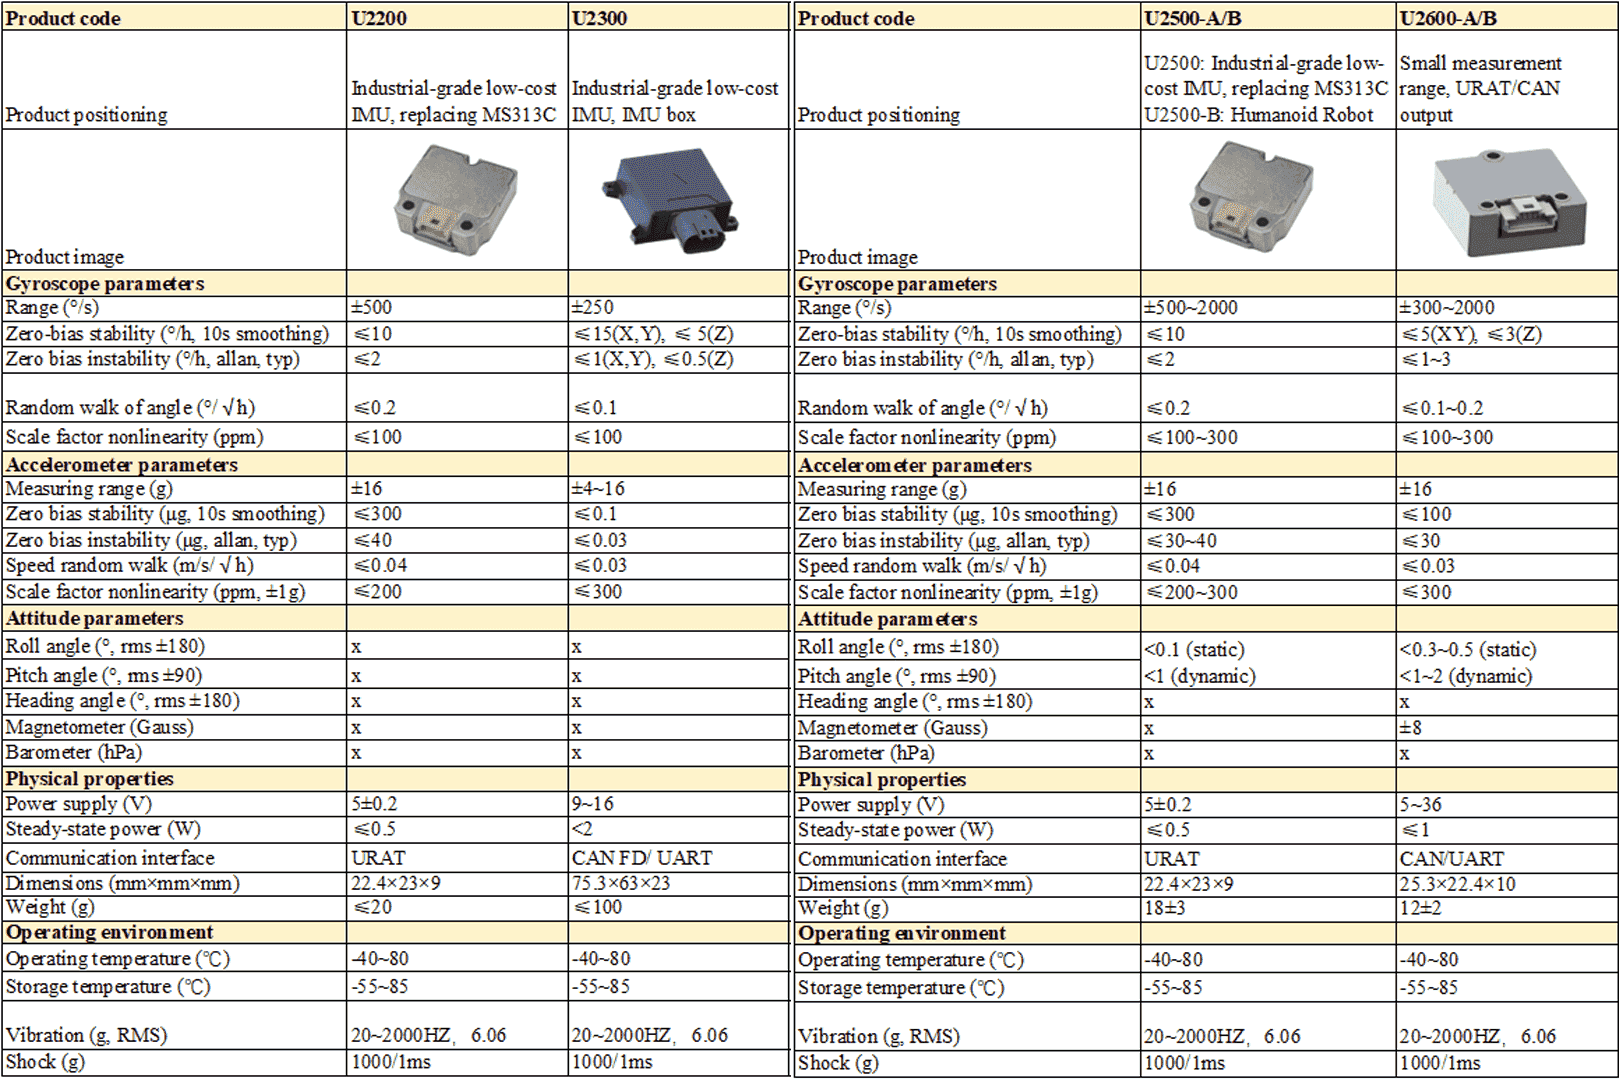
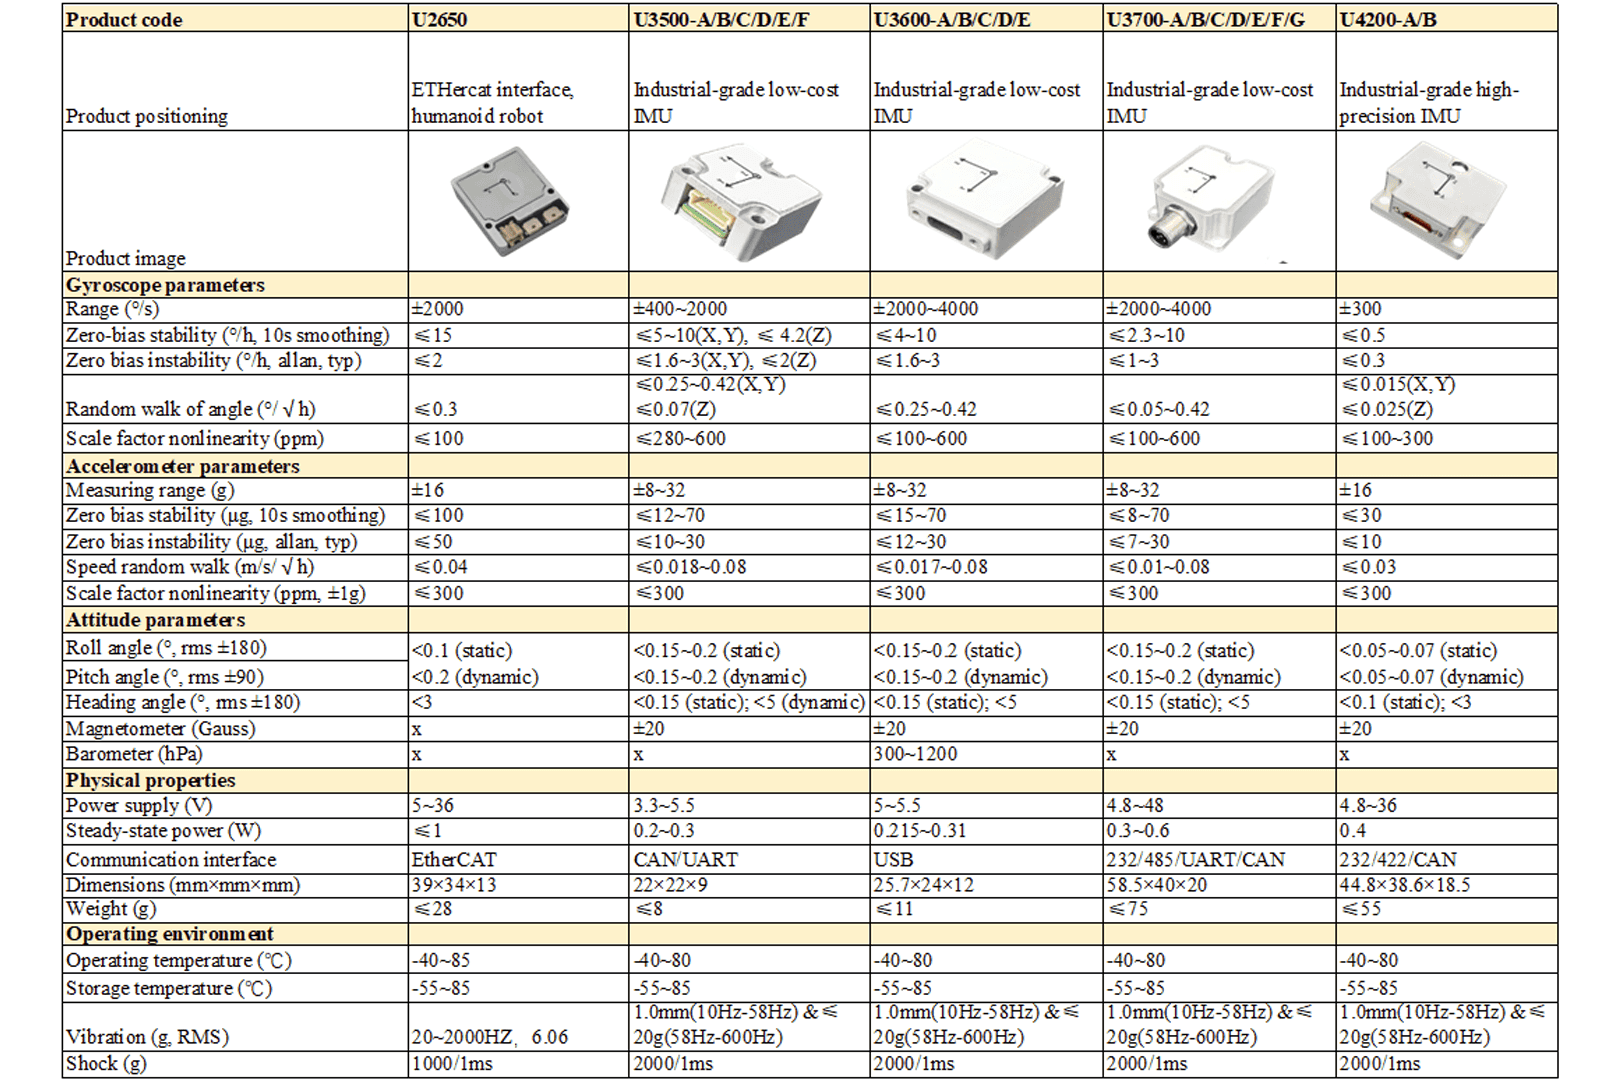
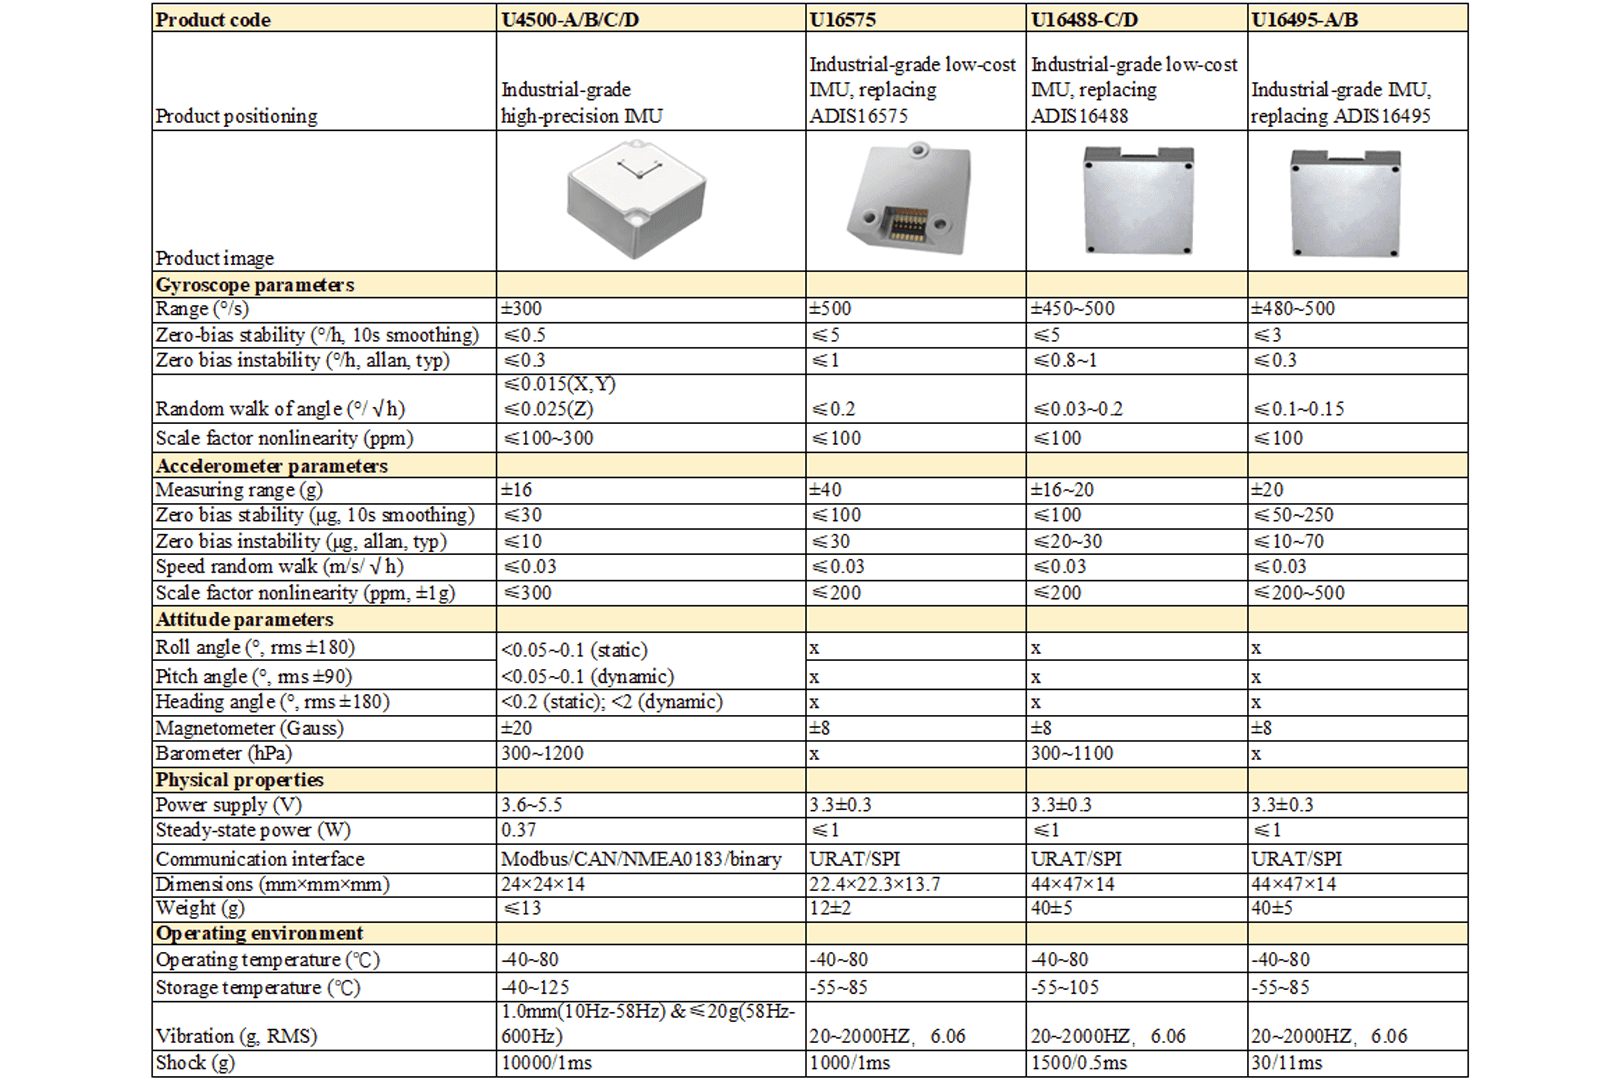
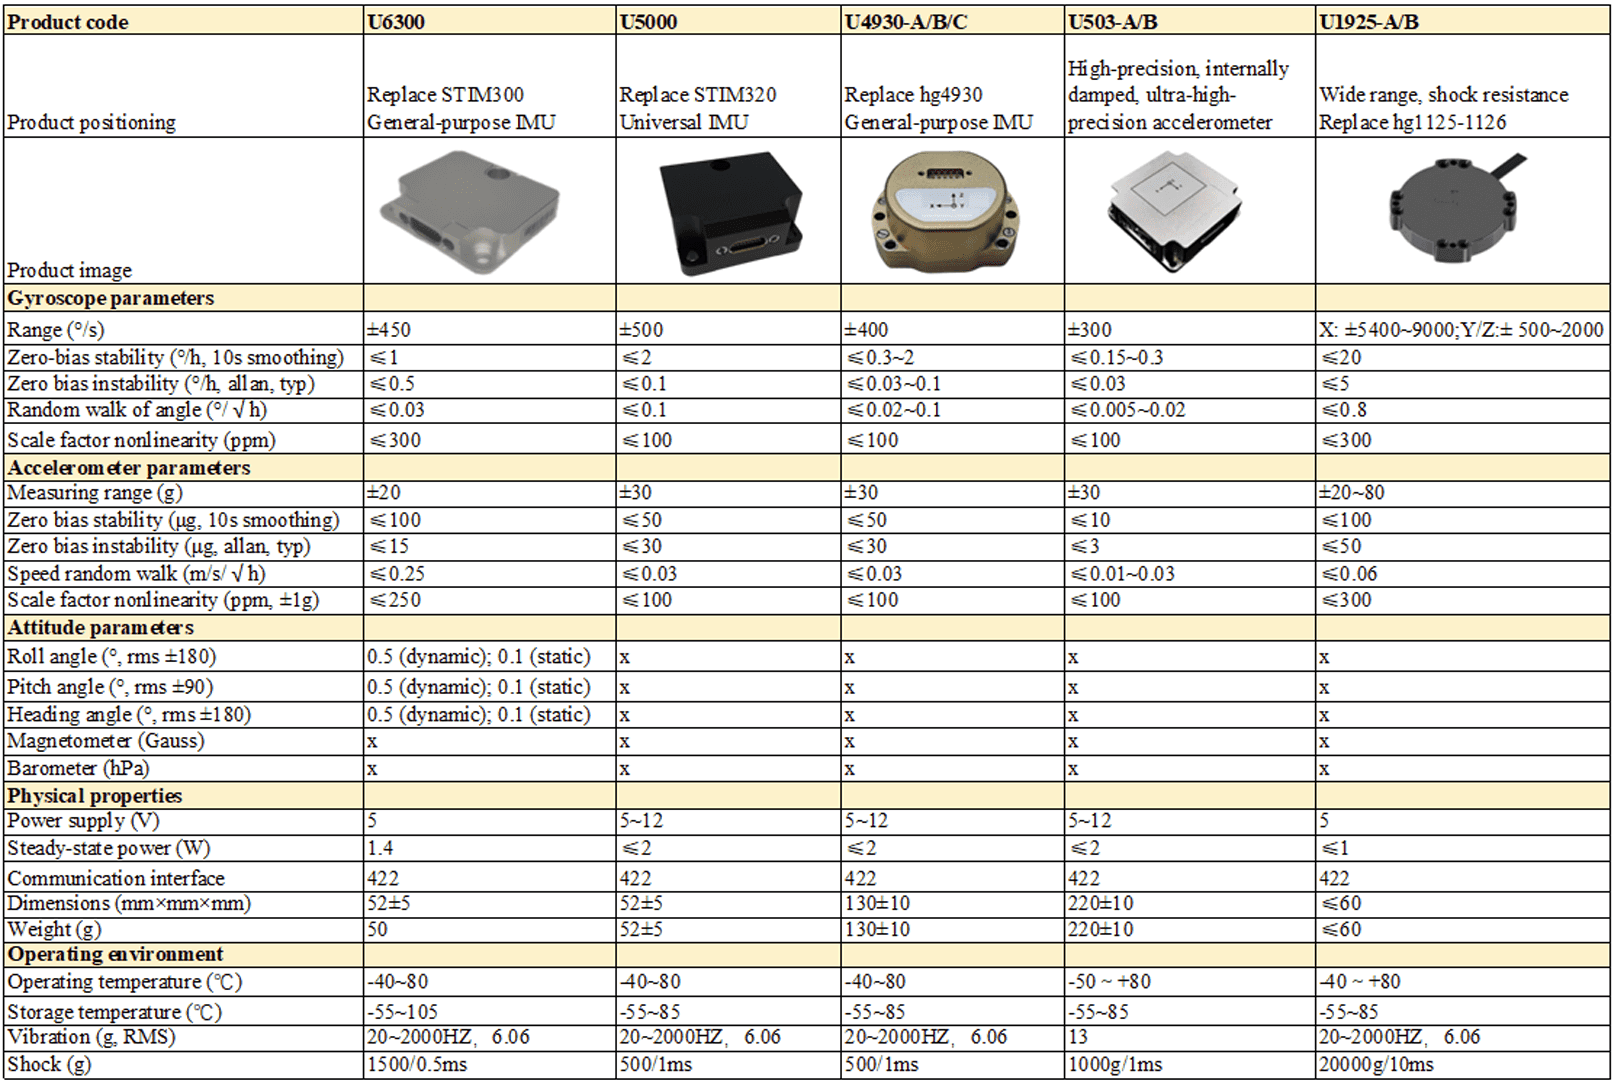
产品尺寸

应用场景
常问问题
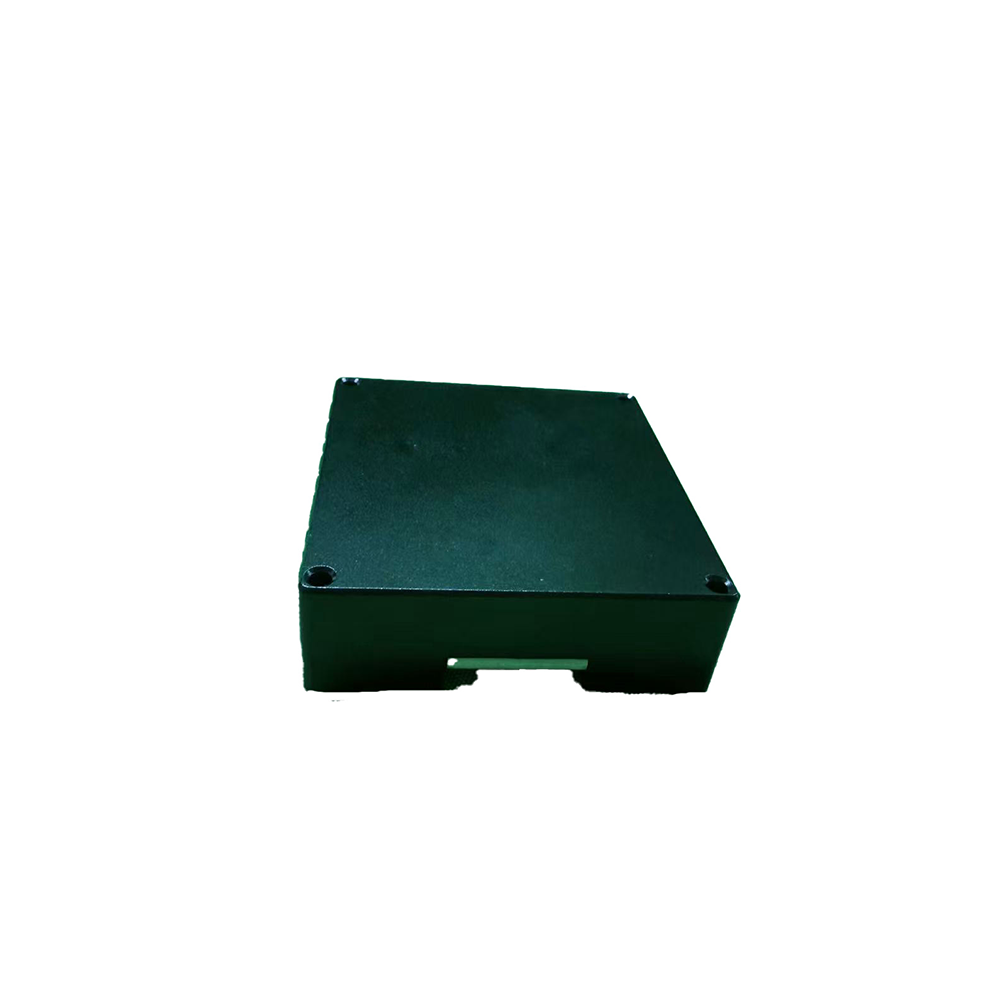
U16488 是我们自主研发的十轴 MEMS 惯性传感器模块。它由三轴陀螺仪、三轴加速度计、三轴磁力计和气压计组成,具有高精度和高分辨率,能够捕捉细微的振动和倾斜。强大的程序输出使其能够感知大动态范围内的动作。所有模块出厂前均经过超宽温度范围的精密温度补偿和独立校准,确保每个模块在各种极端工作条件下都能稳定运行,并保证产品性能的高度一致性。
查看更多
U3700系列是一款IMU/VRU/AHRS传感器,由阵列式MEMS-IMU和磁力计组成。它配备了自主研发的自适应扩展卡尔曼滤波、IMU噪声动态分析算法和载体运动状态分析算法,能够在高动态条件下满足姿态角精度要求,并降低航向角漂移。 每个传感器在出厂前都会经过精细的补偿,包括温度、零点偏差、比例因子和交叉轴补偿。 U3700系列传感器可通过UART(RS-232/TTL)、RS-485、CAN等多种接口传输数据,并具备丰富的用户配置选项。U3700系列可通过外部触发与系统同步,也可通过同步输出功能与雷达、摄像头等外部系统同步。多功能上位机(GUI)可帮助用户快速评估产品,功能包括但不限于模块配置、数据显示、固件升级、数据记录等。
查看更多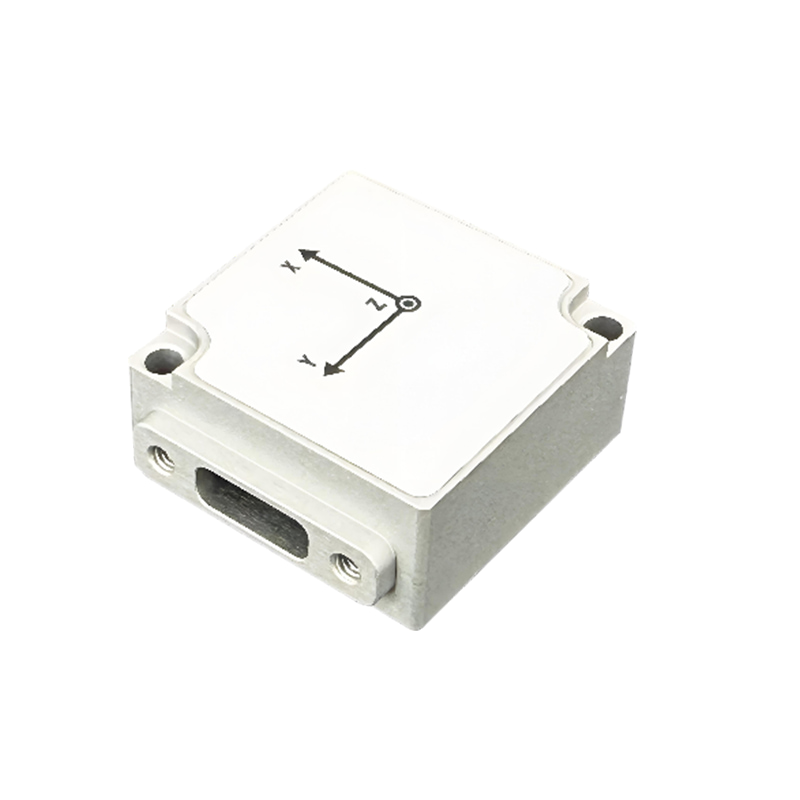
U3600系列产品是由阵列式MEMS-IMU、磁力计和气压计组成的IMU/VRU/AHRS传感器,并配备了自主研发的自适应扩展卡尔曼滤波、IMU噪声动态分析算法和载体运动状态分析算法,能够满足高动态条件下的姿态角精度要求,并降低航向角漂移。 所有传感器在出厂前均经过精细补偿,包括温度补偿、零点偏差补偿、比例因子补偿和交叉轴补偿。U3600系列传感器通过USB接口传输数据,并具有丰富的用户配置选项。多功能上位机(GUI)可帮助用户快速评估产品,包括但不限于模块配置、数据显示、固件升级、数据记录等。
查看更多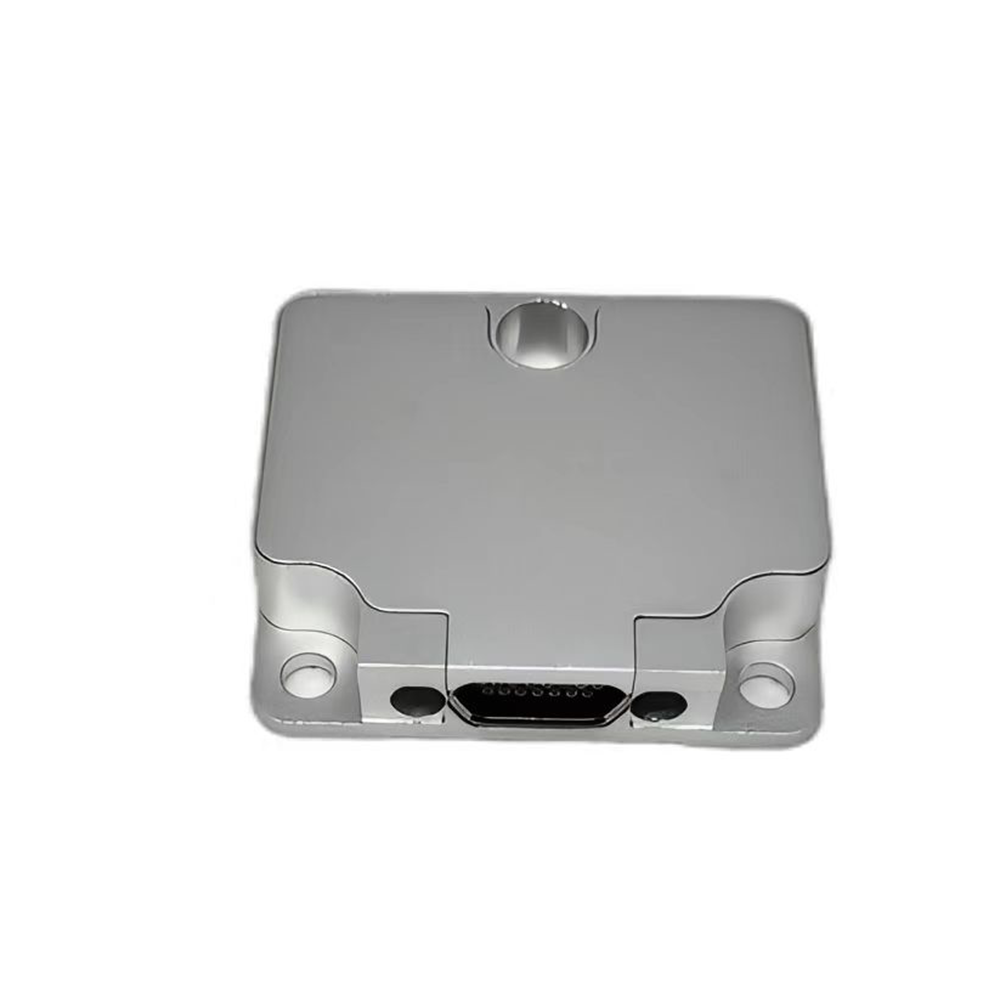
U6300 IMU 是一款基于微机电系统 (MEMS) 技术的惯性测量单元 (IMU)。它内置高性能三轴 MEMS 陀螺仪和三轴 MEMS 加速度计,支持输出角速度、加速度和姿态角等信息。 U6300 具有高可靠性和强大的环境适应性,是 STIM300 的理想替代品。它通过了最严格的测试,在噪声、零点稳定性、非线性和温度漂移方面均表现出色。该产品可广泛应用于智能驾驶、工程、民用及特种无人机、AGV(自动导引车)、铁路、移动通信和人员导航等领域。
查看更多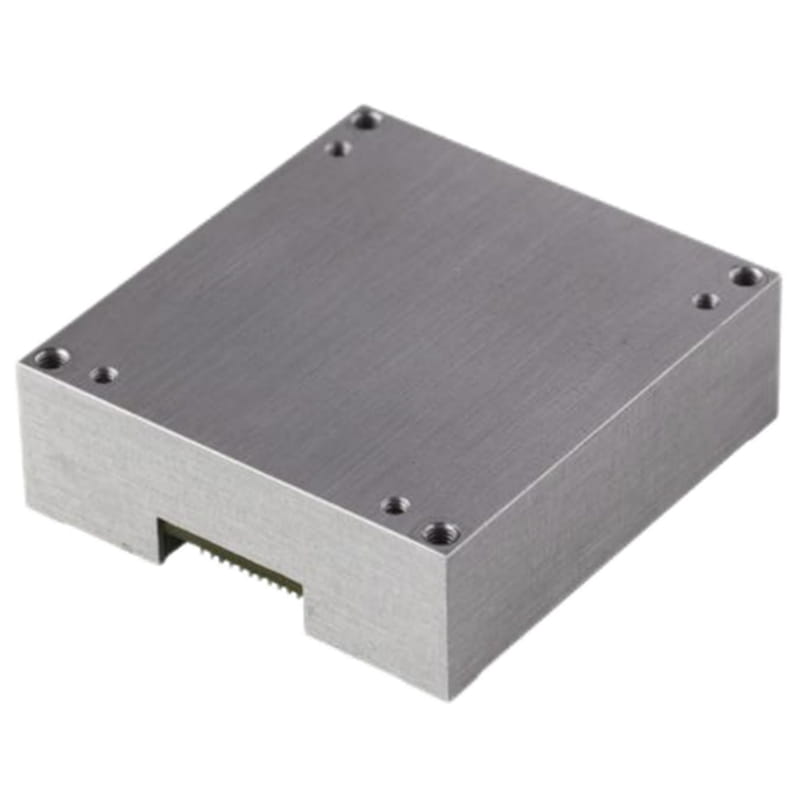
U6488系列惯性测量单元(IMU)内置三轴陀螺仪和三轴加速度计,用于测量载体的三轴角速率和三轴加速度。经误差补偿(包括温度补偿、安装偏差补偿、非线性补偿等)后,陀螺仪和加速度计的数据通过串口按照约定的通信协议输出。它们可用于载体的精确导航、控制和动态测量。本产品采用高精度MEMS惯性器件,具有体积小、过载能力强、可靠性高、硬度高等特点,即使在恶劣环境下也能精确测量运动载体的角速率和加速度信息。 U6488系列包含四款型号:U6488-B、U6488-C、U6488-D和U6488-E。这四款型号外观和接口性能一致。除U6488-E外,其余型号均内置三轴磁力计和数字气压计。
查看更多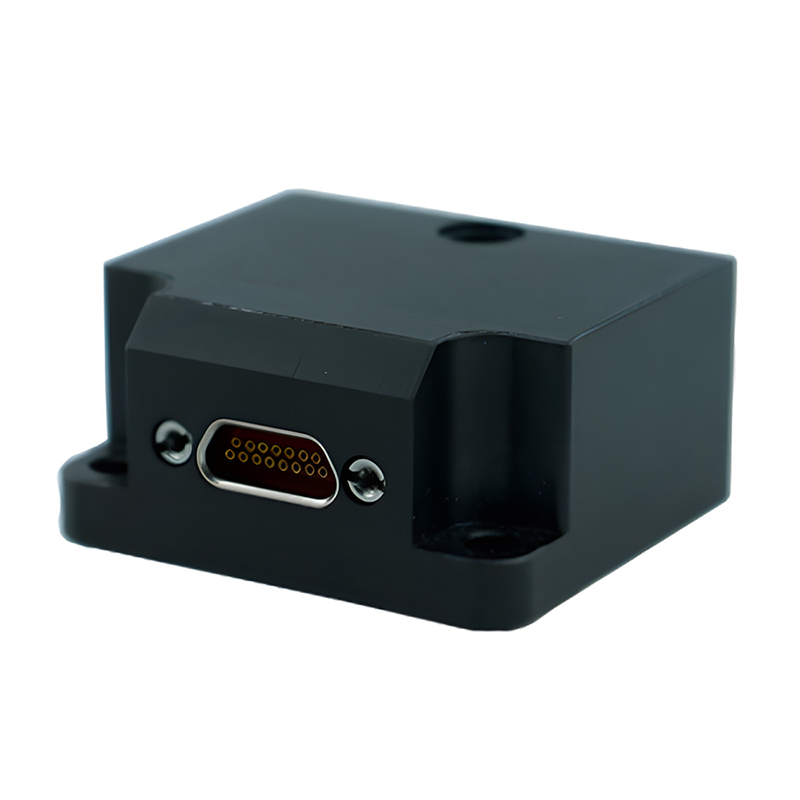
U7000系列高精度 MEMS-IMU 这是一款高可靠性、高性价比的六轴MEMS惯性传感器组合,可广泛应用于以惯性导航和姿态稳定性为代表的导航、控制和测量领域。该系列MEMS惯性测量单元可根据用户需求配置不同的软硬件。对于某些惯性导航应用,可使用高精度或高动态MEMS陀螺仪替代普通陀螺仪,以最大程度地满足不同用户的需求。
查看更多
U5000 MEMS惯性测量模块是一款高可靠性、高性价比的六轴MEMS器件。 惯性测量模块U5000系列惯性测量模块广泛应用于车辆、船舶和无人机等导航、控制和测量领域。该系列模块将高性能MEMS陀螺仪和MEMS加速度计集成于独立结构中。系统选用的陀螺仪和加速度计代表了MEMS惯性器件领域的领先水平。三轴MEMS陀螺仪用于感知载体的角运动,而三轴MEMS加速度计用于感知载体的线加速度。该系统可在所有温度参数下对零点位置、比例因子、非正交误差和加速度相关项进行内部补偿,从而在长时间内保持高测量精度。 U5000系列惯性测量模块可根据用户需求配置不同的硬件和软件。
查看更多
U3500系列是一款IMU/VRU/AHRS传感器,由高性能MEMS-IMU、磁力计和增强型单轴陀螺仪组成。它配备了自主研发的自适应扩展卡尔曼滤波器、IMU噪声动态分析算法和载体运动状态分析算法,能够在高动态条件下满足姿态角精度要求,并降低航向角漂移。 每个传感器在出厂前都会经过精细的补偿,包括温度、零点偏差、比例因子和交叉轴补偿。 U3500系列传感器通过UART接口传输数据,并具有丰富的用户配置选项。如果需要CAN接口,用户需自行集成CAN收发器电路。U3500系列可通过外部触发与系统同步,也可通过同步输出功能与雷达、摄像头等外部系统同步。多功能上位机(GUI)可帮助用户快速评估产品,功能包括但不限于模块配置、数据显示、固件升级、数据记录等。
查看更多留言