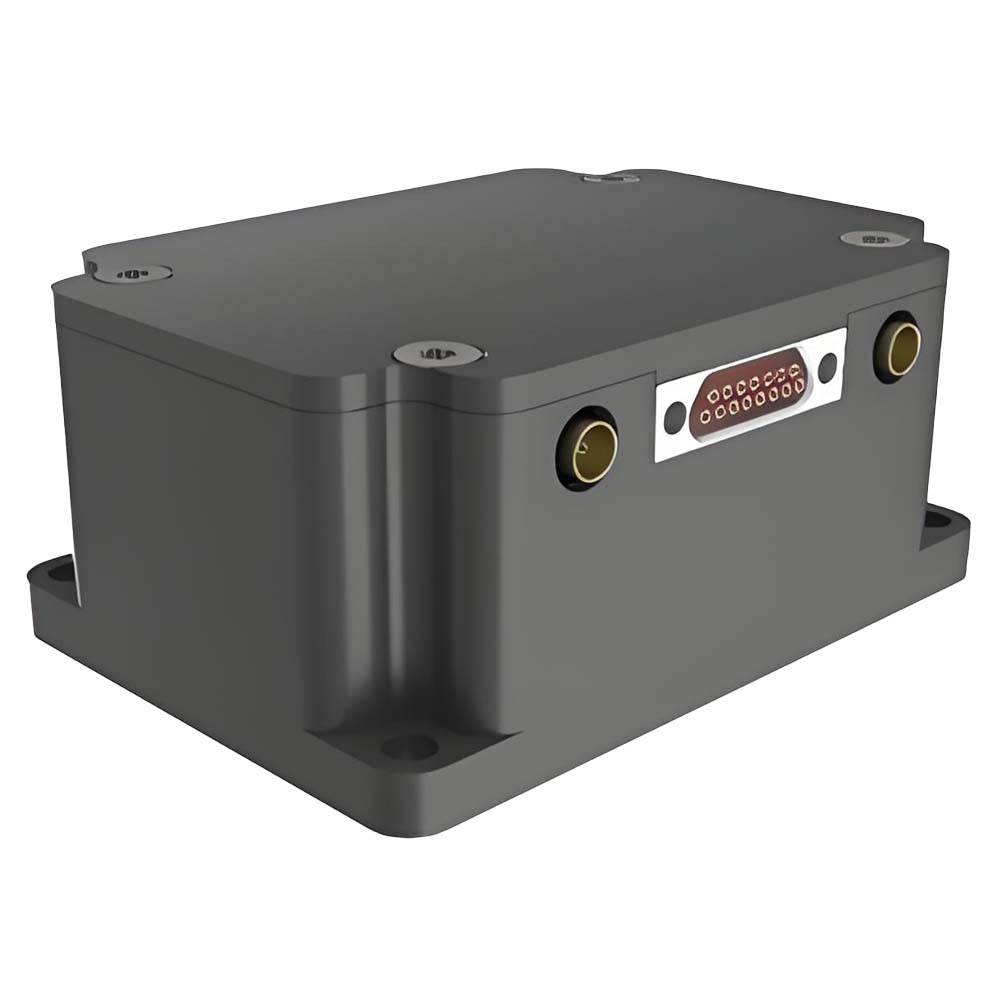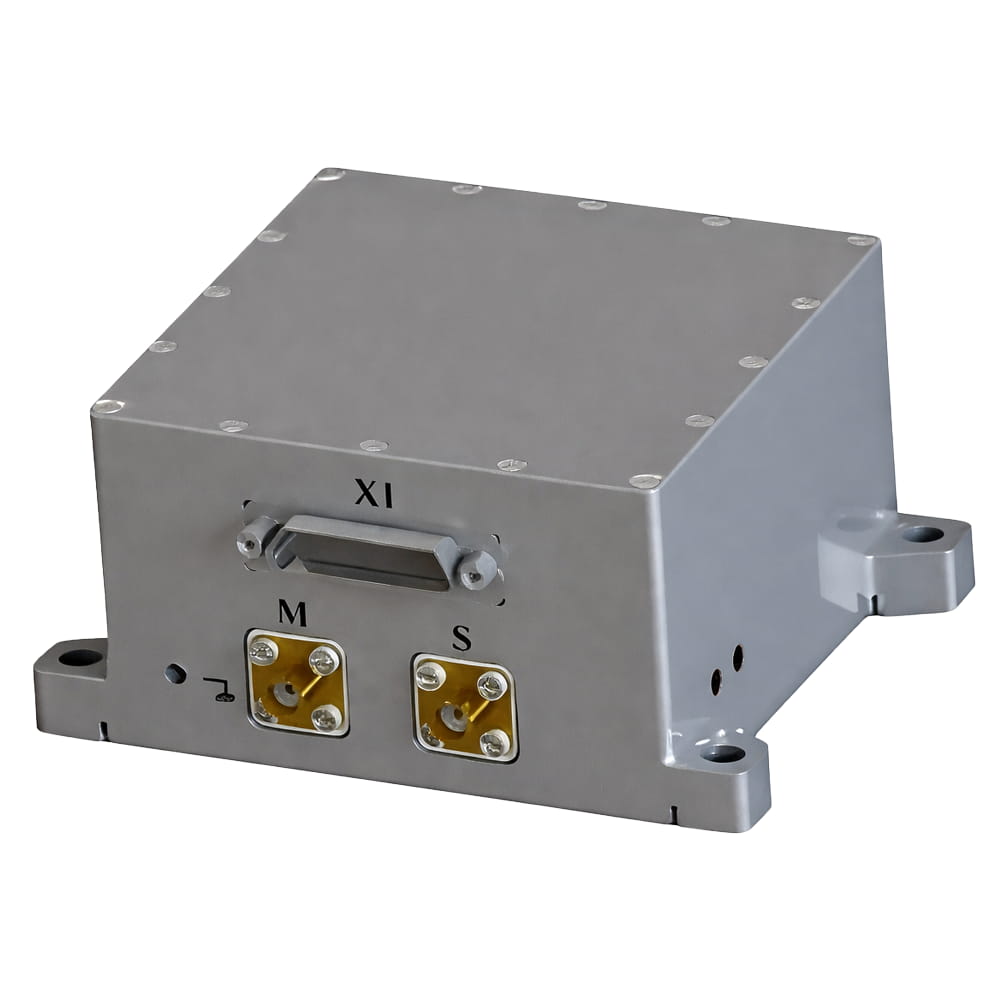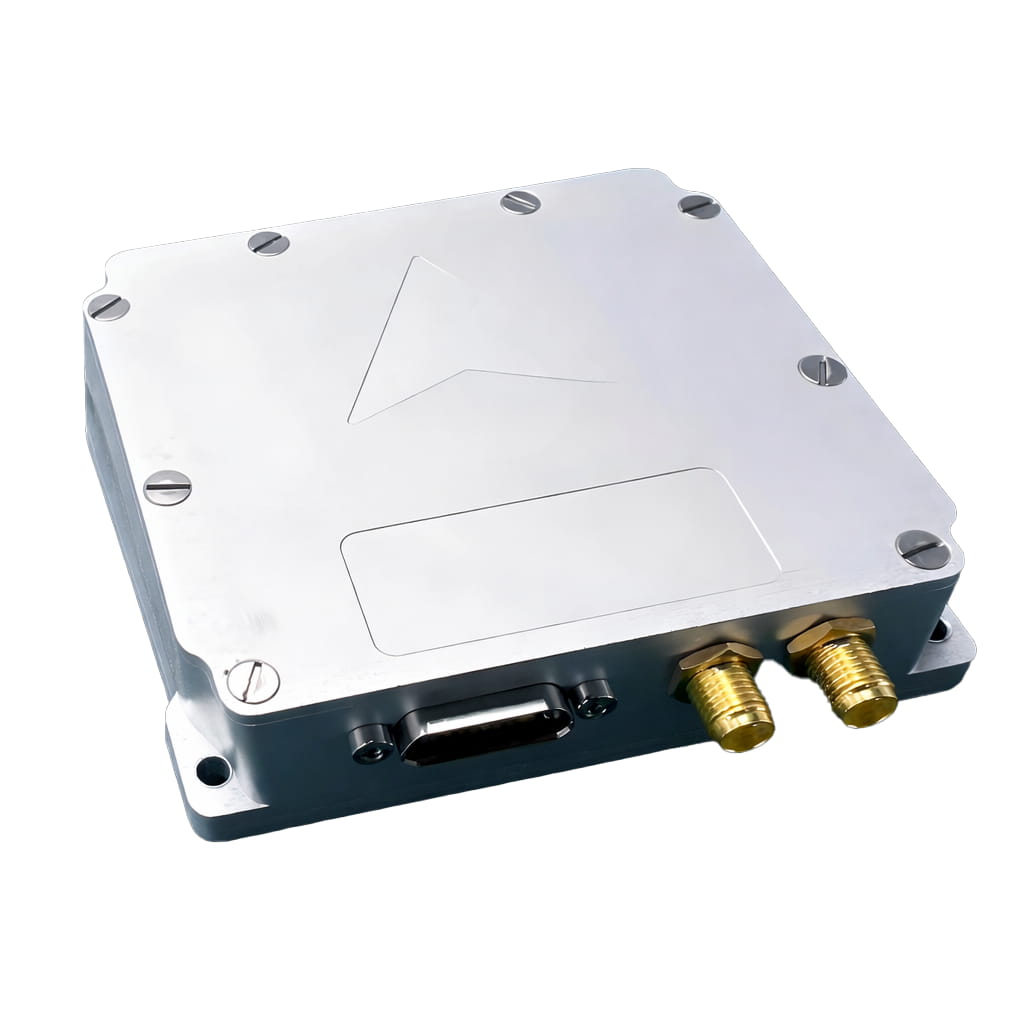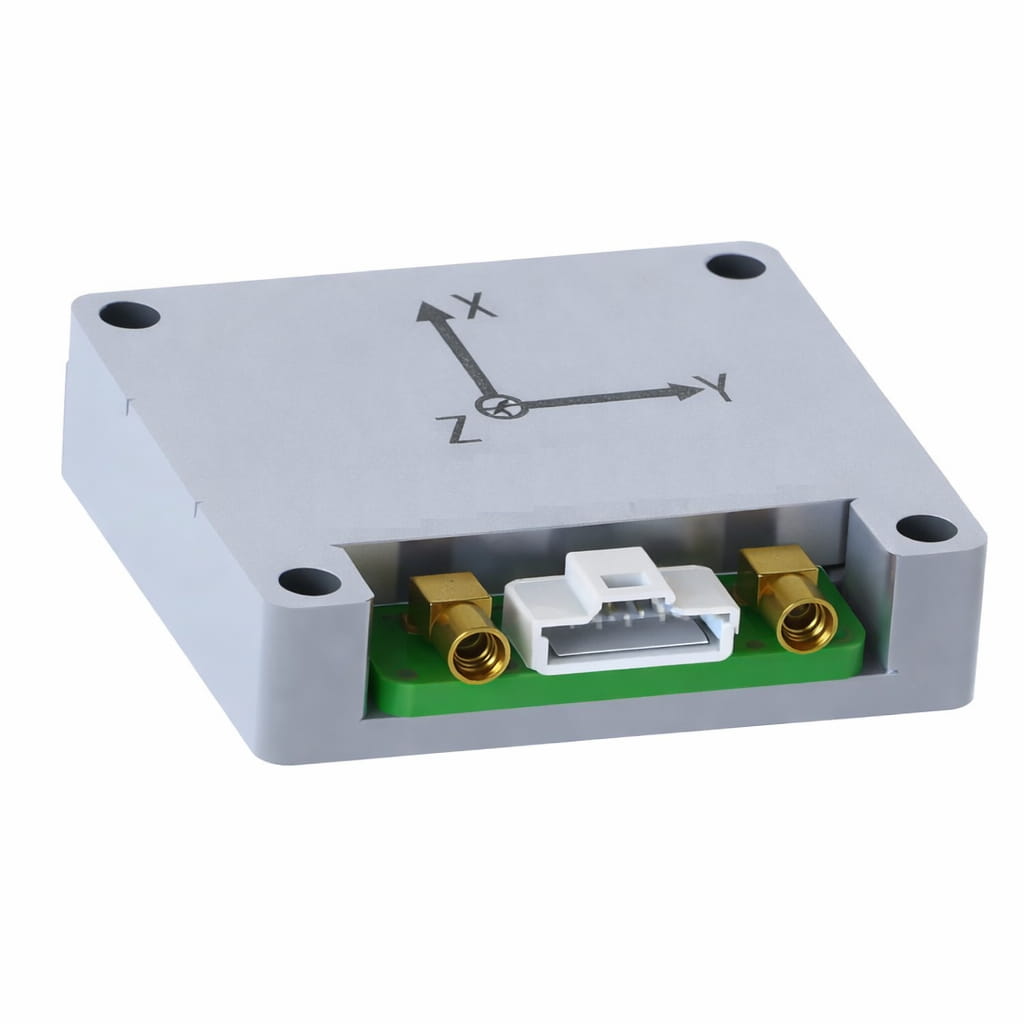
MEMS加速度计

在需要可靠定位、速度和姿态的应用中——例如无人机、自主平台、海上导航和航空航天/国防——惯性导航系统 (INS) 解决方案用于即使在振动、冲击和具有挑战性的环境下也能保持精确导航。

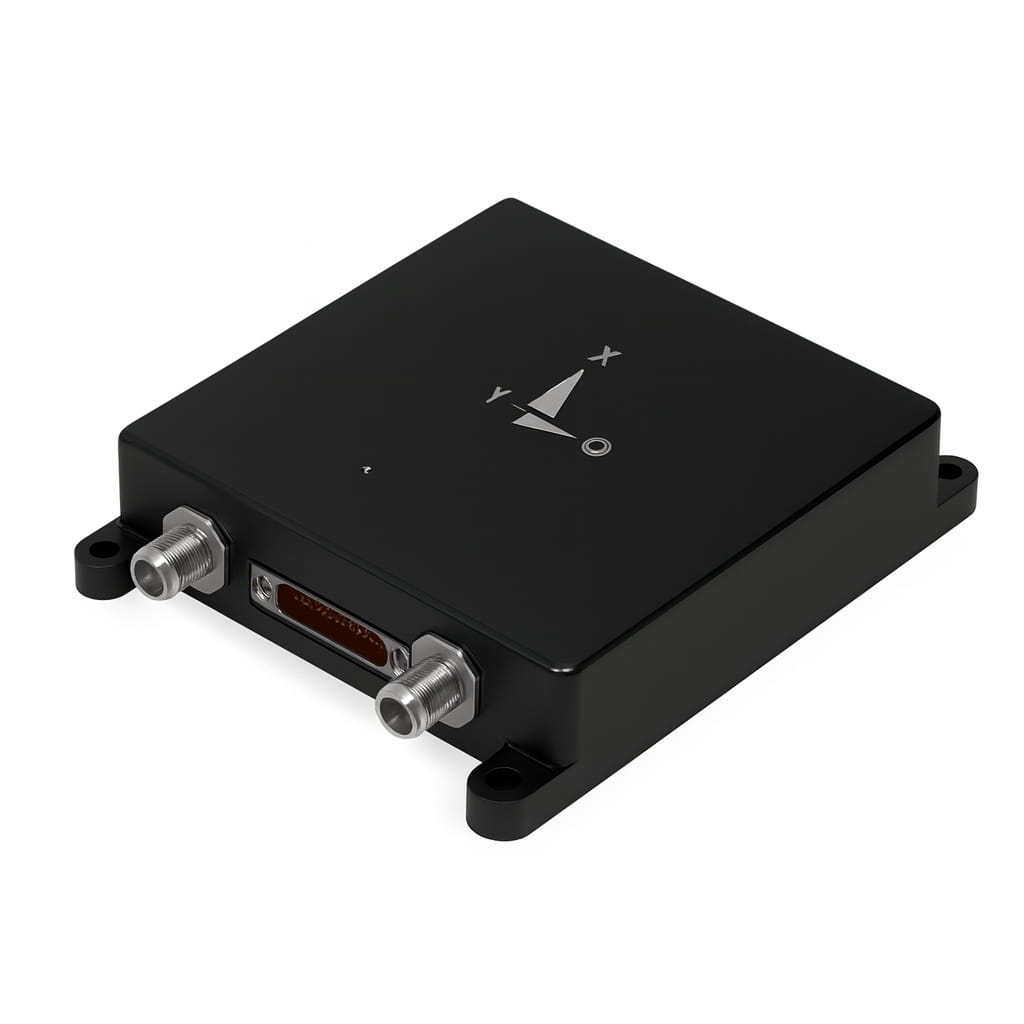
基于MEMS的惯性导航系统

结构紧凑、经济高效,非常适合对尺寸/重量/功率敏感的平台,同时还能提供可靠的导航性能。

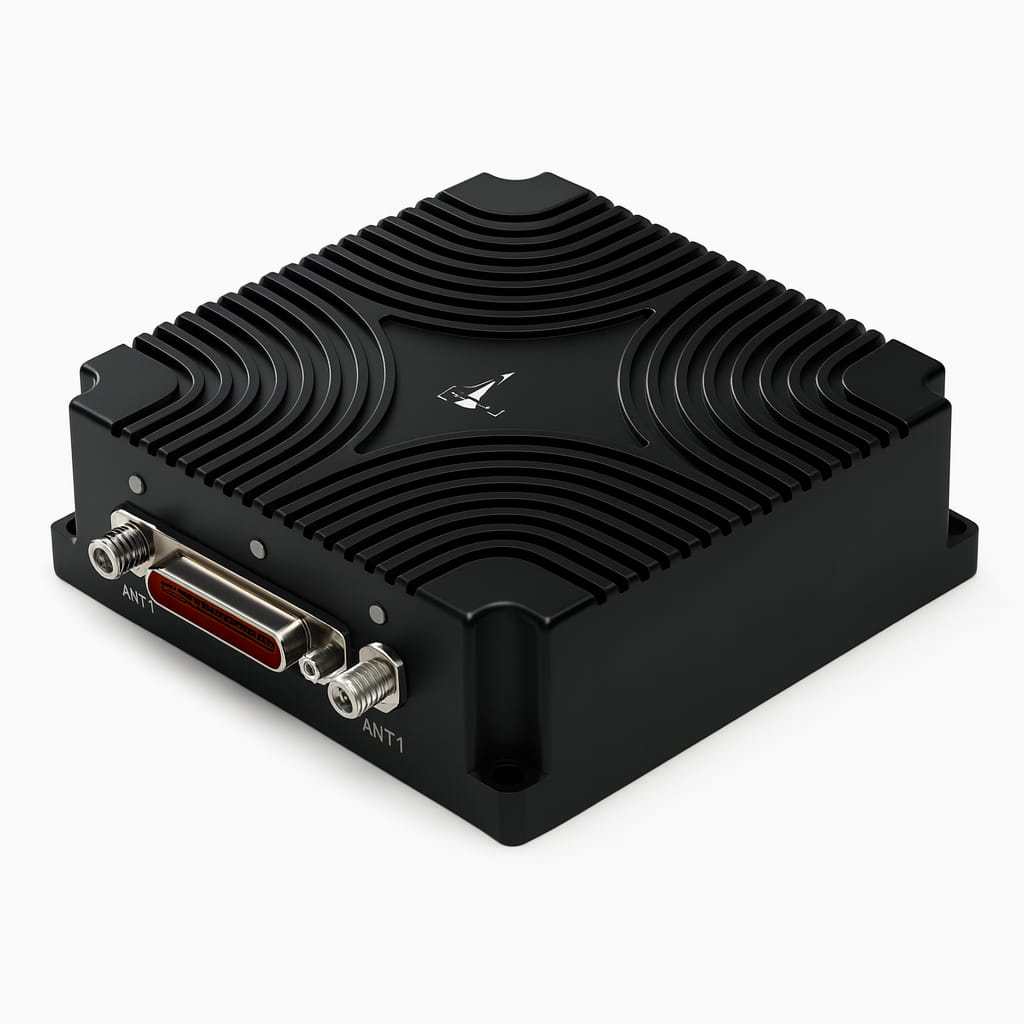
基于雾计算的惯性导航系统

精度高、漂移小,非常适合长时间导航和 GPS 信号受限的场景,例如海上和空中任务。

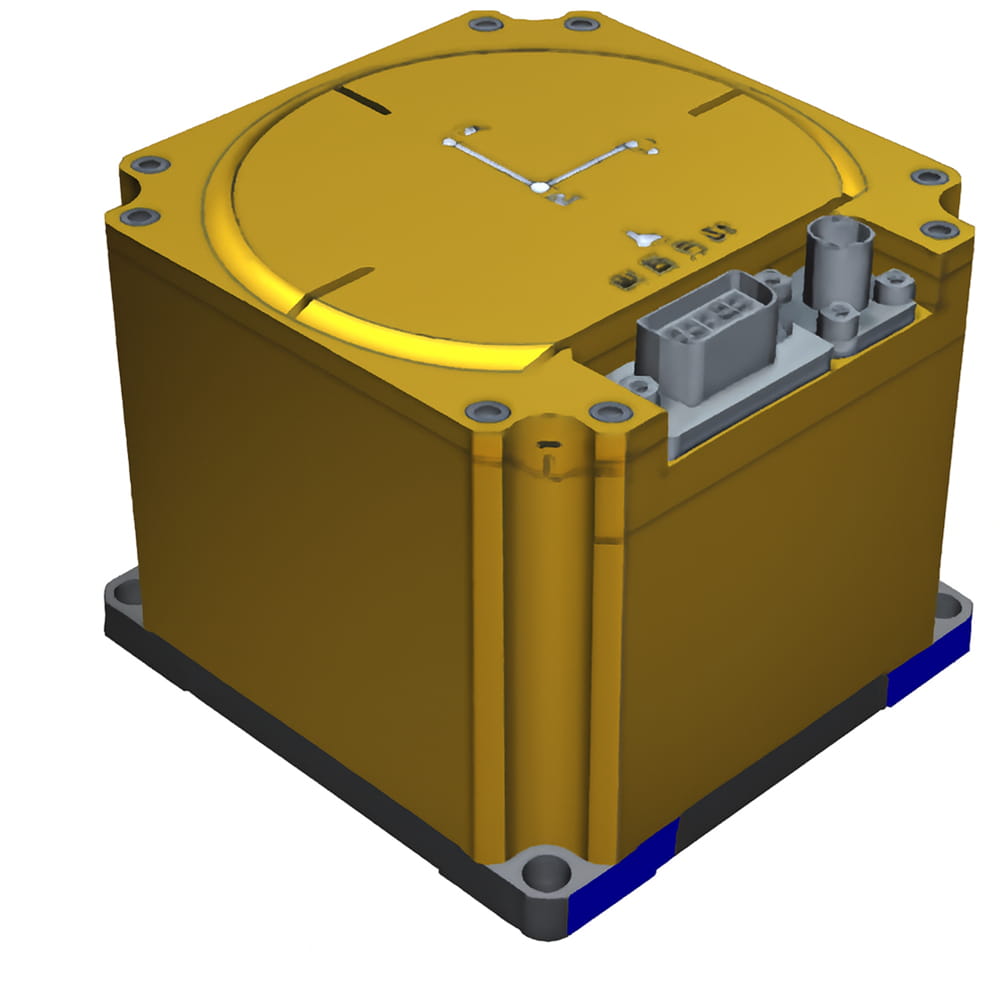
基于RLG的INS

超高精度,具有优异的长期稳定性,专为任务关键型航空航天和国防导航系统而设计。

总共3页面
  • IF4050
    IF4050光纤惯性导航系统主要由微型光纤陀螺仪、MEMS加速度计、卫星导航模块、主处理板等组成,具有体积小、重量轻、成本低等特点,适用于中小型无人机、光电吊舱、水下机器人等各种应用。 主要特点如下:→ 自动寻北,精度高达0.5°→ 多种工作模式,包括纯惯性模式、惯性/卫星组合模式、惯性/DVL组合模式、惯性/里程组合模式、惯性/视觉组合模式以及航海罗盘模式。→ 自动寻北、传递对准、卫星辅助动态基准对准、高精度后处理等功能→ 内置多种通信协议,串口波特率和输出协议均可配置。→ 工作温度:-45℃ ~ +70℃→ 配备多种接口,例如 RS422、RS232、以太网、PPS 输入/输出等。→ 电源:12V~36V,功耗
    查看更多
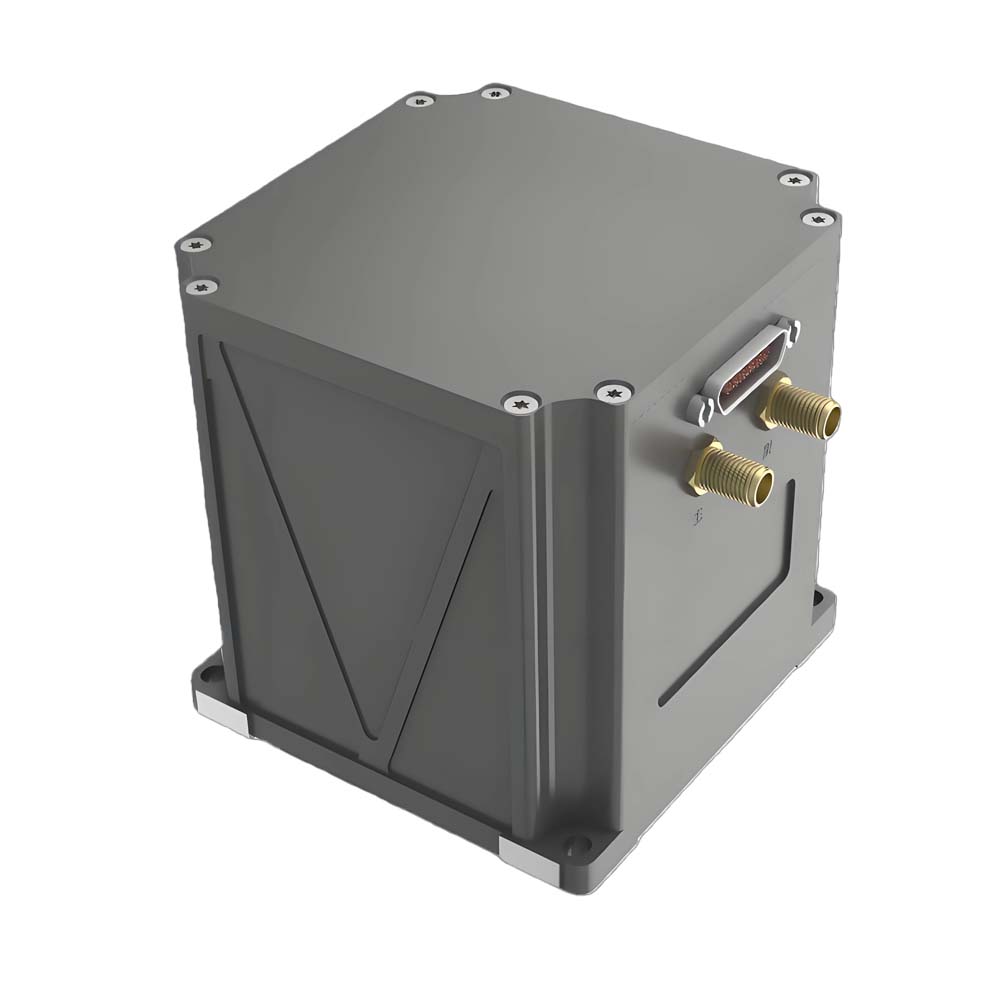
  • IF4030S
    IF4030S光纤惯性导航系统主要由微型光纤陀螺仪、石英柔性加速度计、电源模块、采集计算模块和卫星导航模块组成。它具有体积小、重量轻、精度高等特点,适用于中小型无人机、光电吊舱、水下机器人等多种应用。其主要特点如下:→ 它有三个精度等级:低、中、高,对应的自北定位精度分别为 0.5°、0.25° 和 0.15°。→ 它具有多种工作模式,包括纯惯性模式、惯性/卫星组合模式、惯性/DVL组合模式、惯性/里程计组合模式、惯性/视觉组合模式以及航海罗盘模式。→ 它具备自寻北、传递对准、卫星辅助移动基座对准、高精度后处理和垂向测量等功能。→ 内置多种通信协议,串口波特率和输出协议均可配置→ 工作温度:-45℃~+70℃→ 它具有多种接口,例如 RS422、RS232、以太网和 PPS 输入/输出。→ 电源:12V~36V,功耗
    查看更多
  • IF4030-C
     IF4030光纤惯性导航系统主要由微型光纤陀螺仪、石英柔性加速度计、电源模块、采集计算模块和卫星导航模块组成。它具有体积小、重量轻、精度高等特点,适用于中小型无人机、光电吊舱、水下机器人等多种应用。其主要特点如下:→ 它有三个精度等级:低、中、高,对应的自北定位精度分别为 0.5°、0.25° 和 0.15°。→ 它具有多种工作模式,包括纯惯性模式、惯性/卫星组合模式、惯性/DVL组合模式、惯性/里程计组合模式、惯性/视觉组合模式以及航海罗盘模式。→ 它具备自寻北、转移对准、卫星辅助移动基准对准、高精度后处理和垂向测量等功能。→ 内置多种通信协议,串口波特率和输出协议均可配置→ 工作温度:-45℃~+70℃→ 它具有多种接口,例如 RS422、RS232、以太网和 PPS 输入/输出。→ 电源:12V~36V,功耗
    查看更多
  • I7100
    I7100微型惯性导航系统主要由MEMS陀螺仪、加速度计、信号处理电路和卫星导航模块组成。它具有体积小、重量轻、成本低等特点,适用于小型和微型无人机、移动通信天线、光电吊舱等多种应用。其主要特点如下:→ 可采用双天线航向对准或移动基座机动对准。→ 它具有多种工作模式,包括短期纯惯性模式、惯性/卫星组合模式、惯性/视觉组合模式和水平姿态指示器模式。→ 它具备高精度后处理和垂向测量等功能→ 内置多种通信协议,串口波特率和输出协议均可配置→ 工作温度:-45℃~+70℃→ 它具有多种接口,例如 RS422、RS232 和 PPS 输入/输出。→ 电源:6V~36V,功耗
    查看更多
  • I7200
    I7200高精度综合导航系统是一款高精度、高可靠性、高性价比的惯性/卫星综合导航系统。它能够整合里程计等外部信息,广泛应用于车辆、船舶、无人机等导航、控制和测量领域。该系统具备自寻北能力,并提供多种配置模式以适应不同的应用场景。
    查看更多
  • I3300
    I3300 MEMS集成导航系统是一款高可靠性、高性价比的MEMS惯性集成导航系统,可广泛应用于车辆、船舶、无人机等导航、控制和测量领域。该产品提供多种配置模式,并在Z轴方向集成高精度陀螺仪,以确保长时间航向测量的精度。
    查看更多
  • I3200
    I3200 微型集成导航系统是一款紧凑且经济高效的基于 MEMS 的集成导航系统,主要面向移动通信和无人机等领域的导航、控制和测量。该系统将 MEMS 传感器和全频卫星接收芯片高度集成于小型封装内,从而能够在紧凑的封装中实现定位和姿态测量。
    查看更多
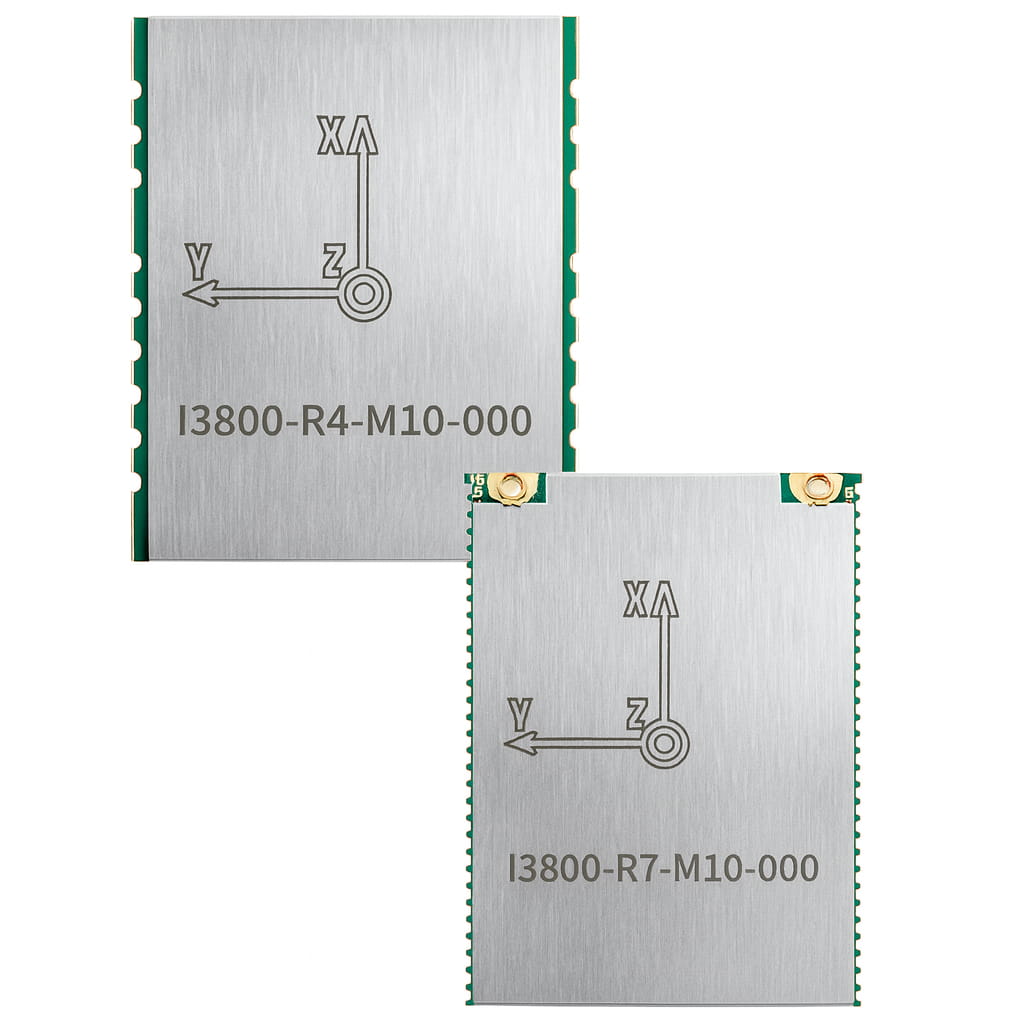
  • I3800
    硬件- 高性能阵列惯性测量单元- 出厂校准,温度补偿范围为-40至85℃,并已校准比例因子、十字轴和零点偏差陀螺仪零偏不稳定性高达 2.5°/h加速度计的零偏不稳定性高达 30 微克。- 多种接口,例如 UART (TTL)/CAN- 集成温度传感器- 小型表面贴装封装,易于集成- RoHS 和 CE 认证- 全星座、全频RTK-GNSS系统,双天线测向软件- 自适应扩展卡尔曼融合算法,能够以低延迟实现高达 100Hz 的输出。- 双天线定向,0.2°,1米基线- 它对线性加速度有极佳的抑制效果。- 时间精度为 20ns- 单点定位精度为1.5米- RTK定位精度为1厘米- 速度精度:0.03米/秒冷启动时间 < 30年代热启动时间 < 2秒- 支持多种协议,例如二进制、NMEA、J1939 等- 丰富的用户配置说明- 多功能图形用户界面,操作简便- 支持多种例程,例如 ROS 和 C 
    $364.00 $364.00
    查看更多
  • I5000
    I5000 内置高精度 GNSS 模块和出厂校准的 IMU,能够持续高频地提供高精度的位置、速度和姿态信息。即使在城市峡谷、阴影区域和隧道等复杂环境下,I5000 也能凭借多源卡尔曼滤波等多种算法,保持可用性和自评估可靠性。 产品特性⚪ 支持北斗、GPS、GLONASS、伽利略和准天顶卫星系统全系统多频点,并支持北斗三号卫星系统⚪ IMU已在工厂完成校准⚪ 自适应静态/动态对齐⚪ 可配置的通用车辆运动信息(例如 ODM)接口⚪ 自适应补偿系统安装误差和 ODM 比例误差⚪ GNSS 信号中断时,水平定位精度可达 0.2%×D 以内①  应用⚪ 自动驾驶⚪ 平台稳定性和控制⚪ 自动化机械⚪ 机器人控制 
    查看更多
  • I6000
    I6000是林斯科技自主研发的模块级MEMS集成导航系统。它集成了MEMS惯性测量单元(IMU)和高精度双天线GNSS。利用多源卡尔曼滤波融合算法,即使在复杂环境下也能提供连续可靠的高精度定位导航信息。该产品广泛应用于卫星通信、无人机、测绘、智能驾驶等领域。  产品特性⚪ 支持北斗、GPS、GLONASS、伽利略和准天顶卫星系统全系统多频点,并支持北斗三号卫星系统⚪ IMU已在工厂完成校准⚪ 自适应静态/动态对齐⚪ 可配置的通用车辆运动信息(例如 ODM)接口⚪ 自适应补偿系统安装误差和 ODM 比例误差⚪ GNSS 信号中断时,水平定位精度可达 0.2%×D 以内①⚪ 最高可选配 32GB 内部存储空间 应用⚪ 自动驾驶⚪ 平台稳定性和控制⚪ 自动化机械⚪ 机器人控制 
    查看更多
  • IF4010
    本文是关于 IF4010 相关 FOG-40 型惯性测量单元的具体技术要求,该型惯性测量单元可广泛应用于车载、舰载、机载等领域。
    查看更多
  • I4500
    I4500 集成导航系统内置高性能 MEMS 陀螺仪和加速度计,可接收外部 GNSS 数据,实现多传感器融合和集成导航算法,并在 GNSS 失效时具有短期惯性导航能力。该产品具有高可靠性和较强的环境适应性。通过匹配不同的软件,该产品可广泛应用于战术和工业无人机、无人车辆、无人舰艇、航空制导炸弹、智能弹药、火箭、移动通信、测绘、导引头和稳定平台等领域。该产品分为低配置版(I4500-A)和高配置版(I4500-B)。两款产品精度和价格不同,用户可根据具体使用条件方便选择。
    查看更多

留言

留言
如果您对我们的产品感兴趣并想了解更多详情,请在此留言,我们会尽快回复您。

家

产品

whatsApp

接触

购物车
item.name
[[ item.product_name ]]
[[ line.text ]]
[[ item.delivery_text ]]
* [[ item.qty ]]
Your Cart Is Empty!