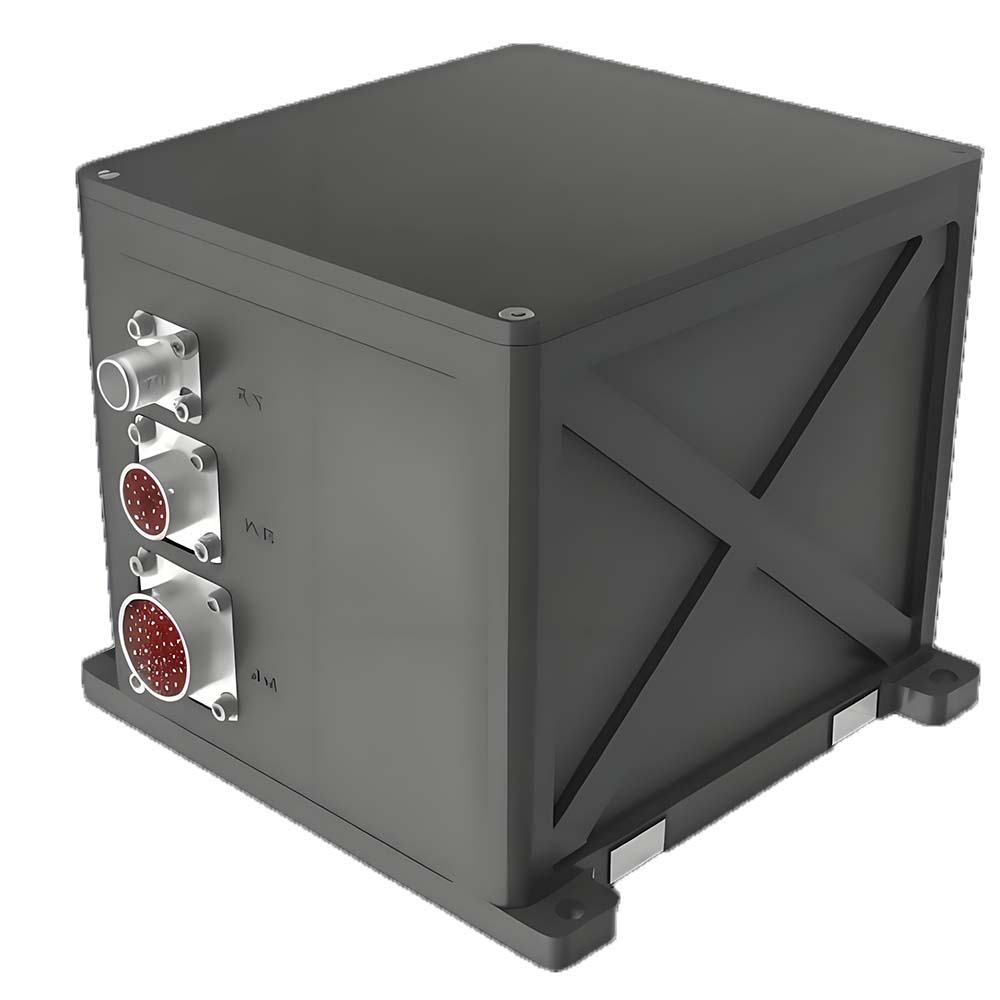
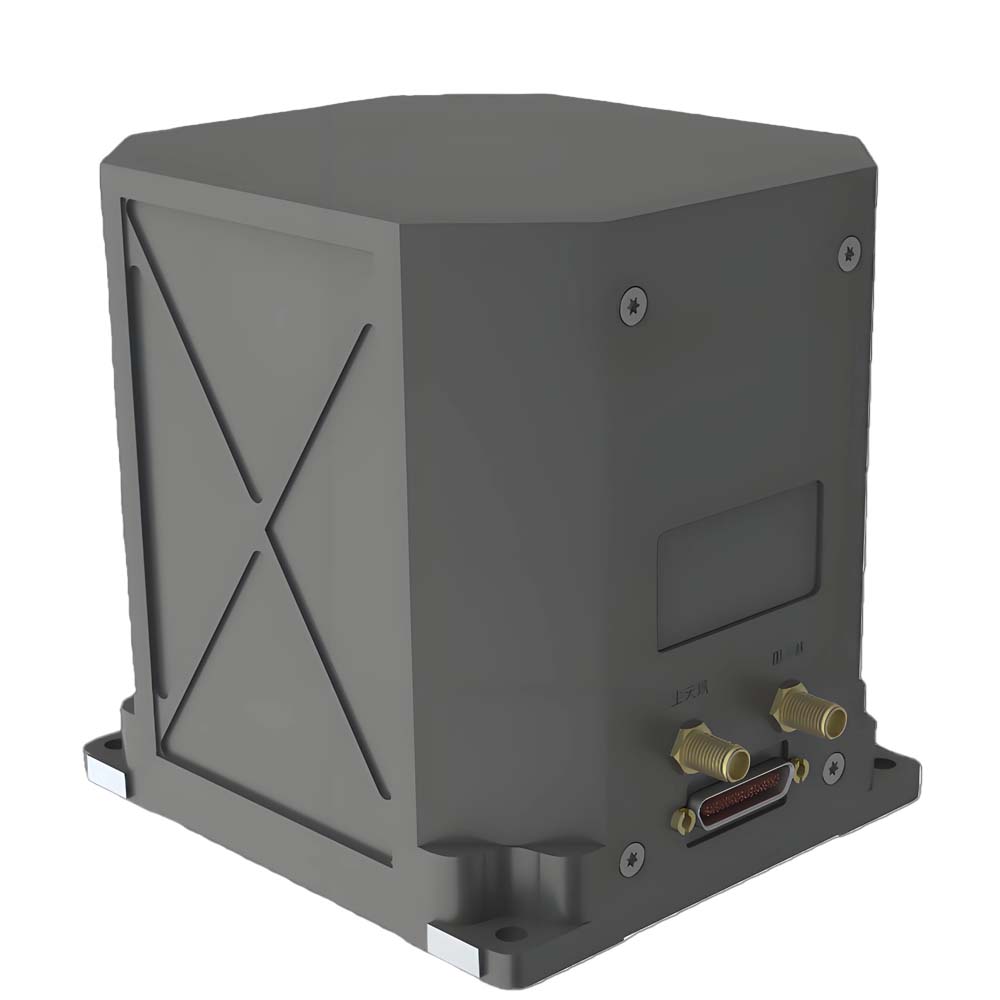
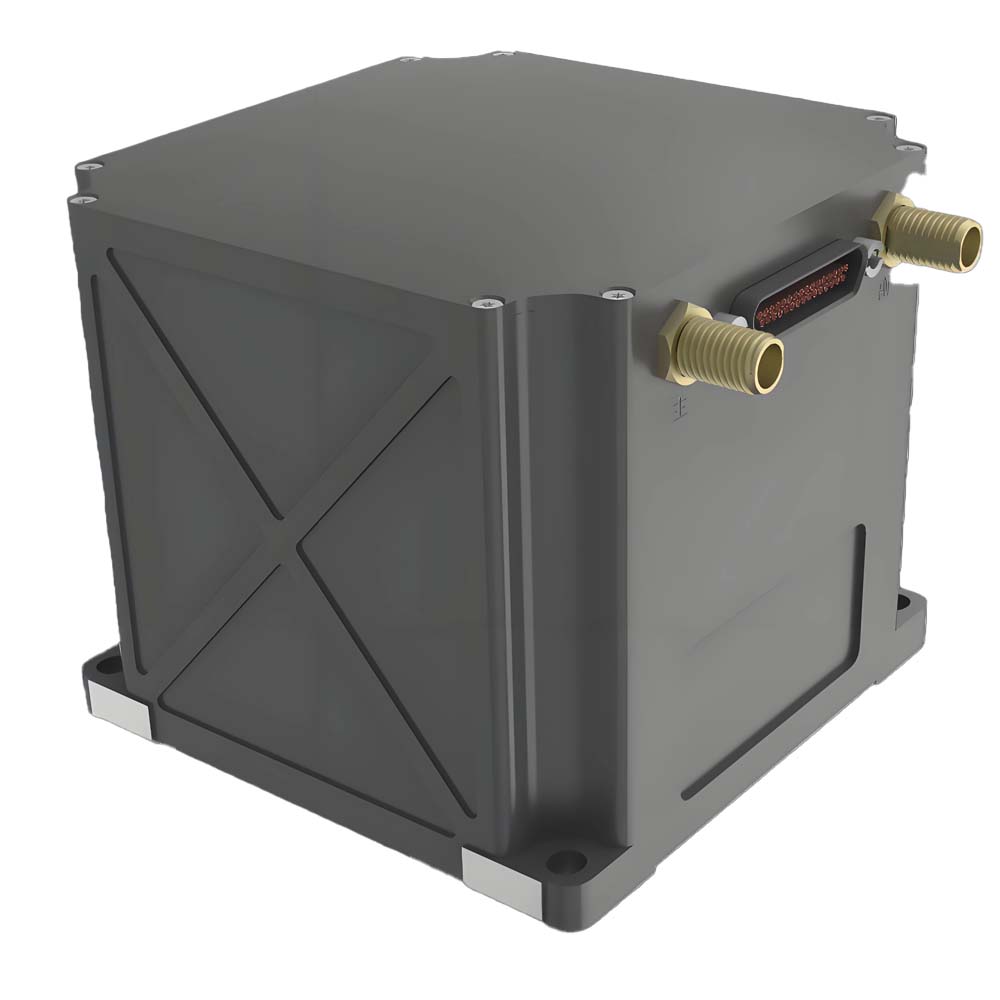
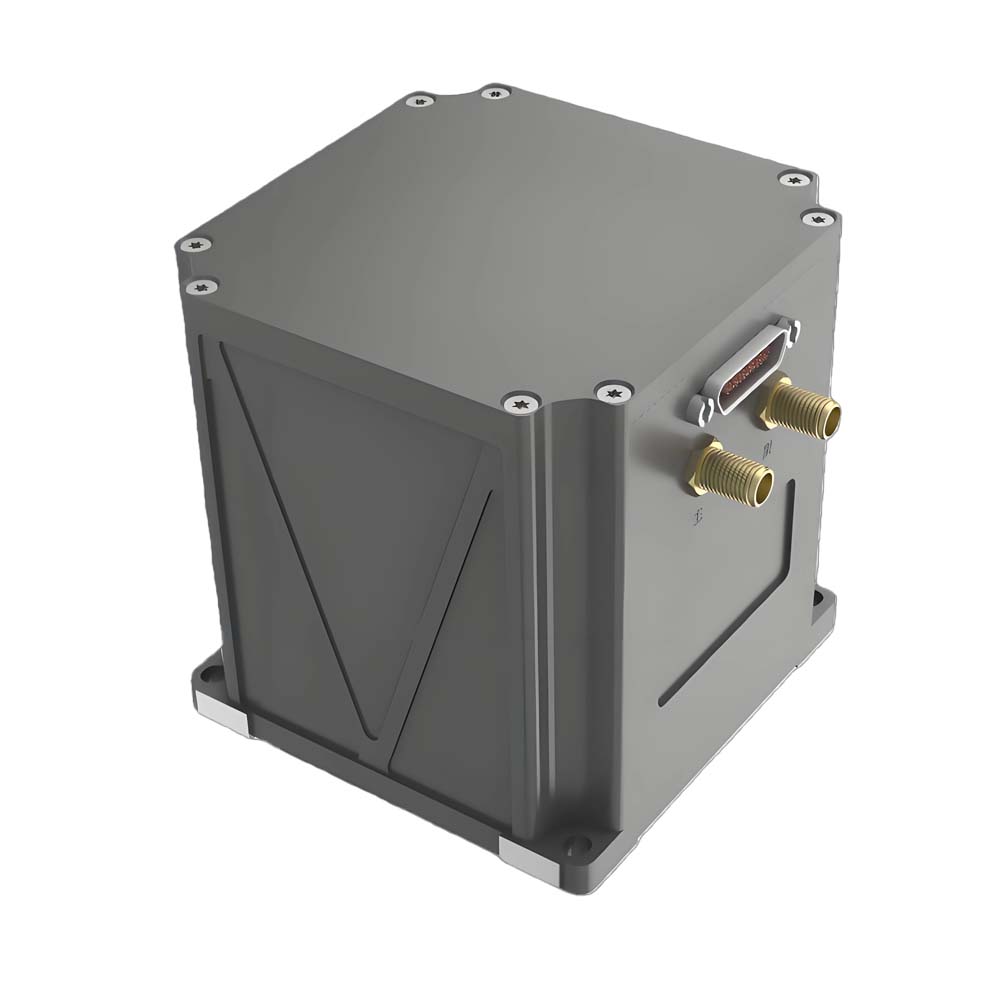
MEMS加速度计
总共18页面
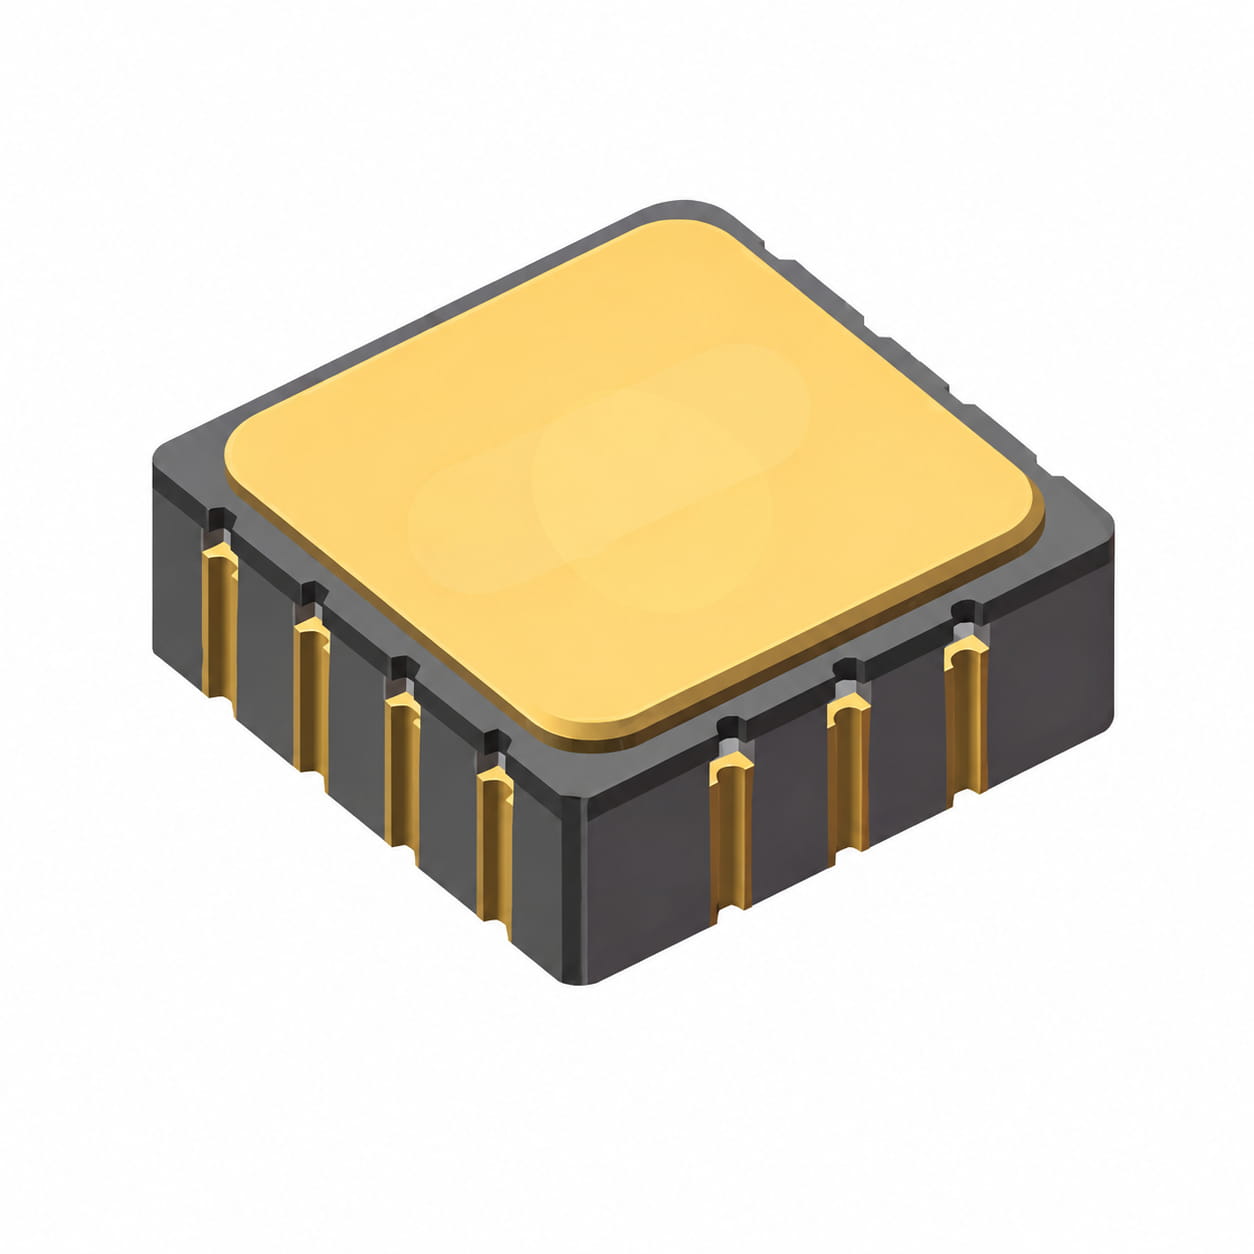
  • XDA-315
    这 XDA-315 硅基 MEMS 加速度计 采用紧凑型设计 CLCC-14陶瓷封装 以及先进的MEMS传感技术。它是一款高性能产品。 工业级三轴加速度计 以 低噪声、低温度漂移、优异的长期稳定性以及可靠的数字输出性能.
    $50.00 $50.00
    查看更多
  • AT-950
    这 AT-950 工业级 MEMS 三轴加速度计 采用先进的硅基MEMS技术和紧凑型设计 陶瓷包装设计以 高稳定性、低噪声、低温度漂移、宽测量范围和优异的长期可靠性。
    $460.00 $460.00
    查看更多
  • AC-MAX5200
    这 AC-MAX5200 硅基 MEMS 加速度计 采用紧凑型设计 48引脚陶瓷封装 设计,以……为特色 测量范围广、可靠性高、抗冲击性强、温度适应性广、全数字输出它是一款高性能产品。 单轴MEMS加速度计 专为要求严苛的工业和精密测量应用而设计。
    $460.00 $460.00
    查看更多
  • AC-MAF599
    AC-MAF599 超高精度单轴 MEMS 加速度计采用先进的硅基 MEMS 技术和紧凑的陶瓷封装设计。它具有高精度、优异的稳定性、宽测量范围、强抗冲击性和宽温度适应性,适用于严苛的工业应用。
    $919.00 $919.00
    查看更多
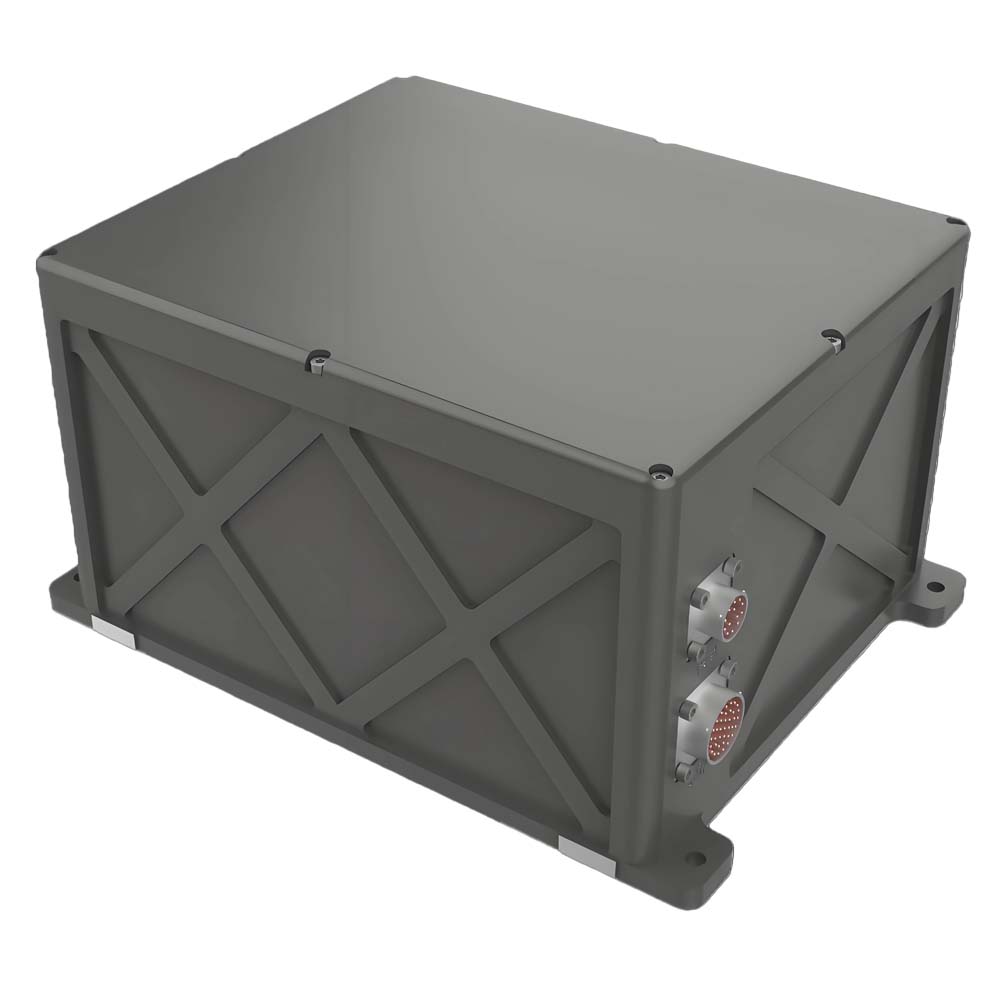
  • IF7700
     IF7700光纤惯性导航系统主要由微型光纤陀螺仪、石英柔性加速度计、电源模块、采集计算模块和卫星导航模块组成。它具有体积小、重量轻、精度高等特点,适用于中小型无人机、光电吊舱、水下机器人等多种应用。其主要特点如下:→寻北精度可达0.015°;→ 支持多种工作模式,包括纯惯性模式、惯性/卫星集成模式、惯性/DVL集成模式、惯性/里程计集成模式、惯性/视觉集成模式和船用陀螺罗经模式;→ 具备自动寻北、转移对准、卫星辅助移动基准对准、高精度后处理、垂荡测量等功能;→ 内置减震器,可适应振动环境;→ 内置存储卡用于存储测量数据,可通过 USB 或网络端口访问;→ 内置多种通信协议;串口波特率和输出协议可配置;→ 工作温度:-45℃~+60℃;→配备多种接口,包括 RS422、RS232、以太网和 PPS 输入/输出;→ 电源:12V~36V,功耗 <15瓦;→ 重量:8.5公斤;→ 尺寸:233mm×194mm×142mm(不含连接器和安装凸耳)  
    查看更多
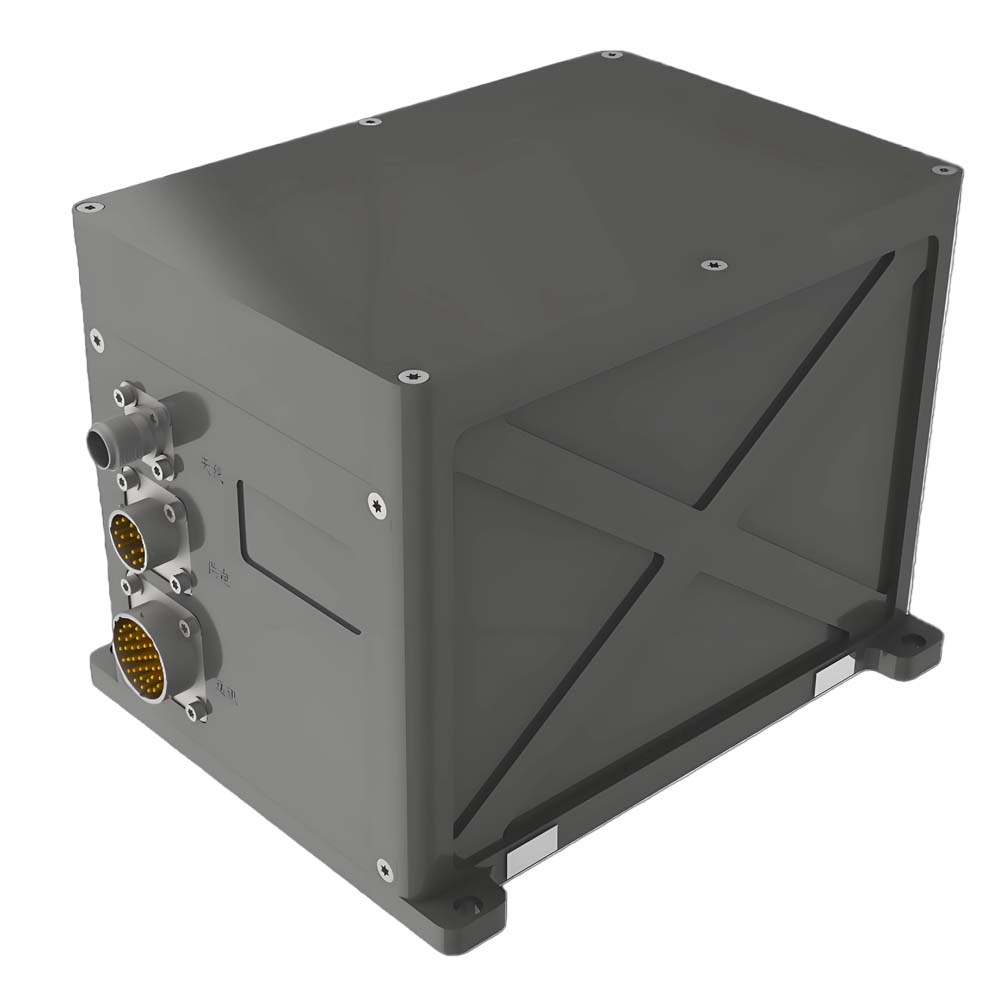
  • IF7000
    IF7000光纤惯性导航系统主要由微型光纤陀螺仪、石英柔性加速度计、电源模块、采集计算模块和卫星导航模块组成。它具有体积小、重量轻、精度高等特点,适用于中小型无人机、光电吊舱、水下机器人等多种应用。其主要特点如下:→寻北精度达0.03°;→ 支持多种工作模式,包括纯惯性模式、惯性/卫星集成模式、惯性/DVL集成模式、惯性/里程计集成模式、惯性/视觉集成模式和船用陀螺罗经模式;→ 具备自动寻北、转移对准、卫星辅助移动基准对准、高精度后处理、垂荡测量等功能;→ 内置减震器,可适应振动环境;→ 内置存储卡用于存储测量数据,可通过 USB 或网络端口访问;→ 内置多种通信协议;串口波特率和输出协议可配置;→ 工作温度:-45℃~+60℃;→ 配备多种接口,包括 RS422、RS232、以太网和 PPS 输入/输出;→ 电源:12V~36V,功耗 <15瓦;→ 重量:4.5公斤;→ 尺寸:167mm×116mm×128mm(不含连接器和安装凸耳)
    查看更多
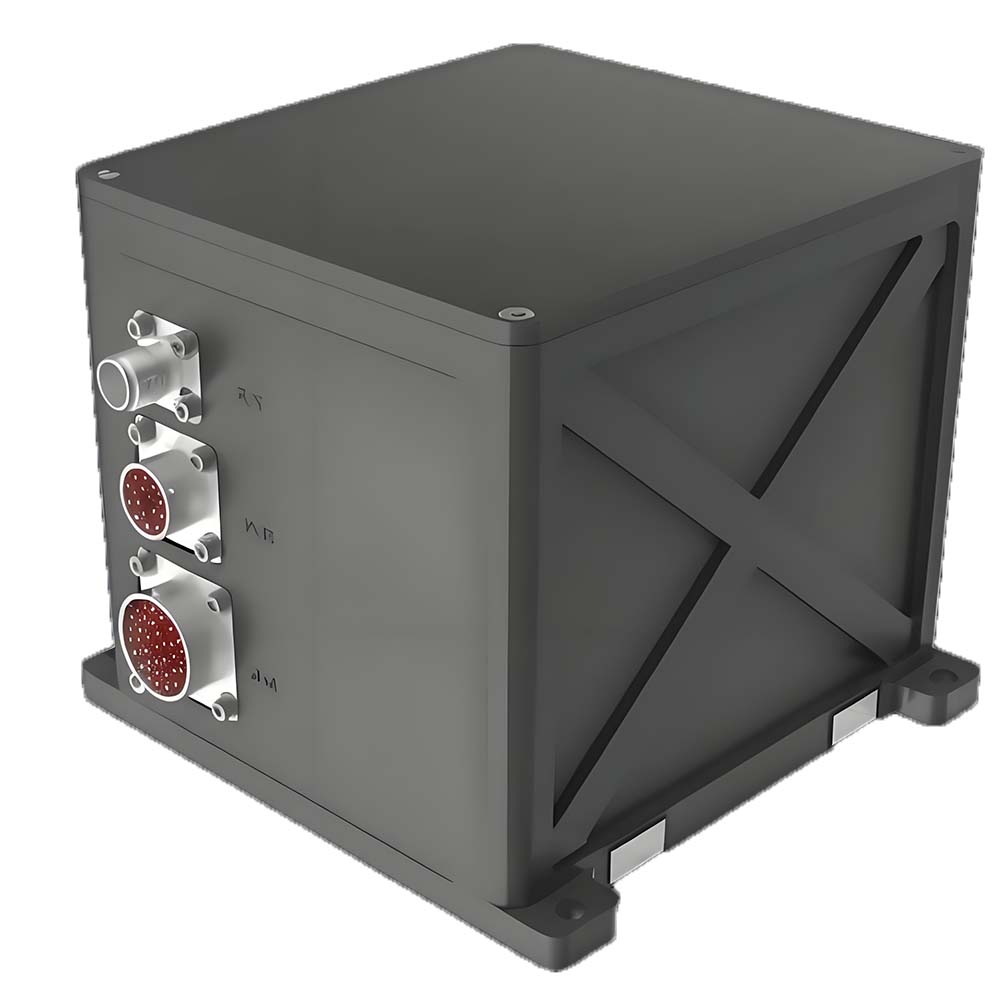
  • IF5000
    IF5000光纤惯性导航系统主要由微型光纤陀螺仪、石英柔性加速度计、电源模块、采集计算模块和卫星导航模块组成。它具有体积小、重量轻、精度高等特点,适用于中小型无人机、光电吊舱、水下机器人等多种应用。其主要特点如下:→ 寻北精度达0.05°;→ 支持多种工作模式,包括纯惯性模式、惯性/卫星集成模式、惯性/DVL集成模式、惯性/里程计集成模式、惯性/视觉集成模式和船用陀螺罗经模式;→ 具备自动寻北、转移对准、卫星辅助移动基准对准、高精度后处理、垂荡测量等功能;→ 内置减震器,可适应振动环境;→ 内置存储卡用于存储测量数据,可通过 USB 或网络端口访问;→ 内置多种通信协议;串口波特率和输出协议可配置;→ 工作温度:-45℃~+60℃;→ 配备多种接口,包括 RS422、RS232、以太网和 PPS 输入/输出;→ 电源:12V~36V,功耗 <15瓦;→ 重量:2.6公斤; → 尺寸:132mm×116mm×119mm(不含连接器和安装凸耳)
    查看更多
  • IF4070
    IF4070光纤惯性导航系统主要由微型光纤陀螺仪、石英柔性加速度计、电源模块、采集计算模块和卫星导航模块组成。它具有体积小、重量轻、精度高等特点,适用于中小型无人机、光电吊舱、水下机器人等多种应用。其主要特点如下:→ 寻北精度可达0.08°;→ 支持多种工作模式,包括纯惯性模式、惯性/卫星集成模式、惯性/DVL集成模式、惯性/里程计集成模式、惯性/视觉集成模式和船用陀螺罗经模式;→ 具备自动寻北、转移对准、卫星辅助移动基准对准、高精度后处理、垂荡测量等功能;→ 内置减震器,可适应振动环境;→ 内置存储卡用于存储测量数据,可通过 USB 或网络端口访问;→ 内置多种通信协议;串口波特率和输出协议可配置;→ 工作温度:-45℃~+60℃;→ 配备多种接口,包括 RS422、RS232、以太网和 PPS 输入/输出;→ 电源:12V~36V,功耗 <15瓦;→ 重量:2.6公斤;→ 尺寸:132mm×116mm×119mm(不含连接器和安装凸耳)
    查看更多
  • IF4060
    IF4060光纤惯性导航系统主要由微型光纤陀螺仪、石英柔性加速度计、电源模块、采集计算模块和卫星导航模块组成。它具有体积小、重量轻、精度高等特点,适用于中小型无人机、光电吊舱、水下机器人等多种应用。其主要特点如下:→ 它有三个精度等级:低、中、高,对应的自北定位精度分别为 0.2°、0.1° 和 0.06°。→ 它具有多种工作模式,包括纯惯性模式、惯性/卫星组合模式、惯性/DVL组合模式、惯性/里程计组合模式、惯性/视觉组合模式以及航海罗盘模式。→ 它具备自寻北、传递对准、卫星辅助移动基座对准、高精度后处理和垂向测量等功能。→ 内置多种通信协议,串口波特率和输出协议均可配置→ 工作温度:-45℃~+70℃→它具有多种接口,例如 RS422、RS232、以太网和 PPS 输入/输出。→ 电源:12V~36V,功耗
    查看更多
  • IF4050
    IF4050光纤惯性导航系统主要由微型光纤陀螺仪、MEMS加速度计、卫星导航模块、主处理板等组成,具有体积小、重量轻、成本低等特点,适用于中小型无人机、光电吊舱、水下机器人等各种应用。 主要特点如下:→ 自动寻北,精度高达0.5°→ 多种工作模式,包括纯惯性模式、惯性/卫星组合模式、惯性/DVL组合模式、惯性/里程组合模式、惯性/视觉组合模式以及航海罗盘模式。→ 自动寻北、传递对准、卫星辅助动态基准对准、高精度后处理等功能→ 内置多种通信协议,串口波特率和输出协议均可配置。→ 工作温度:-45℃ ~ +70℃→ 配备多种接口,例如 RS422、RS232、以太网、PPS 输入/输出等。→ 电源:12V~36V,功耗
    查看更多
  • IF4030S
    IF4030S光纤惯性导航系统主要由微型光纤陀螺仪、石英柔性加速度计、电源模块、采集计算模块和卫星导航模块组成。它具有体积小、重量轻、精度高等特点,适用于中小型无人机、光电吊舱、水下机器人等多种应用。其主要特点如下:→ 它有三个精度等级:低、中、高,对应的自北定位精度分别为 0.5°、0.25° 和 0.15°。→ 它具有多种工作模式,包括纯惯性模式、惯性/卫星组合模式、惯性/DVL组合模式、惯性/里程计组合模式、惯性/视觉组合模式以及航海罗盘模式。→ 它具备自寻北、传递对准、卫星辅助移动基座对准、高精度后处理和垂向测量等功能。→ 内置多种通信协议,串口波特率和输出协议均可配置→ 工作温度:-45℃~+70℃→ 它具有多种接口,例如 RS422、RS232、以太网和 PPS 输入/输出。→ 电源:12V~36V,功耗
    查看更多
  • IF4030-C
     IF4030光纤惯性导航系统主要由微型光纤陀螺仪、石英柔性加速度计、电源模块、采集计算模块和卫星导航模块组成。它具有体积小、重量轻、精度高等特点,适用于中小型无人机、光电吊舱、水下机器人等多种应用。其主要特点如下:→ 它有三个精度等级:低、中、高,对应的自北定位精度分别为 0.5°、0.25° 和 0.15°。→ 它具有多种工作模式,包括纯惯性模式、惯性/卫星组合模式、惯性/DVL组合模式、惯性/里程计组合模式、惯性/视觉组合模式以及航海罗盘模式。→ 它具备自寻北、转移对准、卫星辅助移动基准对准、高精度后处理和垂向测量等功能。→ 内置多种通信协议,串口波特率和输出协议均可配置→ 工作温度:-45℃~+70℃→ 它具有多种接口,例如 RS422、RS232、以太网和 PPS 输入/输出。→ 电源:12V~36V,功耗
    查看更多

留言

留言
如果您对我们的产品感兴趣并想了解更多详情,请在此留言,我们会尽快回复您。

产品

whatsApp

接触

购物车
item.name
[[ item.product_name ]]
[[ line.text ]]
[[ item.delivery_text ]]
* [[ item.qty ]]
Your Cart Is Empty!